Atlas-robot van Boston Dynamics krijgt hand met vier vingers en 13 gewrichten
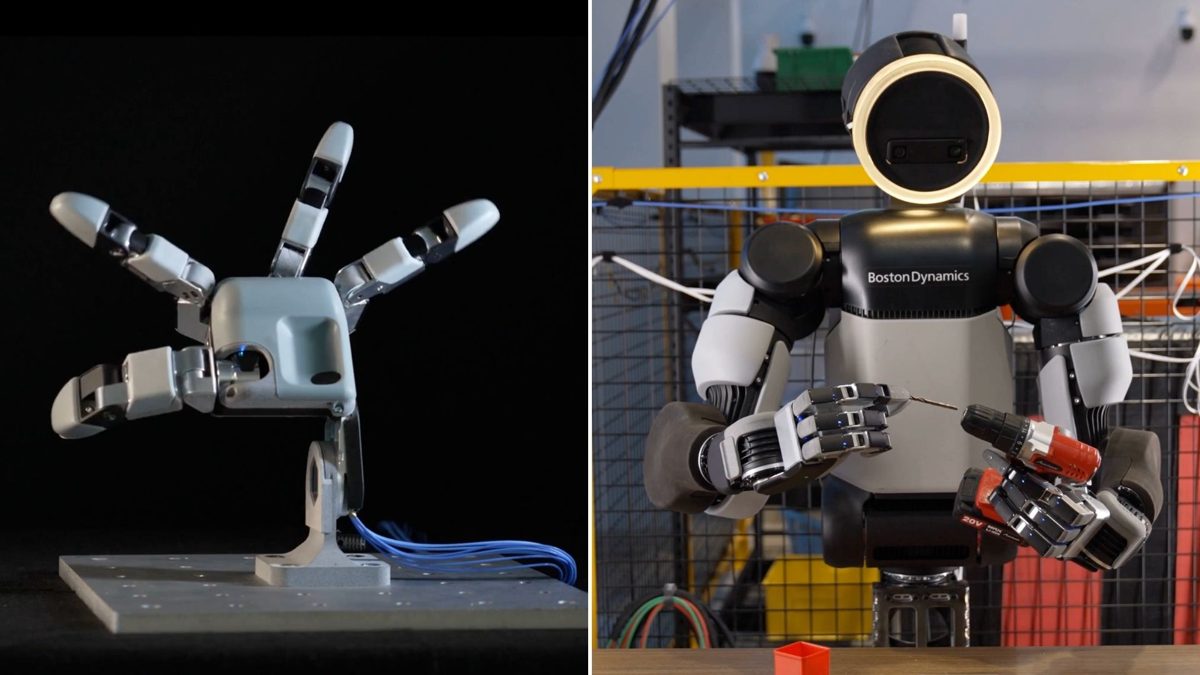
Boston Dynamics heeft zijn humanoïde robot Atlas een nieuwe hand gegeven met vier vingers en 13 bewegingsrichtingen. De hand moet niet alleen grijpen, maar ook gereedschap bedienen en zelfstandig herstellen van een slippende greep.
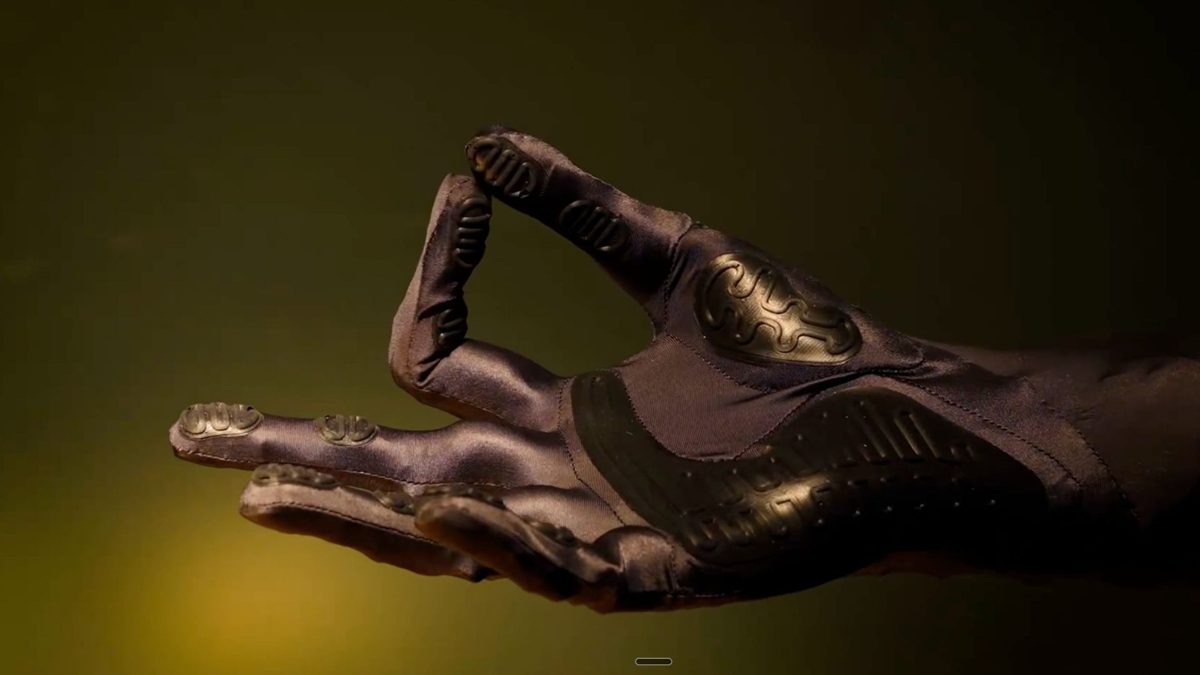
De Amerikaanse robotbouwer Boston Dynamics, bekend van de tweevoetige robot Atlas, presenteert een nieuwe robothand voor zijn industriële versie van de machine. In plaats van een hand met vijf vingers na te bouwen, kozen de ontwerpers voor vier vingers met in totaal 13 graden van vrijheid: de losse bewegingsrichtingen waarmee een gewricht kan draaien of buigen. Dat is bijna een verdubbeling van de zeven gewrichten uit de vorige versie.
De drie 'gewone' vingers hebben elk drie gewrichten, de duim heeft er vier en kan daardoor ook zijwaarts bewegen. Volgens Boston Dynamics levert die combinatie genoeg controle op om voorwerpen niet alleen vast te houden, maar ook in de hand te draaien en bij te sturen als de greep verkeerd zit. Elk gewricht wordt direct aangedreven door een eigen motor, in plaats van via kabels die over de gewrichten lopen. Dat maakt de hand robuuster voor zwaar, herhaald gebruik in een fabriek of magazijn.
Waarom geen pink?
Opvallend is de bewuste keuze om geen vijfde vinger toe te voegen. Het bedrijf zegt dat een pink technisch gezien eenvoudig was geweest, maar tests lieten zien dat vier vingers al voldoende zijn om voorwerpen in de hand te herpositioneren, grip te herstellen na uitglijden en gereedschap met een trekker te bedienen. Een extra vinger zou drie extra motoren vergen, wat de hand duurder, groter en kwetsbaarder voor storingen maakt. Voor een robot die dag in, dag uit moet werken, wegen die nadelen zwaarder dan de marginale winst in dexteriteit.
De hand is ongeveer zo groot als een grote mensenhand, bewust zo ontworpen omdat Atlas moet kunnen werken met gereedschap en apparatuur die voor mensen is gemaakt. Toch blijft de hand sterk genoeg voor fysiek werk: Boston Dynamics claimt dat de hand een koelkast van ruim 45 kilo kan optillen. De bredere Atlas-robot is geschikt voor een piekbelasting van 50 kilo en een langdurige belasting van 30 kilo.
Ontworpen voor simulatie en gevoel
De hand is niet alleen een mechanisch ontwerp, maar ook afgestemd op machine learning. De gewrichten zijn actuator-aangedreven via transmissies die ook door externe kracht kunnen worden bewogen. Daardoor kan de robot via proprioceptie voelen in welke stand zijn eigen vingers staan, zonder dat dit apart gemeten moet worden. Druksensoren in de vingertoppen en palm geven daarnaast informatie over contact met objecten.
Die combinatie maakt het mogelijk om de hand nauwkeurig te simuleren op een computer. Trainingsmethoden als sim-to-real transfer laten een AI eerst in de digitale wereld oefenen met variaties in wrijving, vorm en verstoringen, voordat het geleerde gedrag op de echte robot wordt getest. Dat scheelt tijd en slijtage aan de hardware.
Meer dan alleen grijpen
Een gewone industriële grijper werkt goed zolang voorwerpen en omgeving voorspelbaar zijn. Atlas moet juist met uiteenlopende objecten en werkplekken overweg kunnen. De nieuwe hand kan onder meer boren, slijptollen, spijkerpistolen, momentsleutels en lasbranders bedienen. Boston Dynamics test de robot samen met Hyundai in een fabriek in de Amerikaanse staat Georgia, gericht op productie- en logistieke taken. De hand mikt niet op het volledig nabouwen van de mens, maar op een eenvoudiger, sterker en goed beheersbaar ontwerp dat genoeg dexteriteit biedt voor nuttig werk op grote schaal.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Een robothand die stevig genoeg is voor fabriekswerk én fijn genoeg voor gereedschap, brengt humanoïde robots dichter bij inzetbaarheid in bestaande werkplekken zonder aanpassingen. Doordat het ontwerp bewust eenvoudiger is dan een mensenhand, wordt opschaling naar grotere productievolumes ook realistischer.
- Graden van vrijheid
- Het aantal onafhankelijke bewegingsrichtingen dat een gewricht of mechanisme kan maken; meer graden van vrijheid betekent fijnere controle.
- Actuator
- Een onderdeel, meestal een motor, dat elektrische energie omzet in mechanische beweging.
- Proprioceptie
- Het vermogen van een systeem om de positie en beweging van zijn eigen onderdelen te voelen, zonder externe sensoren.
- Sim-to-real transfer
- Een trainingsmethode waarbij een AI eerst in een computersimulatie leert, waarna het geleerde gedrag wordt overgezet naar een echte robot.
- Backdrijfbare transmissie
- Een aandrijfmechanisme dat ook in omgekeerde richting kan bewegen onder externe kracht, waardoor een robot kan 'voelen' wat er met zijn gewrichten gebeurt.
- Pinchgreep
- Een greep waarbij duim en een enkele vinger een voorwerp vastklemmen, vergelijkbaar met het oppakken van een klein object tussen twee vingertoppen.
- Tripodgreep
- Een greep waarbij duim en twee vingers samen een voorwerp vasthouden, vaak gebruikt voor stabielere controle dan een pinchgreep.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.