Waarom veiligheid de toekomst van humanoïde robots bepaalt
Humanoïde robots die moeiteloos door fabrieken lopen, zijn vaak minder zelfstandig dan ze op video lijken: achter de schermen sturen operators vaak mee en werken de machines binnen afgebakende zones. Rick Balzano van techbedrijf TaskUs legt uit waarom veiligheid, en niet gelikte marketing, uiteindelijk bepaalt of deze robots een vaste plek op de werkvloer krijgen.
Het verschil tussen demo en werkelijkheid
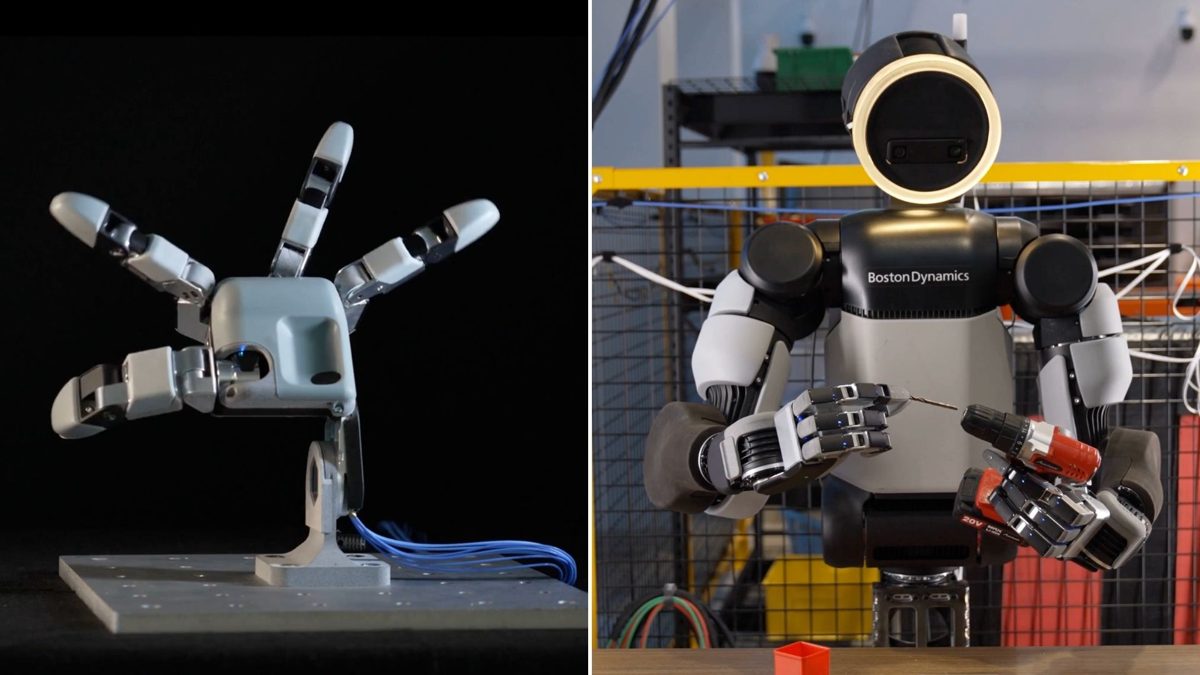
Virale video's van humanoïde robots wekken de indruk dat de machines vrij door een fabriekshal lopen en zelfstandig taken uitvoeren. Rick Balzano, vice-president Go-to-Market voor AI Services, Safety en Robotics bij TaskUs, nuanceert dat beeld. Zijn bedrijf verzamelt, labelt en controleert data waarmee robots en zelfrijdende voertuigen leren. Volgens Balzano zijn de robots in de praktijk vaak "zeer gespecialiseerde machines in een mensvormig pak". Wat online lijkt op vrij rondlopen, speelt zich in werkelijkheid regelmatig af binnen een vaste zone van veertig bij veertig meter, met veiligheidsmaatregelen en een teleoperator die meestuurt vanaf een scherm elders in het gebouw.
Waarom fysieke AI zo lastig te trainen is
Taalmodellen als ChatGPT werken met patronen in tekst en beelden die al in overvloed op het internet bestaan. Robots met een lichaam, ook wel embodied AI genoemd, moeten hun omgeving waarnemen, een beslissing nemen en die vervolgens fysiek uitvoeren zonder schade aan zichzelf, apparatuur of mensen. Die data valt niet eenvoudig van internet te plukken; ze moet in de echte wereld worden opgenomen, met camera's op ooghoogte, sensoren en duizenden fysieke proefnemingen. Vooral risicovolle situaties zijn moeilijk te verzamelen: niemand duwt voor de grap een dure robot van de trap om te zien hoe hij valt. Ook fijne motoriek, zoals het precies inschatten van de juiste grijpkracht voor een breekbaar bord, blijft een hindernis. Mensen doen daarom nog altijd het meeste trainingswerk, ook al is het einddoel dat robots dat uiteindelijk zelf leren.
Veiligheid bepaalt het tempo van opschaling
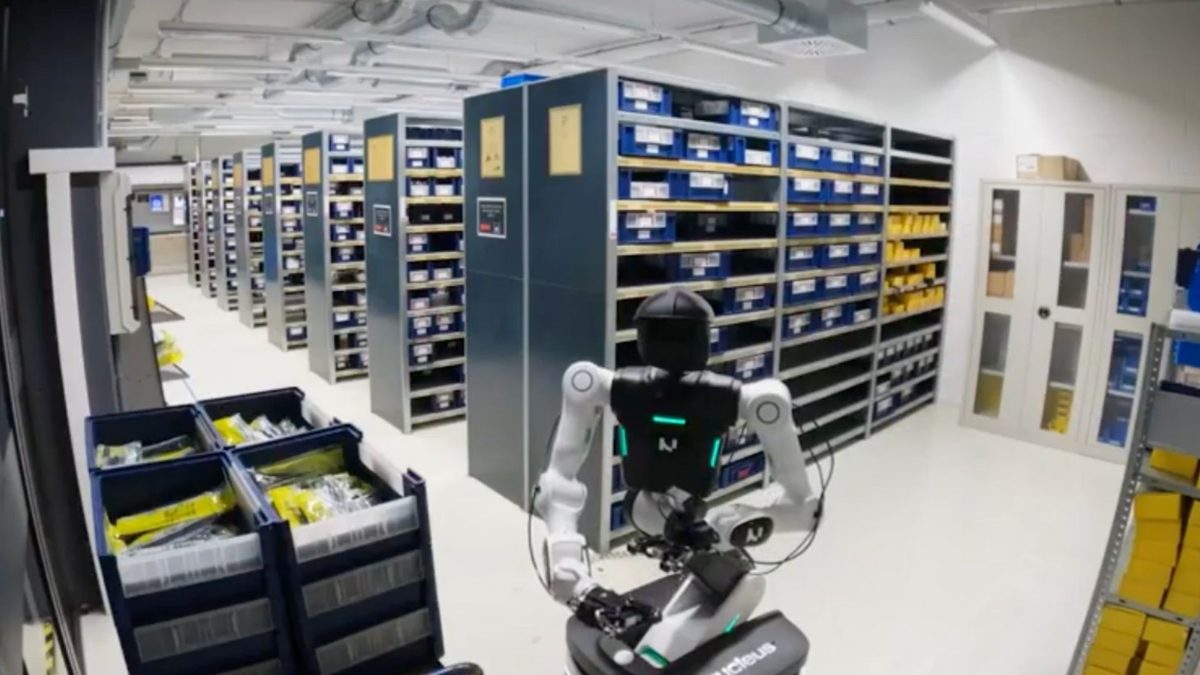
Simulatie helpt om goedkoop en risicoloos te oefenen met gevaarlijke of zeldzame scenario's. Maar een nagebouwde fabriekshal mist altijd de onvoorspelbare details van de echte wereld, zoals een scheve vloer of een onverwachte handeling van een collega. Balzano noemt dit de "90-10-regel": als simulatie een robot tot 90 procent brengt, kan het oplossen van de laatste 10 procent alsnog het grootste deel van het budget opslokken. Elke fabriek is bovendien anders, waardoor een robot die in één locatie goed presteert niet zomaar naar een andere locatie kan worden overgeplaatst. Pas wanneer bedrijven betrouwbare verbindingen, noodprocedures en duidelijke afspraken met personeel regelen, kunnen robots breed worden ingezet. Balzano verwacht dat de auto-industrie, magazijnen en logistiek als eerste overtuigende resultaten laten zien, omdat die sectoren al veel geautomatiseerd zijn. Toch benadrukt hij dat niet kostenbesparing, maar veiligheid de doorslag geeft: "Betrouwbaarheid en integratie leveren omzet op, maar uiteindelijk is het veiligheid die massale uitrol mogelijk maakt." Hij schat dat die omslag binnen vijf tot tien jaar plaatsvindt, al waarschuwt hij dat de sector zo snel verandert dat voorspellingen al na twee weken achterhaald kunnen zijn.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Zolang humanoïde robots nog afhankelijk zijn van teleoperators en afgeschermde zones, blijven ze een belofte in plaats van een werkelijkheid op de vloer. Pas als fabrikanten erin slagen om veilig gedrag in onvoorspelbare, afwisselende omgevingen te garanderen, kunnen deze robots op grote schaal worden ingezet in fabrieken, magazijnen en logistieke centra. Dat traject draait minder om spectaculaire demo's en meer om saai maar cruciaal werk: data verzamelen, testen en falen onder controle houden.
- Embodied AI
- Kunstmatige intelligentie die via een fysiek lichaam de wereld moet waarnemen en erin moet handelen, in plaats van alleen met digitale tekst of beelden te werken.
- Teleoperatie
- Het op afstand besturen van een robot door een mens, vaak gebruikt als vangnet wanneer de robot zelf niet goed weet hoe te handelen.
- Sim-to-real transfer
- De overstap van een robot die in een computersimulatie heeft geoefend naar het functioneren in de echte, minder voorspelbare wereld.
- Datacuratie
- Het verzamelen, labelen en controleren van trainingsdata zodat een AI-systeem daar betrouwbaar van kan leren.
- Generalisatie
- Het vermogen van een AI-systeem om geleerde vaardigheden toe te passen op nieuwe situaties die het nog niet eerder heeft gezien.
- Distributionele dekking
- De mate waarin trainingsdata een breed en representatief scala aan omstandigheden bevat, zoals verschillende lichtomstandigheden en ruimtes.
- Fijne motoriek
- De precieze, kleine bewegingen die nodig zijn om bijvoorbeeld een voorwerp met de juiste kracht vast te pakken zonder het te beschadigen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.