Clone Robotics toont robothand met vijf vingers vóór lancering Torso 4
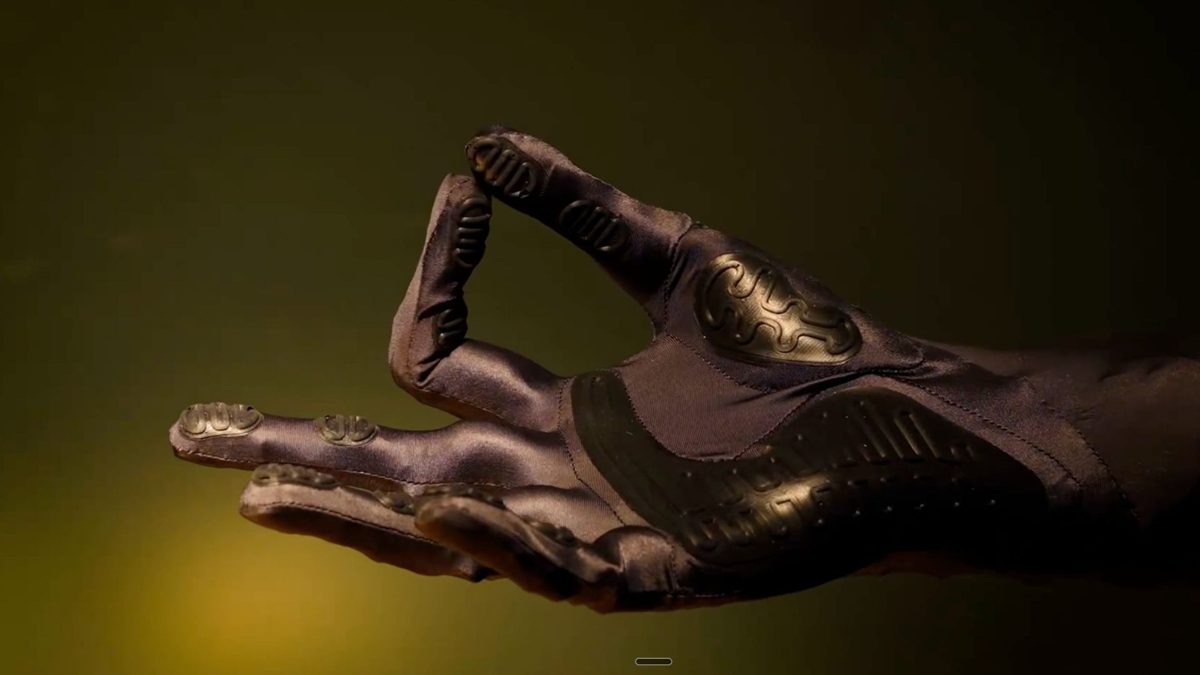
Het Amerikaanse Clone Robotics heeft een video vrijgegeven van een op afstand bestuurde robothand met vijf vingers. Het bedrijf gebruikt de beelden om een nieuw werkplatform aan te kondigen: Torso 4, dat in november moet verschijnen en gericht is op taken met twee armen op een vaste werkplek.
Clone Robotics publiceerde op 1 oktober een video waarin een robothand bewogen wordt via teleoperatie: een mens bestuurt de hand op afstand, niet de robot zelf. Het bedrijf noemt de beelden expliciet "Teleoperatie van de Hand van Torso 3", verwijzend naar een eerder platform. Daarmee is meteen duidelijk wat de video wél en niet laat zien: geen zelfstandig werkende robot, maar een mens die via afstandsbediening de vingers aanstuurt.
Oude hand, nieuw platform in aantocht
Volgens Clone Robotics is de getoonde hand gebouwd in april 2026 en is het de laatste versie van een inmiddels verouderd ontwerp. Sindsdien heeft het bedrijf naar eigen zeggen zes maanden besteed aan een volledige herontwikkeling van het systeem. Die operatie moet uitmonden in Torso 4, een nieuw platform dat in november op de markt moet komen.
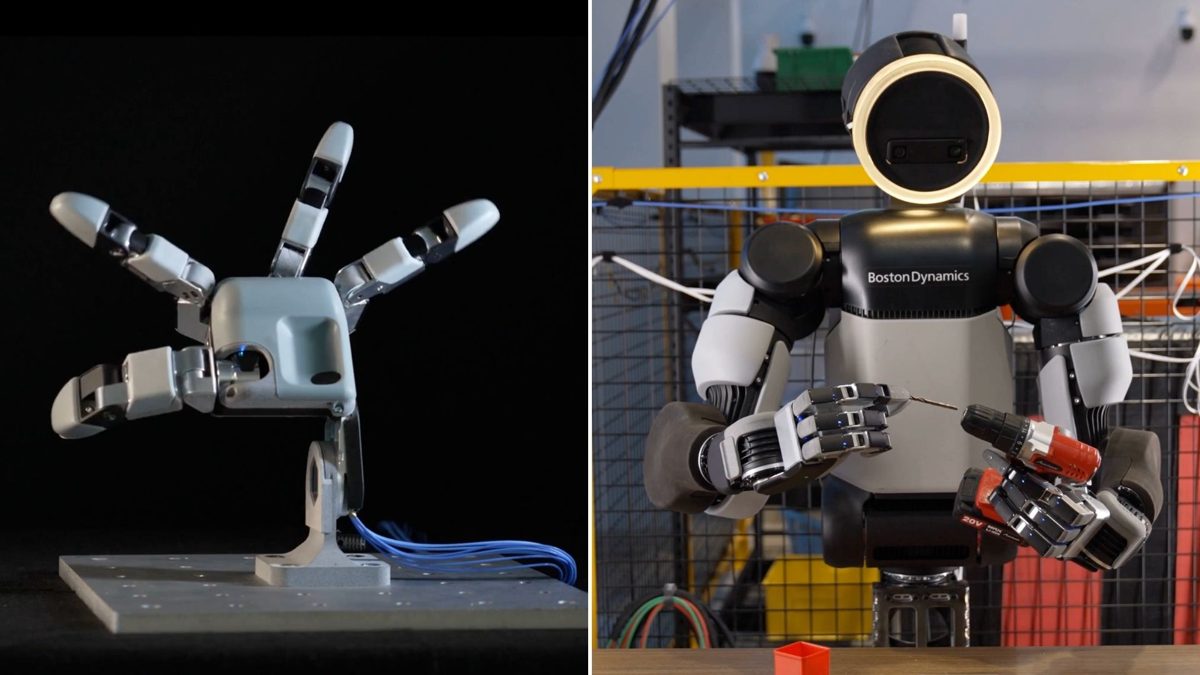
De hand van Torso 3 volgt de bouw van een mensenhand op de voet: vijf vingers, aangestuurd door kunstmatige spieren en pezen die via peesaandrijving de vingers laten bewegen. Dat ontwerp moet net als de menselijke hand fijne, veelzijdige grijpbewegingen mogelijk maken. Clone Robotics benadrukt dat de nieuwe generatie vooral eenvoudiger te simuleren en aan te sturen moet zijn, zonder in te leveren op die mensachtige vaardigheden. Harde cijfers of concrete taken die het nieuwe systeem al uitvoert, ontbreken echter nog.
Torso 4 moet twee armen tegelijk laten werken
Met Torso 4 wil Clone Robotics zich richten op bedrijven die bimanuale taken willen automatiseren: werkzaamheden die op één vaste plek worden uitgevoerd met beide armen tegelijk, zoals montage- of inpakwerk. Dat is een duidelijk commercieel doel, maar het bedrijf heeft nog niet laten zien welke specifieke taken de robot aankan, hoeveel menselijke bijsturing daarbij nodig is, en in hoeverre het systeem zelfstandig werkt. De beelden van de oude Torso 3-hand kunnen dus niet worden gebruikt als bewijs voor de prestaties van de opvolger.
Opvallend is de vergelijking die ontstaat met een concurrent: Boston Dynamics onthulde eerder een nieuwe hand voor zijn humanoïde robot Atlas, met vier in plaats van vijf vingers. Die keuze moet kosten, formaat en kans op storingen beperken. Clone Robotics kiest dus bewust voor een mensvormiger ontwerp, terwijl Boston Dynamics inzet op eenvoud. Beide bedrijven noemen echter hetzelfde speerpunt: hun robothanden moeten makkelijker te simuleren en aan te sturen zijn. De daadwerkelijke lancering van Torso 4 in november moet uitwijzen of Clone Robotics die belofte kan waarmaken, en of de bimanuale werktaken die het bedrijf voor ogen heeft ook echt praktijkrijp zijn.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? De race om robothanden die net zo handig zijn als een mensenhand bepaalt mede hoe snel humanoïde robots nuttig werk kunnen doen in fabrieken en magazijnen. Het verschil tussen een vijf- en een vierfingerig ontwerp laat zien dat er nog geen consensus is over de beste aanpak, en dat eenvoud in besturing voorlopig net zo belangrijk is als mensachtigheid.
- Teleoperatie
- Het op afstand besturen van een robot door een mens, in plaats van dat de robot zelfstandig beslissingen neemt.
- Bionische spieren
- Kunstmatige aandrijvingen die de werking van echte spieren nabootsen om robotonderdelen te laten bewegen.
- Peesaandrijving
- Een aandrijfsysteem waarbij kabels of 'pezen' trekkracht overbrengen naar vingers of gewrichten, vergelijkbaar met hoe spieren via pezen botten bewegen.
- Bimanuale taken
- Werkzaamheden die met twee armen tegelijk worden uitgevoerd, zoals het vasthouden van een object met de ene hand terwijl de andere hand ermee werkt.
- Autonomie (bij robots)
- De mate waarin een robot zelfstandig taken uitvoert zonder menselijke sturing; bij teleoperatie is de autonomie laag omdat een mens de controle heeft.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.