Boston Dynamics bouwt robothand met minder vingers, meer leervermogen
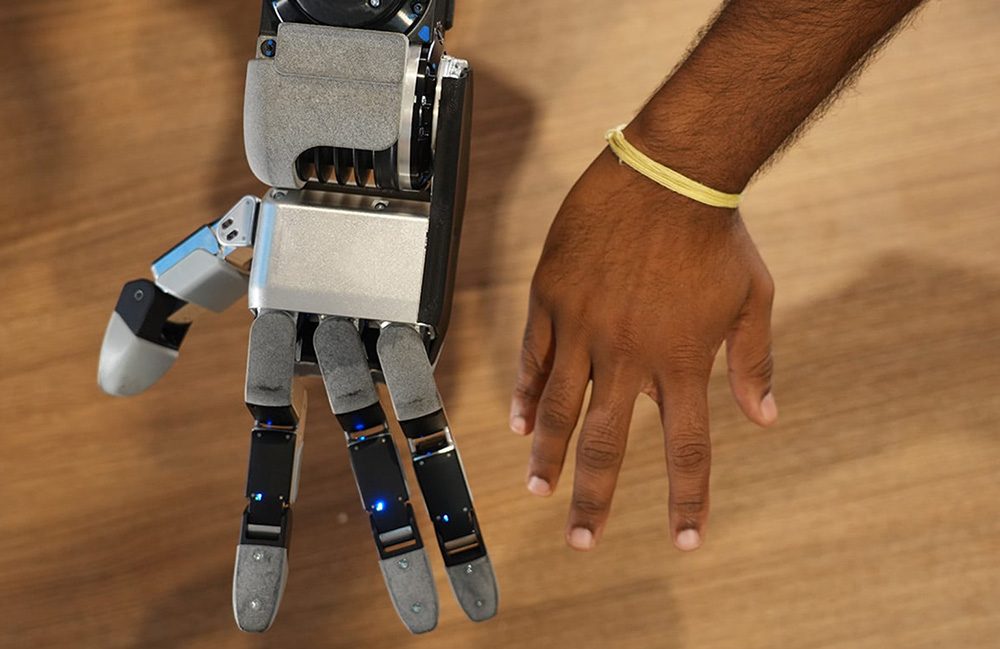
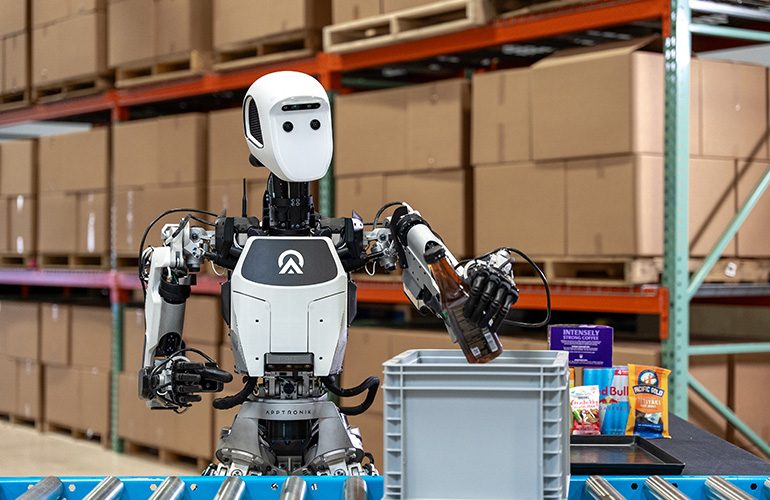
Boston Dynamics heeft een nieuwe hand ontwikkeld voor zijn mensvormige robot Atlas. De hand heeft een vinger minder dan de vorige versie, maar is juist geschikt gemaakt voor grootschalige productie en voor trainingen met kunstmatige intelligentie.
Boston Dynamics, bekend van zijn robothonden en de mensvormige robot Atlas, heeft meer details gedeeld over de nieuwe hand van Atlas. Het bedrijf liet vorige week al beelden zien van het ontwerp. Nu licht Alberto Rodriguez, directeur robotgedrag voor Atlas, in een interview met vakblad The Robot Report toe welke keuzes daarachter zitten.
De nieuwe hand heeft vier vingers in plaats van vijf: de pink is geschrapt. Ook de grijper als geheel is kleiner geworden. Toch kan de hand nog altijd voorwerpen van meer dan 45 kilo optillen, net als de vorige versie. Volgens Rodriguez bleek uit eerdere tests dat die kracht ruim voldoende is. Daardoor kon het bedrijf de hand juist iets minder sterk maken, wat de besturing nauwkeuriger maakt.
Dertien identieke motoren
De hand telt dertien graden van vrijheid: dertien manieren waarop onderdelen van de hand onafhankelijk kunnen bewegen. Elke beweging wordt aangestuurd door een eigen actuator, de kleine motor die een gewricht laat bewegen. Opvallend is dat Boston Dynamics voor alle dertien dezelfde, volledig afgesloten actuator gebruikt, zonder kabels die over gewrichten lopen. Die kabels zijn in oudere ontwerpen vaak een zwakke plek, omdat ze door herhaald buigen kunnen beschadigen.
Die keuze voor identieke, robuuste onderdelen komt volgens Rodriguez direct uit de ervaring met de rest van het lichaam van Atlas. Een betrouwbare robot levert sneller bruikbare data op, zegt hij, waardoor ontwikkelaars meer kunnen experimenteren en eerder met echte toepassingen kunnen beginnen.
Trainen in een virtuele wereld
Een tweede belangrijke eis was dat de hand goed te simuleren is op de computer. Dat is nodig voor een trainingsmethode die sim-to-real wordt genoemd: een robot leert bewegingen eerst in een nagebouwde, virtuele versie van de echte wereld, voordat die vaardigheden worden overgezet naar de fysieke hand. Daarvoor moet de simulatie de natuurkunde van de hand, inclusief wrijving in de gewrichten, heel precies nabootsen.
Deze aanpak maakt het mogelijk om de hand te trainen met reinforcement learning, een vorm van machine learning waarbij een systeem leert door consequenties van zijn eigen acties te ervaren. Volgens Rodriguez is dit de komende jaren essentieel voor robots die ingewikkelde grijptaken moeten leren, zoals het hanteren van gereedschap of het vastpakken van kleine onderdelen: taken die moeilijk te programmeren of voor te doen zijn, omdat het precieze contact en de druk van vingers te snel veranderen om stap voor stap te beschrijven.
Twee duimen overwogen, maar verworpen
Bij het ontwerp woog Boston Dynamics ook een hand met twee duimen, één aan elke kant. Dat zou betekenen dat links- en rechterhanden identiek zijn en op dezelfde productielijn gemaakt kunnen worden. Het idee is uiteindelijk afgewezen omdat het extra bewegingsmogelijkheden, kosten en volume met zich meebracht. De hand wordt nu getest op het hoofdkantoor van Boston Dynamics, maar is nog niet uitgerold naar de volledige vloot robots.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Een hand die makkelijk te simuleren is, kan veel sneller trainen dan een robot die alleen van echte proefnemingen leert. Als deze aanpak werkt, kunnen humanoïde robots sneller complexe, fijnmotorische taken aanleren die nu nog te lastig zijn om te programmeren, zoals het gebruiken van gereedschap. Dat zou de inzet van mensvormige robots in fabrieken en magazijnen een flinke stap dichterbij kunnen brengen.
- Graden van vrijheid
- Het aantal onafhankelijke manieren waarop een mechanisch systeem, zoals een robothand, kan bewegen.
- Actuator
- Een onderdeel dat elektrische energie omzet in beweging, vergelijkbaar met een spier in een machine.
- Sim-to-real
- Een trainingsmethode waarbij een robot vaardigheden eerst leert in een computersimulatie, om die daarna toe te passen in de echte wereld.
- Reinforcement learning
- Een vorm van machine learning waarbij een systeem leert door te experimenteren en feedback te krijgen op de uitkomst van zijn acties.
- Modulariteit
- Een ontwerpprincipe waarbij een systeem is opgebouwd uit losse, uitwisselbare onderdelen die elk een afgebakende functie hebben.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.