Chinese robothand leert eeuwenoude kunst van zijdeborduren
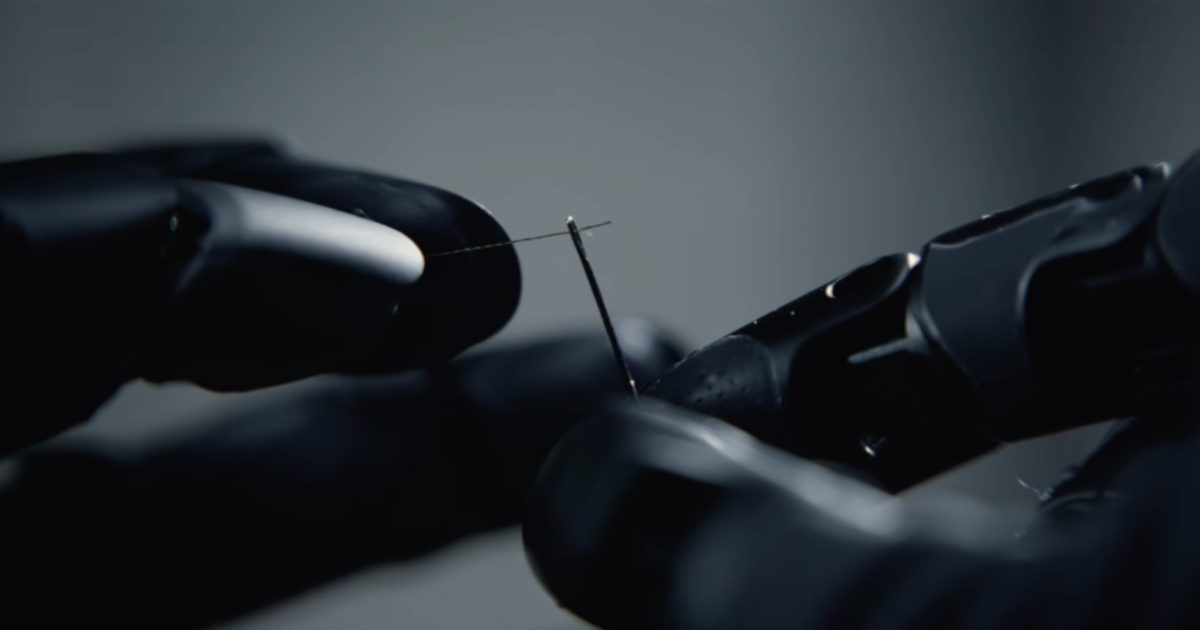
Het Chinese bedrijf Agilink liet een meester-borduurder zijn robothand trainen in Suzhou-borduurwerk, een ambacht van meer dan 2500 jaar oud. De OmniHand 3 Ultra kan zijdedraad in strengen splitsen, een naald inrijgen en stof strak spannen. Het experiment laat zien hoe ver robotica is gevorderd in fijne motoriek, een cruciale horde voor huishoudrobots.
Agilink, een spin-off van het Chinese robotbedrijf AgiBot, vroeg borduurmeester Fu Xianghong om zijn kunstmatige hand de kneepjes van het Suzhou-borduren te leren. Deze traditionele Chinese handwerktechniek bestaat al meer dan 2500 jaar en staat bekend als een van de moeilijkste vormen van textielkunst. In een video laat de robothand zien hoe hij een zijden hoofdthread in zestien losse strengen splitst: één vinger trekt de draden voorzichtig uit elkaar, terwijl de andere vingers de spanning erin houden. Daarna moet de hand de draad laten ronddraaien zonder het contact te verliezen, vervolgens een naald inrijgen en stof strak over een frame spannen om te kunnen borduren.
Agilink noemt niet welk exact model in de video te zien is, maar het lijkt sterk op de OmniHand 3 Ultra-M. Die versie heeft ongeveer de grootte van een mensenhand en weegt 630 gram. De hand gebruikt een directe aandrijfconstructie: er zitten geen pezen of tussenliggende overbrengingen tussen motor en gewricht. Daardoor kan de hand tot 3 kilo stabiel vasthouden, maximaal 8 kilo optillen, in 0,3 seconden open- en dichtklappen en een positie tot op 0,2 millimeter nauwkeurig herhalen.
Vingertoppen die voelen als camera's
Het gevoel in de vingertoppen komt van tactiele sensoren die op basis van beeldherkenning werken: kleine camera's registreren minuscule veranderingen in het contactoppervlak, ongeveer zoals een camera naar de binnenkant van een zacht kussentje kijkt. Volgens Agilink meten de vingertoppen kracht in drie richtingen en herkennen ze vervormingen vanaf 0,08 millimeter. Dat helpt de hand om het verschil te voelen tussen een voorwerp dat wegglijdt en een voorwerp dat slechts licht wordt aangeraakt. De palm heeft daarnaast driehonderd contactpunten die druk registreren.
De zoektocht naar de ideale robothand
Deze proef met zijde raakt een bekend knelpunt in de ontwikkeling van humanoïde robots: zonder fijne krachtcontrole kan een machine wel zien en bewegen, maar niet handelen zonder iets te breken of iemand te verwonden. Goede behendige manipulatie wordt gezien als een belangrijke voorwaarde om robots huishoudelijke taken te laten overnemen.
Andere bedrijven kiezen andere wegen. LinkerBot bouwt zijn Linker Hand L30 Pro met vijf peesaangedreven vingers die de menselijke anatomie nabootsen, gericht op snelheid en herhaalbaarheid bij taken als schroeven draaien. Het bedrijf geeft wel toe dat de kracht in de vingertoppen beperkt blijft. Boston Dynamics ging juist de andere kant op met de nieuwe hand voor zijn Atlas-robot, die maar vier vingers heeft. Het bedrijf liet medewerkers een dag lang hun pink en ringvinger samenbinden en concludeerde dat de pink overbodig was: elke extra vinger betekent extra kosten en een onderdeel dat kan haperen. Atlas moet vooral ruw fabriekswerk doen met boren en lasapparaten.
De filosofie van Boston Dynamics is dat de ideale robothand van de toekomst wint door gereedschap betrouwbaar te hanteren, niet door overdreven complex te zijn. Toch blijft de uitdaging enorm: compacte mechanica, tastzin, besturingssoftware en snelle rekenkracht moeten allemaal in één hand passen.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Een robothand die zijde kan borduren toont dat machines steeds fijnere bewegingen en krachten onder controle krijgen. Die vooruitgang is nodig voordat humanoïde robots veilig huishoudelijke taken of zorgtaken kunnen overnemen, al blijft het combineren van kracht, snelheid en gevoeligheid in één ontwerp een grote technische uitdaging.
- Suzhou-borduren
- Een eeuwenoude Chinese borduurtechniek met zeer fijne steken, waarbij zijden draad vaak in losse strengen wordt gesplitst.
- Directe aandrijfconstructie
- Een ontwerp waarbij de motor rechtstreeks op het gewricht werkt, zonder pezen of tandwielen ertussen, wat voor snellere en preciezere bewegingen zorgt.
- Tactiele sensor
- Een sensor die aanraking en druk meet, in dit geval met kleine camera's die vervormingen in de vingertop registreren.
- Humanoïde robot
- Een robot met een mensvormig lichaam, vaak met armen, handen en benen, ontworpen om taken in menselijke omgevingen uit te voeren.
- Behendige manipulatie
- Het vermogen van een robot om voorwerpen met fijne, gecontroleerde bewegingen vast te pakken en te bewerken, zoals mensen dat met hun handen doen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.