Chinees bedrijf RoboParty onthult open-source robot RP1 die tegen een trap kan
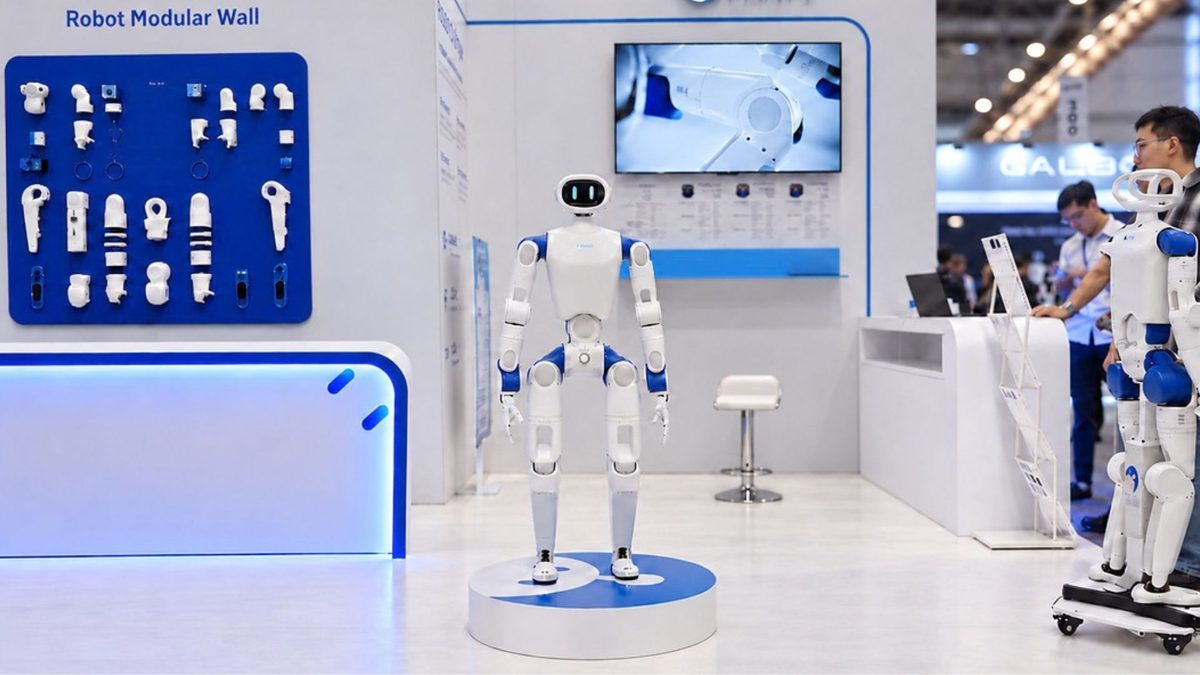
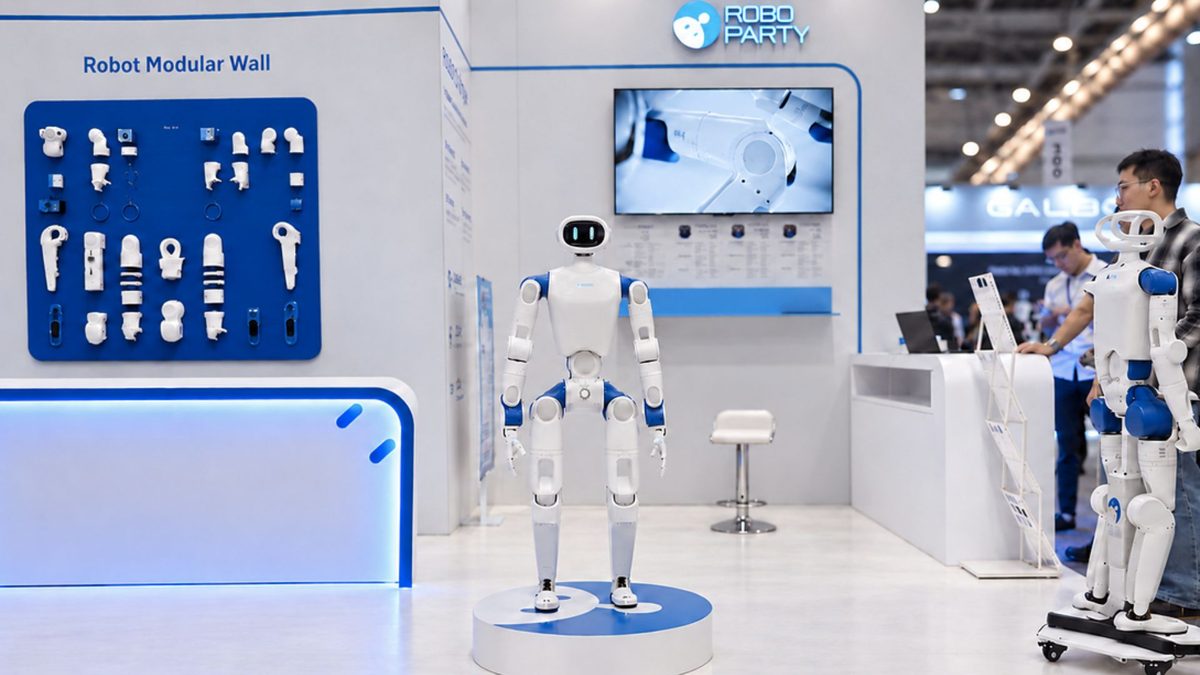
Het Chinese bedrijf RoboParty heeft op de robotica-conferentie IROS 2026 zijn nieuwe humanoïde robot RP1 gepresenteerd. De machine is volledig open-source en moet onderzoekers en studenten wereldwijd toegang geven tot een complete robotplatform, van het metalen skelet tot de besturingssoftware.
RoboParty demonstreerde RP1 op 28 september tijdens de IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2026) met een opvallende proef: bezoekers mochten de robot duwen en zelfs schoppen. In plaats van om te vallen, paste RP1 telkens zijn houding aan en herstelde zijn evenwicht. Daarmee wilde het bedrijf laten zien dat de bipedale robot dynamische verstoringen aankan, in plaats van alleen vooraf geprogrammeerde bewegingen af te spelen.
Leren bewegen zonder vast script
Die stabiliteit komt van UFO, een intern ontwikkeld besturingssysteem dat staat voor 'A General Unsupervised Reinforcement Learning Framework for Humanoid Control'. Het framework gebruikt reinforcement learning zonder menselijke sturing om bewegingspatronen aan te leren, zoals het wisselen tussen looppassen, het opvangen van een duw en het opstaan na een val. De robot ontwikkelt zo zelf strategieën in plaats van dat ontwikkelaars elke beweging met de hand programmeren. Het systeem draait op PartyOS, het onderzoeksplatform van RoboParty waarop ook simulatieomgevingen en ontwikkeltools worden aangeboden.
RP1 is mechanisch stevig gebouwd: de gewrichten leveren een piekkoppel tot 160 newtonmeter, nodig om snelle bewegingen en herstelacties te kunnen uitvoeren. De actuatoren, met de merknaam Romomo, en het bewegingsbesturingssysteem zijn ontworpen voor langdurige testsessies, zodat onderzoekers de robot intensief kunnen gebruiken zonder dat hardware het zwakke punt wordt.
Volledig open, van hardware tot training
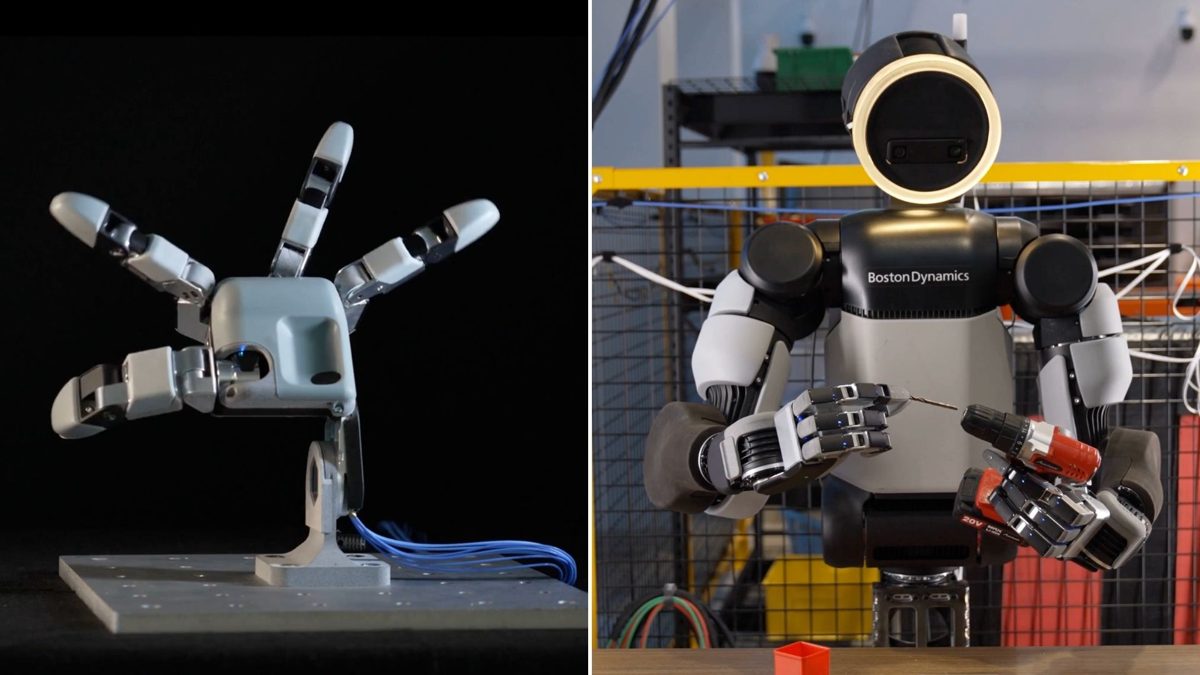
RP1 bouwt voort op eerder werk van RoboParty. Het bedrijf lanceerde in januari 2026 al het open-source project RPO (Roboto Origin), dat inmiddels meer dan 2.500 sterren op GitHub heeft verzameld. Een aparte dexterous hand, de RP Hand, voegde fijne grijpvaardigheden toe. RoboParty zegt dat het stap voor stap meer onderdelen van zijn humanoïde robot-platform wil vrijgeven: niet alleen de mechanische tekeningen, maar ook simulatiesoftware, ontwikkelkits en trainingsmethodes voor de onderliggende AI.
Volgens oprichter Yi Huang moet RP1 'een open fundament worden dat ontwikkelaars kunnen gebruiken, aanpassen, trainen en verbeteren'. De wereldwijde gebruikersgemeenschap rond het platform telt inmiddels meer dan 5.000 mensen uit onderzoek, onderwijs en de makerscene. Het team van RoboParty bestaat uit ingenieurs met een achtergrond aan onder meer Tsinghua University, Peking University, Harbin Institute of Technology, Stanford University, Carnegie Mellon University en Zhejiang University. Meer details over de open-sourceroadmap worden in oktober 2026 verwacht, met aanvullende software- en hardwarereleases en een start van massaproductie later dit jaar.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Door een complete humanoïde robot inclusief besturingssoftware gratis beschikbaar te stellen, verlaagt RoboParty de drempel voor universiteiten en kleinere bedrijven om onderzoek te doen naar robots die zelfstandig leren bewegen. Dat kan de ontwikkeling van robuustere, betaalbaardere robots voor fabrieken, zorg en huishoudens versnellen, omdat niet elk lab het wiel opnieuw hoeft uit te vinden.
- Open-source
- Software of ontwerpen waarvan de broncode of bouwtekeningen vrij beschikbaar zijn, zodat iedereen ze mag bekijken, gebruiken en aanpassen.
- Verstoringsherstel
- Het vermogen van een robot om na een duw, stoot of ander onverwacht contact automatisch zijn evenwicht te herstellen.
- Valherstel
- Een besturingsstrategie waarmee een robot na een val zelfstandig weer opstaat, zonder menselijke hulp.
- Piekkoppel
- De maximale draaikracht die een motor of gewricht kort kan leveren, uitgedrukt in newtonmeter (Nm); hoe hoger, hoe krachtiger en sneller de beweging kan zijn.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.