Open-source humanoïde robot RP1 moet iedereen laten meebouwen aan robotica
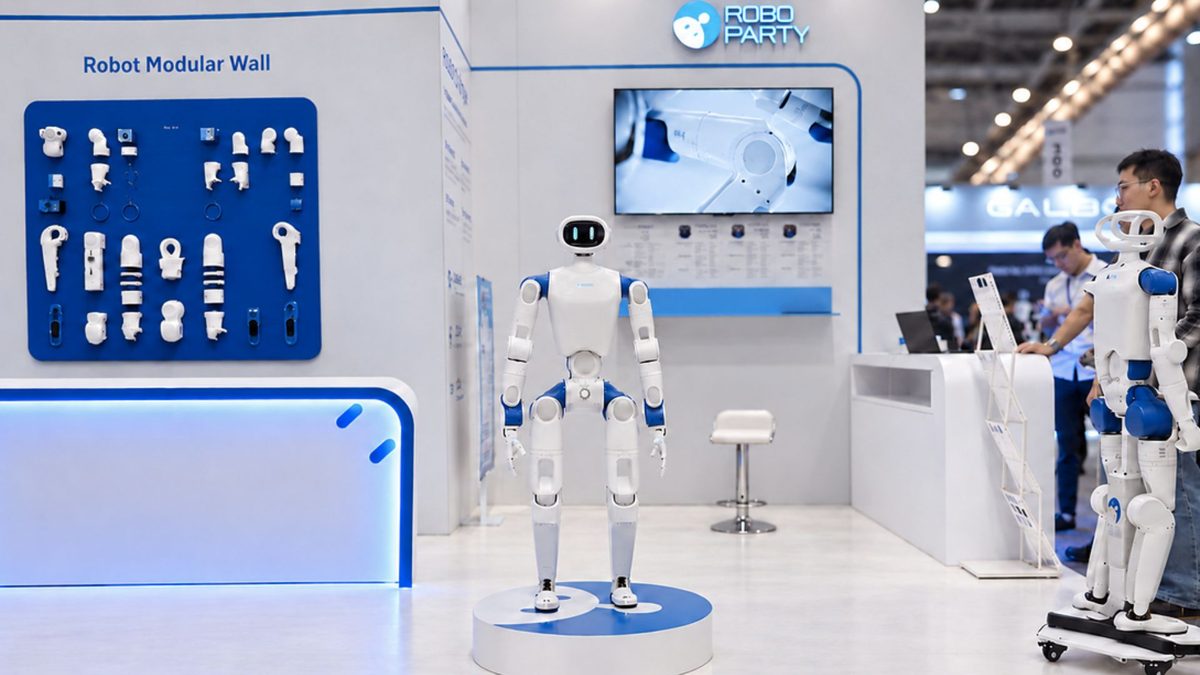
Het Amerikaanse bedrijf RoboParty heeft op de robotica-beurs IROS 2026 zijn humanoïde robot RP1 getoond, die het bedrijf presenteert als de eerste volledig open-source bipedale robot op hoog niveau. Bezoekers mochten de robot letterlijk een schop geven om te testen hoe snel hij zijn evenwicht herstelt.
RoboParty, een robotica-bedrijf uit Pittsburgh, liet op de internationale robotconferentie IROS 2026 voor het eerst zijn nieuwste humanoïde robot aan het publiek zien. De robot heet RP1, kortweg voor ROBOTO 01. Het bijzondere aan RP1 is niet alleen dat hij op twee benen loopt, maar vooral dat alle technische bouwstenen vrij beschikbaar zijn: van de software tot de mechanische onderdelen. Daarmee wil RoboParty een alternatief bieden voor de gesloten systemen die bij veel andere robotbedrijven de norm zijn.
Oprichter Yi Huang zegt dat humanoïde robots geen afgesloten systemen moeten blijven die alleen een handvol grote bedrijven kan bouwen. Door de broncode, ontwerpen en trainingsdata open te stellen, hoopt hij dat onderzoekers, docenten en ontwikkelaars de robot zelf kunnen aanpassen, verbeteren en inzetten in eigen projecten. Dat sluit aan op een trend in de robotica, waarbij steeds meer partijen inzien dat gedeelde kennis sneller tot vooruitgang leidt dan concurrentie tussen gesloten platforms.
Schoppen tegen een robot als test
Op de stand van RoboParty konden bezoekers meedoen aan een demonstratie met de naam "Kick Me". Wie wilde, mocht de robot daadwerkelijk duwen of schoppen. RP1 reageerde daarop door zijn houding razendsnel aan te passen en zijn evenwicht te herstellen, een eigenschap die onderzoekers dynamische stabiliteit noemen. Volgens RoboParty is dit een eerlijkere test dan een vooraf ingestudeerde choreografie, omdat de verstoringen door bezoekers volledig onvoorspelbaar zijn. De vele herhaalde duwen en trappen dienden meteen ook als praktijktest voor de duurzaamheid van de romp en de aansturing van de robot.
Eigen onderdelen en flink wat kracht
RP1 drijft op door RoboParty zelf ontwikkelde actuatoren, de motoren die de gewrichten van de robot aansturen. Deze zogeheten Romomo-modules leveren een piekkoppel van maximaal 160 newtonmeter per gewricht. Koppel is simpel gezegd de draaikracht die een motor kan leveren; hoe hoger dat getal, hoe krachtiger en sneller een robot kan bewegen en bijsturen. Die kracht, gecombineerd met een real-time besturingssysteem, moet RP1 in staat stellen niet alleen stoten op te vangen, maar ook na een val weer zelfstandig op te staan.
Voortbouwend op een eerder open project
RP1 is niet het eerste project van RoboParty. Het bedrijf begon met RPO, een eerdere volledig open-source bipedale robot. De kennis en de gemeenschap die daarmee ontstonden, gebruikte RoboParty om zijn technologie uit te breiden naar actuatoren, robotlichamen, bewegingsbesturing en behendige grijpsystemen. RP1 draait bovendien op PartyOS, het eigen open onderzoeksplatform van het bedrijf, dat onder meer wordt gebruikt om AI-modellen voor belichaamde intelligentie te trainen en te testen. Daarmee positioneert RoboParty zich niet als fabrikant van één robot, maar als aanbieder van een compleet open ecosysteem waarop anderen kunnen voortbouwen.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Een volledig open-source humanoïde robot kan de ontwikkeling van robotica versnellen, omdat universiteiten en kleine bedrijven niet meer zelf dure hardware en software vanaf nul hoeven te bouwen. Dit kan de drempel voor onderzoek naar belichaamde AI flink verlagen en leiden tot snellere, gezamenlijke vooruitgang in plaats van concurrentie tussen gesloten systemen.
- Humanoïde robot
- Een robot met een mensachtige vorm, met een romp, armen, benen en meestal een hoofd.
- Bipedale robot
- Een robot die net als een mens op twee benen loopt in plaats van op wielen of meer poten.
- Actuator
- Het onderdeel dat een robotgewricht daadwerkelijk laat bewegen, vergelijkbaar met een spier.
- Koppel
- De draaikracht die een motor of actuator kan leveren, gemeten in newtonmeter; hoe hoger het koppel, hoe krachtiger de beweging.
- Dynamische stabiliteit
- Het vermogen van een robot om tijdens beweging of na een verstoring, zoals een duw, zijn evenwicht te bewaren of snel te herstellen.
- Open source
- Een manier van softwareontwikkeling waarbij de broncode en ontwerpen vrij toegankelijk zijn, zodat anderen ze mogen bekijken, gebruiken en aanpassen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.