RoboParty maakt bouwplannen van humanoïde robot RP1 volledig open
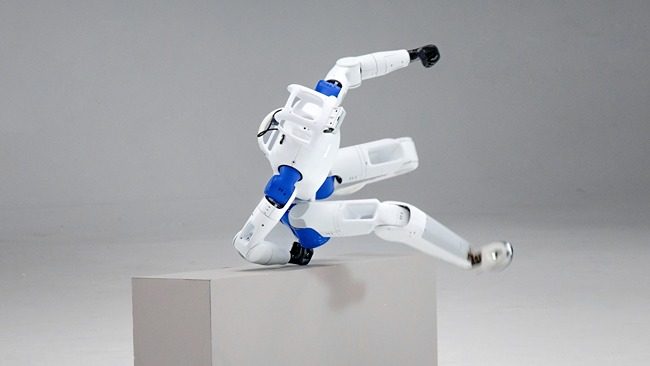
Het Chinese robotbedrijf RoboParty heeft zijn humanoïde robot RP1 gelanceerd als volledig open-source platform. Niet alleen de besturingssoftware, maar ook de bouwtekeningen van het robotlichaam zijn vrij te downloaden. Daarmee wil het bedrijf onderzoekers wereldwijd toegang geven tot technologie die bij concurrenten meestal achter gesloten deuren blijft.
Het Chinese robotbedrijf RoboParty heeft zijn humanoïde robot RP1 wereldkundig gemaakt als volledig open-source platform. Niet alleen de software, maar ook de bouwtekeningen van het robotlichaam zijn vrij beschikbaar. Daarmee wil het bedrijf onderzoekers en ontwikkelaars wereldwijd toegang geven tot technologie die normaal achter gesloten deuren blijft.
Twee varianten, van onderzoekslab tot complexe taken
RP1 is er in twee uitvoeringen. Het standaardmodel staat ongeveer 1,3 meter hoog en heeft 24 aanstuurbare gewrichten, in vaktaal degrees of freedom (DoF) genoemd. Die versie is vooral geschikt om te experimenteren met lopen, balans houden en de overstap van simulatie naar een echte robot. De Pro-versie heeft 30 aanstuurbare gewrichten, waaronder een nek met twee bewegingsrichtingen en twee armen met elk zeven. Die uitvoering is bedoeld voor complexere taken, zoals interactie met mensen en het verzamelen van bewegingsdata voor AI-training. Beide varianten kunnen worden uitgerust met verwisselbare hoofden en handen, waaronder RoboParty's eigen RP Hand.
Open hardware als antwoord op gesloten robots
Veel humanoïde robots op de markt zijn gesloten systemen: gebruikers kunnen er commando's naartoe sturen, maar niet zien of aanpassen wat er binnen gebeurt. Dat maakt het moeilijk om te achterhalen waar een fout ontstaat, bijvoorbeeld in het AI-model, de besturingssoftware of een mechanisch onderdeel. RoboParty draait dit om. Het bedrijf deelt de ontwerpen van zijn ROMOMO-gewrichtsmotoren, de besturingssoftware en de simulatieomgevingen. Onderzoekers kunnen zo precies zien hoe een beweging ontstaat en op elk niveau ingrijpen. Dat is niet alleen handig bij storingen, het maakt ook eerlijke vergelijkingen mogelijk: twee onderzoeksteams kunnen bijvoorbeeld dezelfde hardware gebruiken om verschillende besturingsmethoden te testen, of juist dezelfde software combineren met andere hardwareconfiguraties.
RP1 kan uit zichzelf al lopen, opstaan na een val en herstellen van een duw of stoot. Die basisvaardigheden hoeven onderzoekers dus niet zelf te ontwikkelen, waardoor ze zich kunnen richten op complexere AI-taken. Het platform is daarnaast geïntegreerd met PartyOS, het besturingssysteem van RoboParty voor embodied AI, en met leersystemen als UFO en MimicLite, die robots via zelflerende algoritmes en nabootsing van menselijke bewegingen nieuwe vaardigheden aanleren.
Vervolg op eerder open-source project
RP1 bouwt voort op het RPO-project dat RoboParty in januari 2026 lanceerde. Dat eerdere project, waarin mechanische en elektrische ontwerpen werden gedeeld, trok inmiddels meer dan 2600 volgers op het ontwikkelaarsplatform GitHub. Met RP1 zet het bedrijf een volgende stap: een compleet pakket van hardware, besturingssoftware en leertools, vrij te gebruiken door iedereen die aan humanoïde robots en embodied AI werkt. Of het model op grote schaal navolging krijgt, moet nog blijken, maar het voorbeeld van open bouwplannen zet de gesloten aanpak van veel concurrenten onder druk.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Open-source hardware kan onderzoek naar humanoïde robots versnellen, omdat niet elk lab zelf dure robotlichamen en besturingssoftware hoeft te ontwikkelen. Dat kan de ontwikkeling van embodied AI - AI die in de fysieke wereld leert handelen - toegankelijker maken voor universiteiten en kleinere bedrijven, in plaats van voorbehouden te blijven aan een handvol techgiganten.
- Humanoïde robot
- Een robot met een mensachtige vorm: hoofd, romp, armen en benen, waardoor hij makkelijker in een door mensen gebouwde omgeving kan bewegen.
- Embodied AI
- Kunstmatige intelligentie die niet alleen tekst of data verwerkt, maar via een fysiek lichaam zoals een robot in de echte wereld waarneemt en handelt.
- Open source
- Een manier van ontwikkelen waarbij de broncode, ontwerpen of bouwtekeningen vrij beschikbaar zijn, zodat anderen ze mogen bekijken, gebruiken en aanpassen.
- Degrees of freedom (DoF)
- Het aantal onafhankelijke bewegingsrichtingen van een gewricht of systeem; meer DoF betekent fijnere en complexere bewegingen.
- Actuator
- Het onderdeel dat een beweging daadwerkelijk aandrijft, vergelijkbaar met een spier of motor in een gewricht.
- Sim-to-real transfer
- Het proces waarbij een AI-model dat is getraind in een computersimulatie wordt overgezet naar een echte, fysieke robot.
- Whole body control (WBC)
- Een besturingstechniek waarbij armen, romp en benen van een robot gelijktijdig en op elkaar afgestemd worden aangestuurd voor stabiele, samenhangende bewegingen.
- Teleoperatie
- Het op afstand besturen van een robot door een mens, bijvoorbeeld met een VR-headset of motion-capture-apparatuur.
- Reinforcement learning
- Een leermethode waarbij een AI-systeem via trial-and-error en beloningen leert welke acties tot het beste resultaat leiden.
- SDK (software development kit)
- Een verzameling programmeertools waarmee ontwikkelaars eigen software en functies kunnen bouwen op een bestaand platform.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.