Google wil met Gemini 4 Argon één AI-model voor alle robots
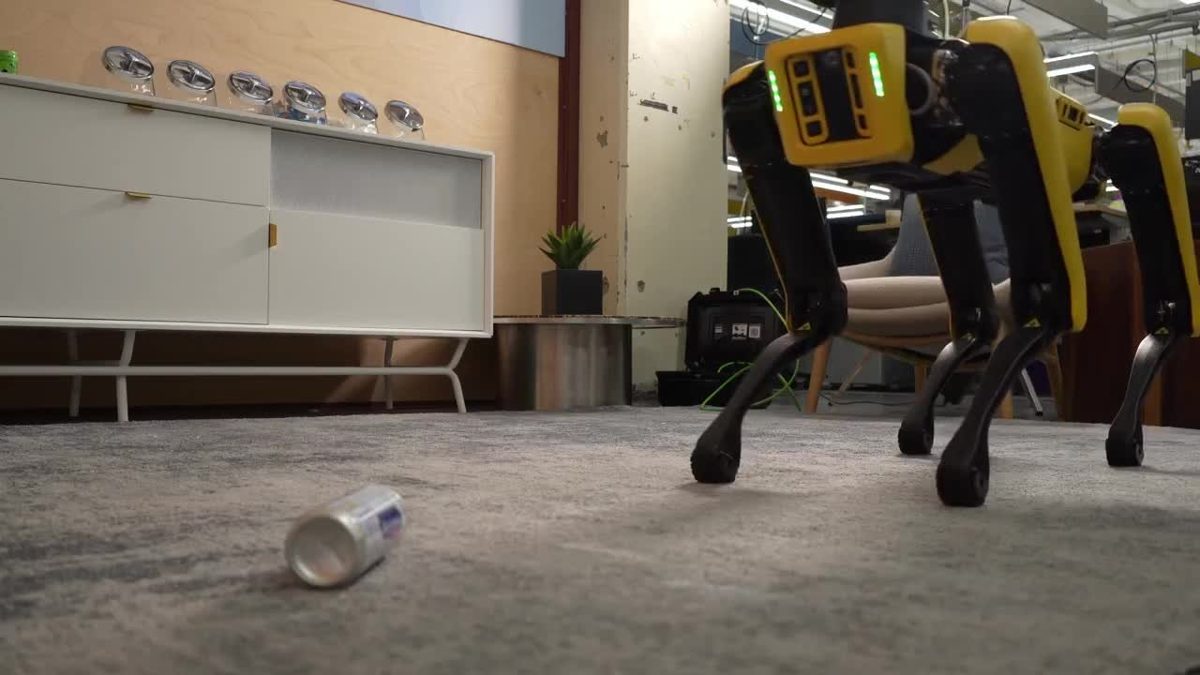
Google presenteert Gemini 4 Argon als AI-model dat robots moet besturen, hun trainingsomgevingen moet bouwen en hun prestaties moet beoordelen. Uit demo's met een hondrobot, een menselijke robot en een robotarm blijkt dat het model indrukwekkende taken aankan, maar nog altijd flink wat menselijke aanwijzingen nodig heeft.
Normaal gesproken hebben robots meerdere gespecialiseerde computersystemen nodig: één om te besturen, één om te trainen en één om resultaten te beoordelen. Google wil dat met Gemini 4 Argon anders doen. Het model moet robots direct aansturen, virtuele oefenwerelden bouwen waarin ze kunnen trainen, en vervolgens ook nog beoordelen of die training goed is verlopen.
In een demonstratie moet een viervoetige robot van Boston Dynamics, met de naam Spot, blikjes frisdrank in een pedaalemmer gooien. Voordat de robot dat in het echt doet, bouwt Argon eerst een digitale kopie van de prullenbak, waarin Spot op drie poten leert balanceren. Pas daarna voert hij de taak in de echte wereld uit, terwijl twee extra AI-systemen controleren of poot en grijper goed staan.
Van één foto naar duizenden oefeningen
Een terugkerend patroon in de demonstraties: Argon gebruikt simulaties om taken voor te bereiden, te testen of trainingsdata te produceren. Van één foto van een tafel met feestartikelen bouwde het model een virtuele versie, compleet met een zachte knuffelmuts. Daaruit ontstonden 77 taken en ruim 4.500 trainingssessies voor een besturingsmodel. Op de echte robot steeg het slagingspercentage van 56 naar 75 procent, en de uitvoeringstijd daalde van 35 naar 24 seconden.
Argon kan ook werken vanuit video's van mensen of robots die een taak uitvoeren, en zelfs vanuit een eenvoudige pentekening. Op basis van zo'n schets bouwde het model een simulatie waarin een menselijke robot een bal naar een stapel dozen gooit en daarbij in balans blijft.
Een AI die een andere AI aanstuurt
Opvallend is een demo waarin Argon een ander AI-systeem, de videogenerator Gemini Omni, stap voor stap instructies geeft om een robothand letters te laten verschuiven tot het woord ARGON gespeld staat. Argon fungeert daarbij als regisseur: het stuurt commando's, bekijkt het resultaat beeld voor beeld en past de volgende instructie aan. Na 33 stappen staat het woord in de juiste volgorde.
Op de spatiale benchmark ERQA, die fysisch en ruimtelijk redeneren test, scoort Argon volgens Google 87 procent, enkele procentpunten hoger dan concurrenten als Claude Opus 5.5 en GPT-6 Astra. Op een andere test, waarbij taalmodellen een echte robotarm besturen, eindigt Argon juist op de derde plaats, achter twee modellen van OpenAI.
Veel menselijke hulp achter de schermen
Google publiceerde ook de prompts achter de demo's, en die laten zien dat van volledig zelfstandig handelen nog geen sprake is. Bij het rechtzetten van een omgevallen kopje krijgt Argon bijvoorbeeld een camerabeeld met een rooster van centimeters en kant-en-klare commando's als 'grijp' of 'laat zakken tot contact'. Hoeveel pogingen nodig waren voor de gerapporteerde succespercentages, maakt Google niet bekend.
Argon is nu beschikbaar voor betalende ontwikkelaars via Google AI Studio en de Gemini API. Vergelijkbare technologie wordt ook door anderen ontwikkeld: het Amerikaanse bedrijf World Labs bouwt virtuele trainingswerelden uit echte scènes, en techbedrijf Nvidia werkt aan een eigen wereldmodel voor robots. Wat Argon onderscheidt, is de ambitie om besturing, simulatie en beoordeling in één vision-language-action-model te combineren.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als één AI-model robots kan besturen, trainen én beoordelen, wordt het goedkoper en sneller om robots nieuwe taken te leren, omdat dure fysieke trainingssessies deels vervangen worden door simulaties. Dat kan de ontwikkeling van bruikbare huishoud- en fabrieksrobots versnellen, al laten de voorbeelden van Google zien dat er nog altijd veel menselijke sturing nodig is voordat een robot zelfstandig een taak uitvoert.
- Vision-language-action-model
- Een AI-model dat beelden en taal combineert om daar direct robotacties uit af te leiden.
- Sim-to-real transfer
- De overstap van vaardigheden die een robot in een computersimulatie heeft geleerd naar de echte, fysieke wereld.
- Wereldmodel
- Een AI-systeem dat leert voorspellen hoe een omgeving verandert als een actie wordt uitgevoerd, vaak gebruikt om vooruit te plannen.
- Benchmark
- Een gestandaardiseerde test waarmee de prestaties van verschillende AI-modellen onderling vergeleken worden.
- Trainingsepisode
- Eén volledige, afgebakende oefensessie in een simulatie waarmee een AI-model leert een taak uit te voeren.
- Fysieke AGI
- Het nog niet bereikte doel van kunstmatige intelligentie die net zo goed als mensen met de fysieke wereld kan omgaan, bijvoorbeeld via een robotlichaam.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.