Humanoïde robot leert bukken, stappen en zijwaarts draaien om obstakels te omzeilen
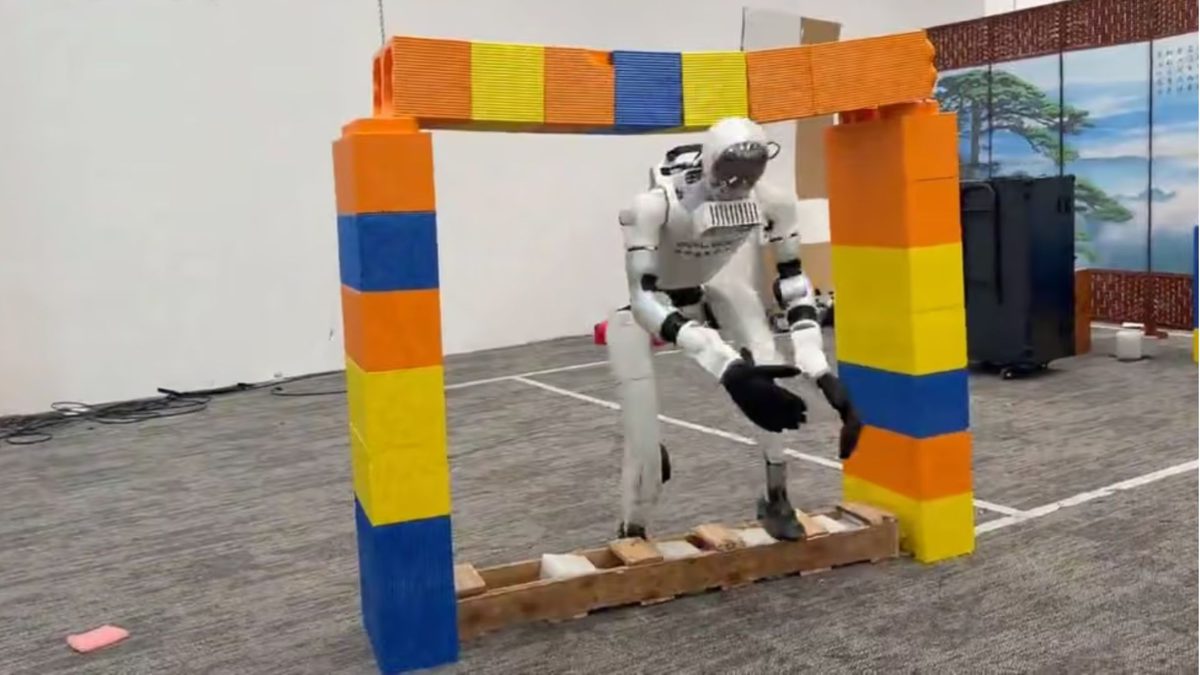
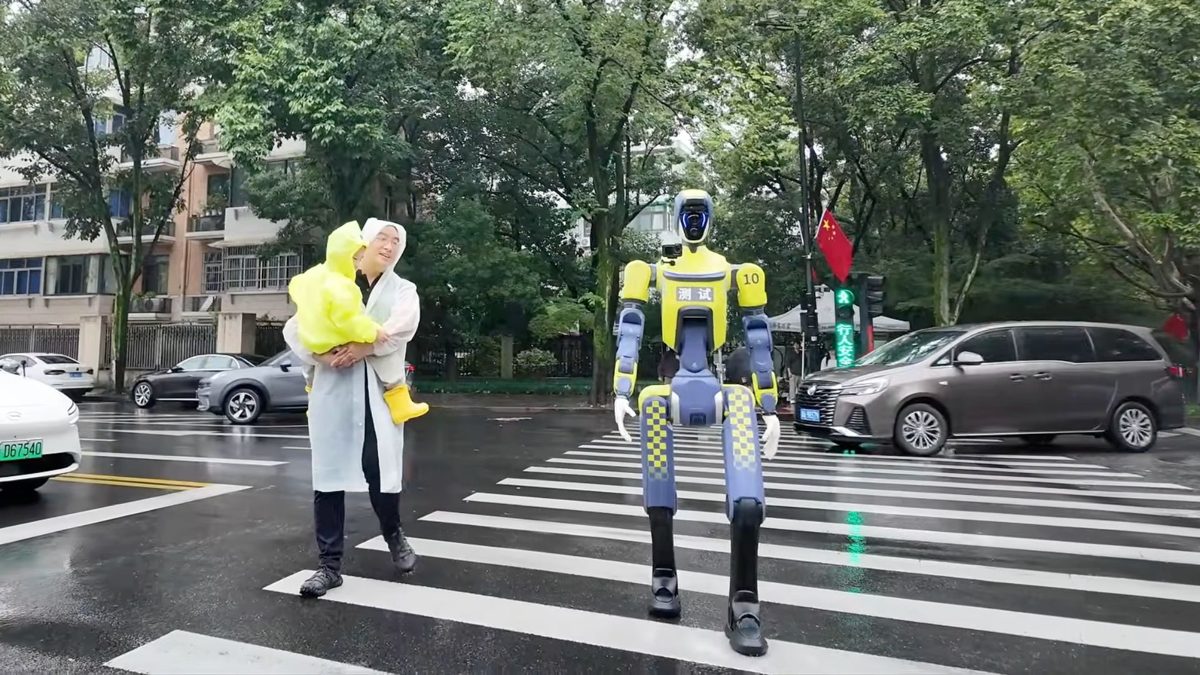
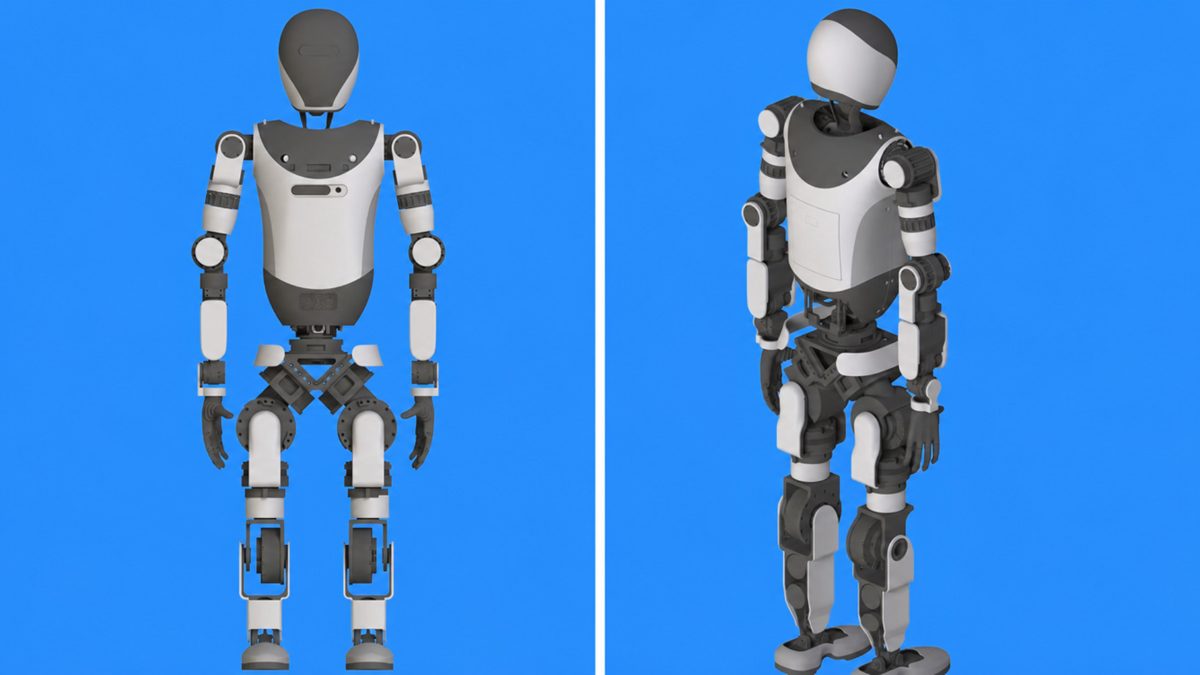
Het Chinese robotbedrijf Galbot presenteert PASSAGE, een systeem waarmee humanoïde robots zich door volle, rommelige ruimtes kunnen bewegen. De robot kiest zelf of hij over een object stapt, onder een balk duikt of zijwaarts door een nauwe doorgang schuift. In tests haalde de robot bijna altijd zijn bestemming, maar botsingsvrij navigeren blijkt een stuk moeilijker.
Een mens loopt moeiteloos door een volle huiskamer: even bukken voor een lamp, een stap over de kattenbak, schuin langs de deurpost. Voor een humanoïde robot is dat verrassend lastig. Niet alleen de voeten moeten een vrije weg vinden, ook hoofd, schouders, armen en romp mogen nergens tegenaan komen. Een robot kan dus met zijn benen prima door een deuropening passen, en toch met zijn schouder tegen de deurpost stoten. Het Chinese robotbedrijf Galbot heeft nu een systeem ontwikkeld dat dit probleem moet oplossen: PASSAGE.
Het systeem combineert drie dingen: waarnemen van de omgeving, het plannen van een bewegingspad en het aansturen van het hele lichaam tegelijk. In plaats van voor elk obstakeltype een apart trucje te gebruiken, kiest één centraal brein steeds de best passende combinatie van bewegingen. Daarbij maakt de robot gebruik van lidar, een sensor die met laserlicht de omgeving in kaart brengt en precies meet hoeveel ruimte er nog over is.
Leren van honderd uur mensen in beweging
Om de robot te leren hoe een lichaam zich aanpast aan een krappe ruimte, verzamelde het onderzoeksteam honderd uur bewegingsdata van mensen in 1.500 virtuele scènes. Testpersonen droegen een virtual-reality-bril en bewegingssensoren terwijl ze zich een weg baanden langs denkbeeldige hindernissen. Die opnames leren het systeem welke houding bij welk obstakel past, een vorm van imitatieleren. De rekenkracht hiervoor zit in de robot zelf, op een kleine computer van Nvidia, zonder dat er vooraf een plattegrond van de ruimte nodig is of dat er op afstand wordt meegerekend.
Hoge slagingskans, maar botsingen blijven lastig
In 750 simulaties in 150 nieuwe, onbekende omgevingen bereikte de robot in 98,67 procent van de gevallen zijn doel. Dat cijfer zegt alleen iets over de vraag of hij aankwam, niet of hij daarbij iets raakte. Zodra de eis werd toegevoegd dat de robot nergens tegenaan mag komen, daalde het slagingspercentage naar 70,3 procent. Dat verschil laat zien hoe moeilijk het is om een heel lichaam foutloos door een beperkte ruimte te sturen, een uitdaging die onderzoekers omschrijven met de term whole-body policy learning.
Op een fysieke Unitree G1-robot testte het team het systeem in vijftig onbekende opstellingen. De robot viel geen enkele keer en had geen menselijke ingreep nodig, maar raakte in vijf van de vijftig gevallen toch een obstakel aan. Galbot noemt dit een beperkte proef die nog niets zegt over betrouwbaarheid in alledaagse omgevingen zoals huizen, kantoren of fabrieken. De broncode van PASSAGE is nog niet vrijgegeven, waardoor onafhankelijke tests voorlopig uitblijven.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als humanoïde robots straks in huizen, winkels of fabrieken moeten werken, moeten ze net als mensen soepel om obstakels heen kunnen bewegen zonder steeds stil te vallen of ergens tegenaan te lopen. Systemen als PASSAGE laten zien dat dit technisch dichterbij komt, maar ook dat het verschil tussen 'aankomen' en 'netjes aankomen' nog groot is voordat zulke robots veilig tussen mensen en meubels kunnen functioneren.
- Lidar
- Een sensor die met laserpulsen de afstand tot objecten meet en zo een 3D-beeld van de omgeving maakt.
- Imitatieleren
- Een manier om een machine iets te leren door haar menselijke voorbeelden te laten bestuderen en nabootsen, in plaats van haar expliciet regels te geven.
- Whole-body policy learning
- Een aanpak waarbij een robot leert om armen, romp, hoofd en benen als één geheel aan te sturen, in plaats van elk lichaamsdeel los te programmeren.
- Motion capture
- Techniek waarbij sensoren de bewegingen van een mens nauwkeurig vastleggen, vaak gebruikt om die data vervolgens aan een robot of digitaal model te voeden.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.