Chinees bedrijf laat humanoïde robots zelfstandig vaatwasser vullen en opruimen
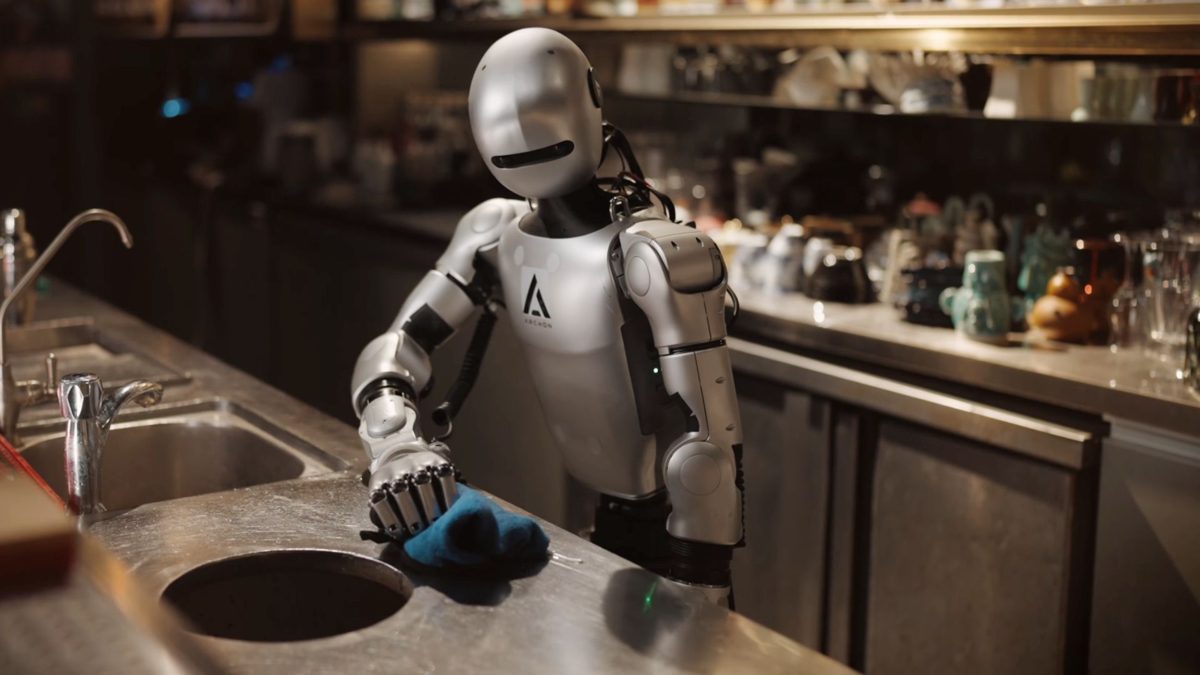
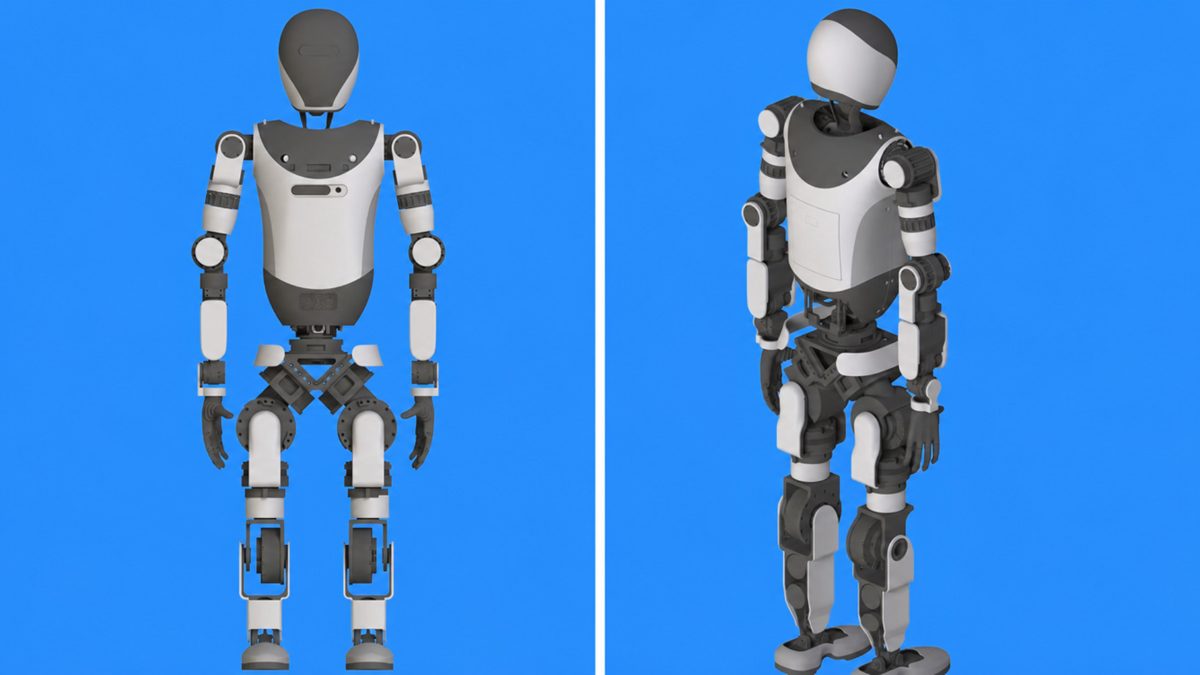
Het Chinese bedrijf Archon Robotics heeft een systeem getoond waarmee humanoïde robots huishoudelijke klusjes zoals afwassen, traplopen en de koelkast opruimen zelfstandig uitvoeren. De technologie, Whole-Body Intelligence genoemd, koppelt taakbegrip rechtstreeks aan gecoördineerde lichaamsbewegingen. Archon toonde meerdere robotmodellen die tegelijk in een keuken aan het werk waren, zonder dat iemand ze op afstand bestuurde.
Een robot die een bord oppakt, moet tegelijk zijn evenwicht bewaren, zijn arm sturen en weten wanneer hij genoeg kracht gebruikt. Veel bestaande systemen behandelen die stappen los van elkaar, wat bewegingen houterig maakt. Archon Robotics uit Shanghai presenteert nu een aanpak die dat anders doet: humanoïde robots leren taken en lichaamsbeweging als één geheel aan te sturen. Het bedrijf noemt dit Whole-Body Intelligence, kortweg WBI.
Twee systemen, één robot
De aanpak bestaat uit twee onderdelen. S1 verwerkt de opdracht en bepaalt wat de robot moet doen, vergelijkbaar met een planner die een taak opdeelt in stappen. S0 vertaalt die stappen naar daadwerkelijke bewegingen: armen aansturen, balans bewaren en precies grijpen. Archon vergelijkt S0 met de kleine hersenen, het deel van het menselijk brein dat beweging fijn afstelt zonder dat je erover nadenkt. Deze opzet valt onder wat onderzoekers whole-body policy learning noemen: een robot die met zijn hele lichaam leert bewegen in plaats van los per gewricht.
Om dit te trainen gebruikt Archon twee databronnen. Eerst leert het systeem van video's van mensen die dagelijkse taken uitvoeren, verzameld in meerdere Chinese steden en gecontroleerd via automatische en menselijke checks. Dat heet imitatieleren: de robot kijkt hoe een mens iets doet en probeert dat na te bootsen. Daarna volgt een fase met data van de robots zelf, zodat de aangeleerde bewegingen passen bij hun eigen motoren en gewrichten.
Vaatwasser vullen, trap op, koelkast opruimen
In de demonstratievideo zijn meerdere robotmodellen te zien die tegelijk in dezelfde keuken werken: de AGIBOT A3, de Booster T2 en een aangepaste Unitree G1. Ze pakken voorwerpen op, lopen een trapje op, vullen een vaatwasser en ruimen een koelkast in. Archon benadrukt dat deze volledige demonstraties autonoom draaien, op normale snelheid, zonder dat een operator meestuurt. Voor het trainen van correcties gebruikte het bedrijf wel teleoperatie: een mens bestuurt de robot op afstand om te laten zien hoe die een fout herstelt en de taak alsnog afmaakt. Die correctiedata heet DAgger, en helpt de robot leren wat te doen als een beweging net niet goed uitpakt.
Nog geen harde cijfers
Hoe goed het systeem werkelijk presteert, blijft onduidelijk. Archon publiceert geen slagingspercentages, geen cijfers over hoe vaak mensen moeten ingrijpen en geen vergelijking tussen de verschillende robotmodellen. Ook is niet bekend of de robots in de video dezelfde onderliggende modelgewichten delen of volledig los van elkaar werken. Experts wijzen erop dat zulke metingen nodig zijn om te beoordelen of de technologie verder gaat dan een goed geregisseerde demonstratie, en of de vaardigheden ook werken in huizen en situaties die de robot nog nooit heeft gezien.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als robots leren om taakbegrip en lichaamsbeweging als één geheel aan te sturen, komt de inzet van humanoïde robots in huizen, zorginstellingen en magazijnen dichterbij. Het ontbreken van harde prestatiecijfers laat wel zien dat er nog een flinke stap zit tussen een indrukwekkende video en een robot die betrouwbaar werkt in de rommelige praktijk van een echt huishouden.
- Whole-Body Intelligence
- De aanpak van Archon Robotics waarbij een robot taakbegrip en volledige lichaamscoördinatie combineert in plaats van losse commando's per lichaamsdeel.
- Humanoïde robot
- Een robot met een mensachtige vorm, met twee armen en twee benen, ontworpen om taken uit te voeren in omgevingen die voor mensen zijn gebouwd.
- Imitatieleren
- Een manier van machine learning waarbij een systeem leert door voorbeelden van menselijk gedrag na te bootsen, in plaats van via directe instructies.
- Teleoperatie
- Het op afstand besturen van een robot door een mens, vaak gebruikt om trainingsdata te verzamelen of om fouten te corrigeren.
- DAgger
- Een trainingsmethode waarbij een robot leert van correcties op zijn eigen fouten, zodat hij een taak kan hervatten nadat iets misging.
- Pretraining en post-training
- Twee trainingsfasen: eerst leert een model algemene patronen uit grote hoeveelheden data, daarna wordt het verder verfijnd met specifiekere, vaak kleinere datasets.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.