Boston Dynamics geeft robothand van Atlas minder vingers, meer precisie
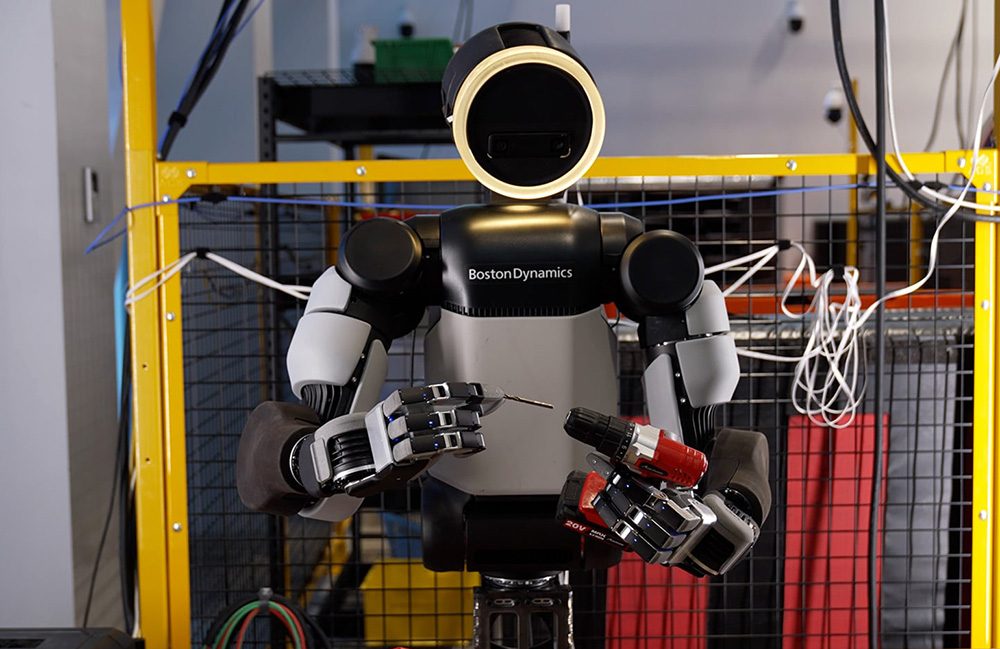
Boston Dynamics heeft een nieuwe hand onthuld voor zijn humanoïde robot Atlas. De hand heeft vier in plaats van vijf vingers, maar kan dankzij dertien bewegingsassen fijner werken met gereedschap dan zijn voorganger. Het ontwerp is vooral gemaakt om robots sneller te trainen in simulaties.
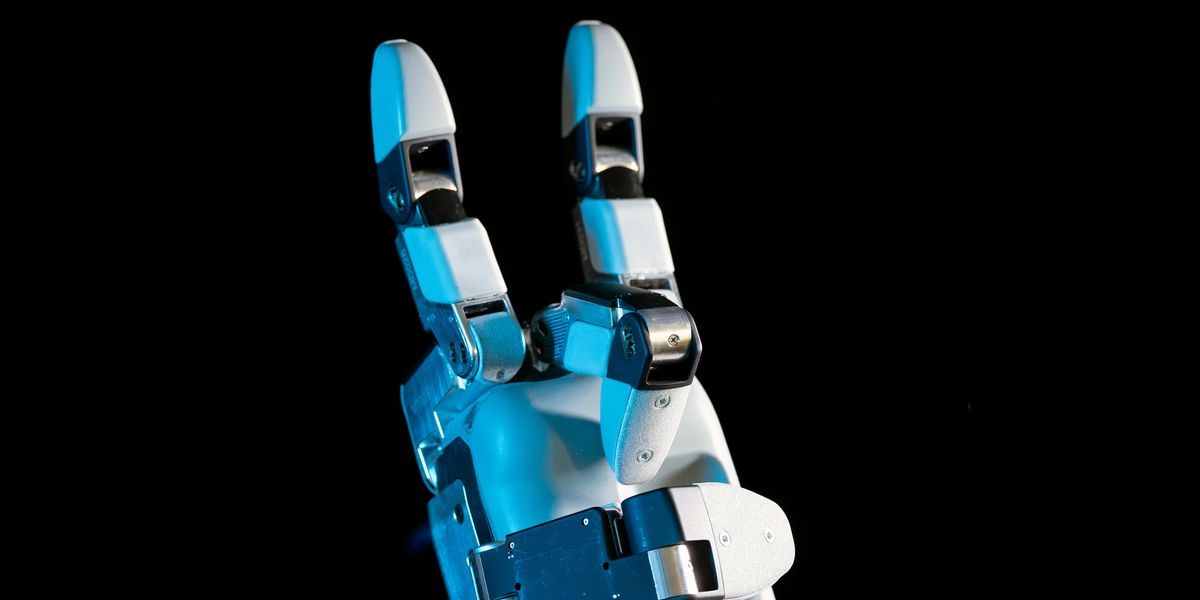
Boston Dynamics heeft deze week de nieuwste versie van de robothand voor zijn tweebenige robot Atlas gepresenteerd. De grootste verandering valt meteen op: de hand heeft geen pink meer. Waar de vorige hand zeven graden van vrijheid had en vooral was gemaakt om zoveel mogelijk verschillende voorwerpen vast te pakken, ligt de focus nu op het daadwerkelijk gebruiken van die voorwerpen. De nieuwe hand telt dertien bewegingsassen, verdeeld over vier vingers: de duim heeft er vier, de overige drie vingers elk drie.
Het ontbreken van een pink is geen toeval. Volgens Dylan Thrush, werktuigbouwkundig ingenieur bij het Atlas-team, bleek uit intern onderzoek dat een vijfde vinger weinig extra mogelijkheden oplevert, maar wel extra gewicht, stroomverbruik en complexiteit met zich meebrengt. Het team testte dit letterlijk: medewerkers plakten hun pink en ringvinger een dag lang aan elkaar vast om te ervaren welke taken daardoor onmogelijk werden. De conclusie was unaniem dat een pink niet nodig is.
Direct aangedreven en volledig afgesloten
De vingers worden aangestuurd met wat Boston Dynamics 'transparante directe actuatie' noemt: elk gewricht wordt rechtstreeks aangedreven door één type motor, zonder kabels die over gewrichten lopen en dus kunnen slijten of breken. Dat maakt de hand niet alleen robuuster, maar ook geschikter voor massaproductie. De hand kan de duim over de volledige lengte en breedte van de andere vingers laten glijden, fijne knijpgrepen uitvoeren tussen duim en elke andere vinger, en gereedschap zoals boormachines, moersleutels en lasapparatuur vastgrijpen én bedienen door op de trekker te drukken. Dichte druksensoren op vingertoppen en handpalm geven de robot bovendien een soort tastzin, aanvullend op de signalen die de motoren zelf al doorgeven over kracht en weerstand.
Gebouwd voor leren in simulatie
Een belangrijke reden achter het ontwerp is dat Boston Dynamics steeds meer vertrouwt op reinforcement learning in gesimuleerde omgevingen om Atlas vaardigheden aan te leren. Menselijke demonstraties, vastgelegd met draagbare sensoren, zijn goed in het vastleggen van de context van een taak, maar niet van de razendsnelle krachtregeling die nodig is voor lenig en nauwkeurig bewegen. Door de hand zo te bouwen dat motoren en gewrichten zich voorspelbaar gedragen, kan het gedrag eerst virtueel worden getraind en daarna overgezet naar de fysieke robot, een proces dat bekendstaat als sim-to-real transfer. Volgens het bedrijf laten eerste testen al veelbelovende resultaten zien bij dynamische taken, waarbij de robot alleen op signalen uit zijn eigen motoren vertrouwt om zijn bewegingen bij te sturen.
De presentatie van de hand volgt een week nadat Boston Dynamics een trainingscentrum opende bij de fabriek van Hyundai Motor Group in de Amerikaanse staat Georgia. Daar moet Atlas worden voorbereid op een rol in de autoproductie van moederbedrijf Hyundai.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Een eenvoudigere, robuustere robothand die zich leent voor massaproductie en simulatietraining kan de opmars van humanoïde robots in fabrieken versnellen. Door minder te mikken op het nabootsen van de mens en meer op betrouwbaarheid, hoopt Boston Dynamics dat Atlas sneller inzetbaar wordt voor praktisch werk zoals autoproductie.
- Graden van vrijheid
- Het aantal onafhankelijke manieren waarop een onderdeel, zoals een vinger of gewricht, kan bewegen.
- Directe actuatie
- Een aandrijfmethode waarbij de motor rechtstreeks een gewricht beweegt, zonder kabels of complexe overbrenging ertussen.
- Reinforcement learning
- Een vorm van machine learning waarbij een systeem leert door te experimenteren en beloningen te krijgen voor gewenst gedrag.
- Sim-to-real transfer
- Het overzetten van vaardigheden die een robot in een computersimulatie heeft geleerd naar de fysieke, echte wereld.
- Proprioceptie
- Het vermogen van een robot (of mens) om via interne sensoren te voelen hoe het eigen lichaam beweegt en welke kracht het uitoefent, zonder daarvoor te hoeven kijken.
- Tactiele sensor
- Een sensor die druk of aanraking meet, vergelijkbaar met de tastzin van de menselijke huid.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.