Nieuwe hand van robot Atlas lijkt niet op een mensenhand – met opzet
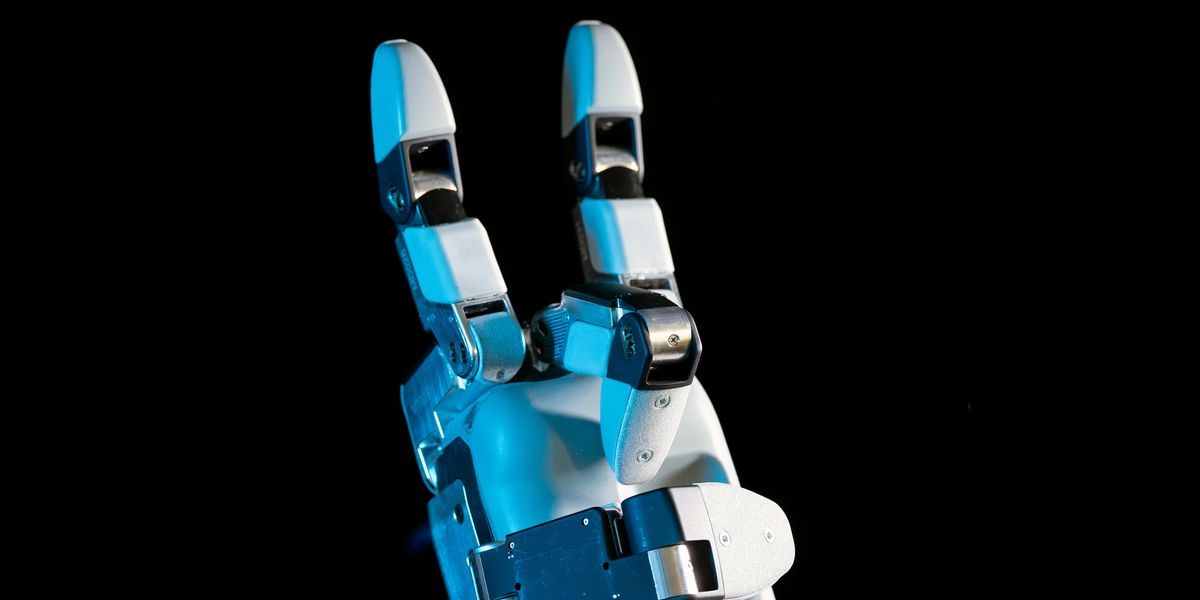
Boston Dynamics heeft een nieuwe hand ontwikkeld voor zijn humanoïde robot Atlas, die er bewust minder menselijk uitziet dan concurrerende ontwerpen. Het bedrijf kiest voor robuustheid en massaproductie boven uiterlijke gelijkenis met de mens, met als doel honderdduizend exemplaren per jaar te kunnen bouwen.
Boston Dynamics heeft een volledig nieuwe hand ontwikkeld voor zijn humanoïde robot Atlas. Waar de vorige versie vooral indruk maakte met bijna bovenmenselijke vingertrucs, draait het nieuwe ontwerp om iets veel minder spectaculairs: betrouwbaarheid en massaproductie. Het bedrijf wil de komende jaren tot honderdduizend exemplaren per jaar kunnen bouwen, en dat stelt andere eisen dan een showcase in het lab.
Van drie vingers naar vier, van zeven naar dertien bewegingsassen
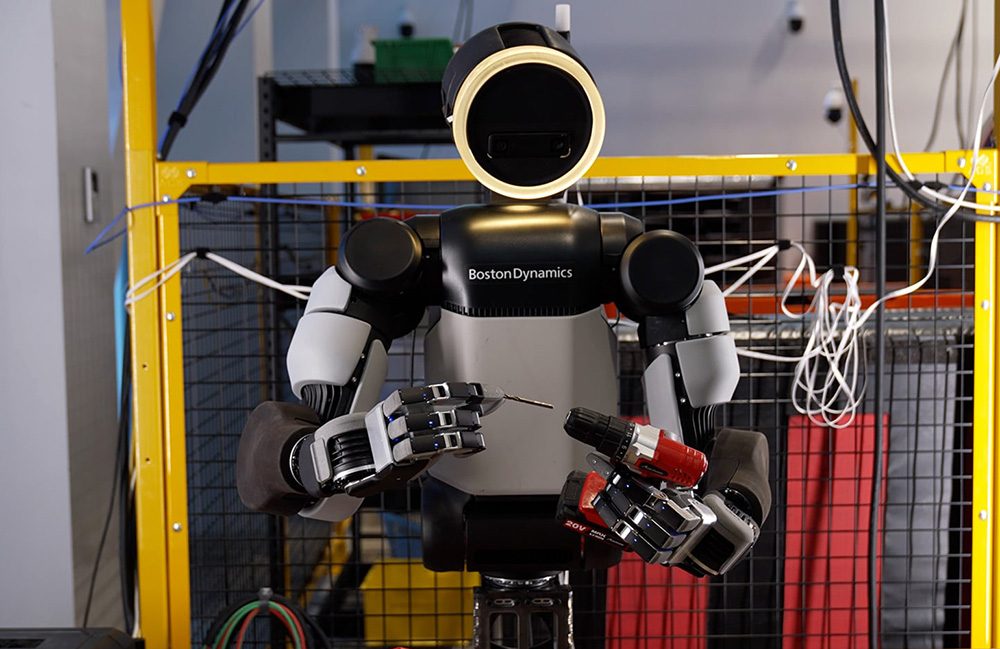
De oude Atlas-hand had drie vingers en zeven vrijheidsgraden, de onafhankelijke bewegingsrichtingen die een mechanisch gewricht kan maken. De nieuwe hand heeft een duim en drie vingers, goed voor dertien vrijheidsgraden. Dat is bijna een verdubbeling, maar toch minder dan bij veel concurrerende ontwerpen die qua vorm véél menselijker uitzien. Alberto Rodriguez, directeur robotgedrag bij Boston Dynamics, legt uit dat zijn team eerst een dag met de pink vastgetaped aan de ringvinger rondliep om te testen of een pink echt nodig was. Die bleek overbodig. Wat wel cruciaal is: de vingers kunnen nu uit elkaar spreiden, zodat de hand bijvoorbeeld de trekker van een boormachine of lastoorts kan bedienen terwijl de andere vingers de greep stevig houden. Die spreidbeweging gaat verder dan een mensenhand kan, en daar wil Boston Dynamics juist van profiteren: met reinforcement learning, een trainingsmethode waarbij een systeem via vallen en opstaan zelf de beste strategie ontdekt, kan de robot leren wat die extra, bovenmenselijke bewegingen opleveren.
Minder mensachtig, meer fabriek
Veel bedrijven die humanoïde robots bouwen, kiezen voor handen die sterk op de menselijke hand lijken, met slanke vingers en soepele, haast organische bewegingen. Dat levert indrukwekkende demo's op, maar zulke ontwerpen zijn volgens Rodriguez vaak fragiel en duur om te produceren. Boston Dynamics accepteert bewust dat de nieuwe Atlas-hand er klobberig en mechanisch uitziet, zolang hij maar robuust, repareerbaar en betaalbaar is. Elke actuator, de motor die een gewricht aandrijft, zit rechtstreeks in het gewricht zelf, in een directe aandrijfconstructie zonder dunne kabels of pezen die kunnen uitrekken of breken. De motoren kunnen worden teruggeduwd door externe kracht, waardoor de hand kan voelen wanneer hij ergens tegenaan drukt. Elk actuatorpakket is een los vervangbaar onderdeel, wat onderhoud in de praktijk sterk vereenvoudigt.
Toch blijft de mens het voorbeeld
Toch blijft de hand geschikt om van mensen te leren: omdat de vorm nog genoeg op een mensenhand lijkt, kan Atlas bewegingen overnemen die mensen voordoen, een methode die in de humanoïde robotica steeds gangbaarder wordt. Rodriguez benadrukt dat niet elk robotbedrijf dezelfde afweging zal maken tussen uiterlijk en productierijpheid. Maar als humanoïde robots ooit op grote schaal in fabrieken en magazijnen moeten werken, zal volgens hem extreme mensgelijkheid vaker wijken voor een ontwerp dat vooral heel lang blijft werken.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als Boston Dynamics erin slaagt deze hand goedkoop en betrouwbaar in grote series te bouwen, kan dat de drempel voor humanoïde robots in fabrieken en magazijnen flink verlagen. Het laat ook zien dat de toekomst van robotica niet per se draait om zo menselijk mogelijk ontwerpen, maar om wat in de praktijk het beste werkt en het langst meegaat.
- Vrijheidsgraad
- Een onafhankelijke richting waarin een gewricht of mechanisme kan bewegen; meer vrijheidsgraden betekenen meer mogelijke bewegingen.
- Actuator
- Het onderdeel, vaak een motor, dat een gewricht of mechanisme daadwerkelijk laat bewegen.
- Reinforcement learning
- Een trainingsmethode waarbij een systeem via vallen en opstaan zelf ontdekt welke strategie het beste resultaat oplevert.
- Humanoïde robot
- Een robot met een lichaamsvorm die lijkt op die van een mens, met een romp, armen, benen en/of handen.
- Directe aandrijfconstructie
- Een manier van aansturen waarbij de motor rechtstreeks in het gewricht zit, zonder tussenliggende kabels of pezen die kunnen stukgaan.
- Terugdrijfbare actuator
- Een motor die door externe kracht kan worden teruggeduwd, waardoor een robot kan voelen wanneer hij weerstand ondervindt.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.