Berkeley ontwikkelt 3D-geprinte humanoïde robot voor minder dan 5000 dollar
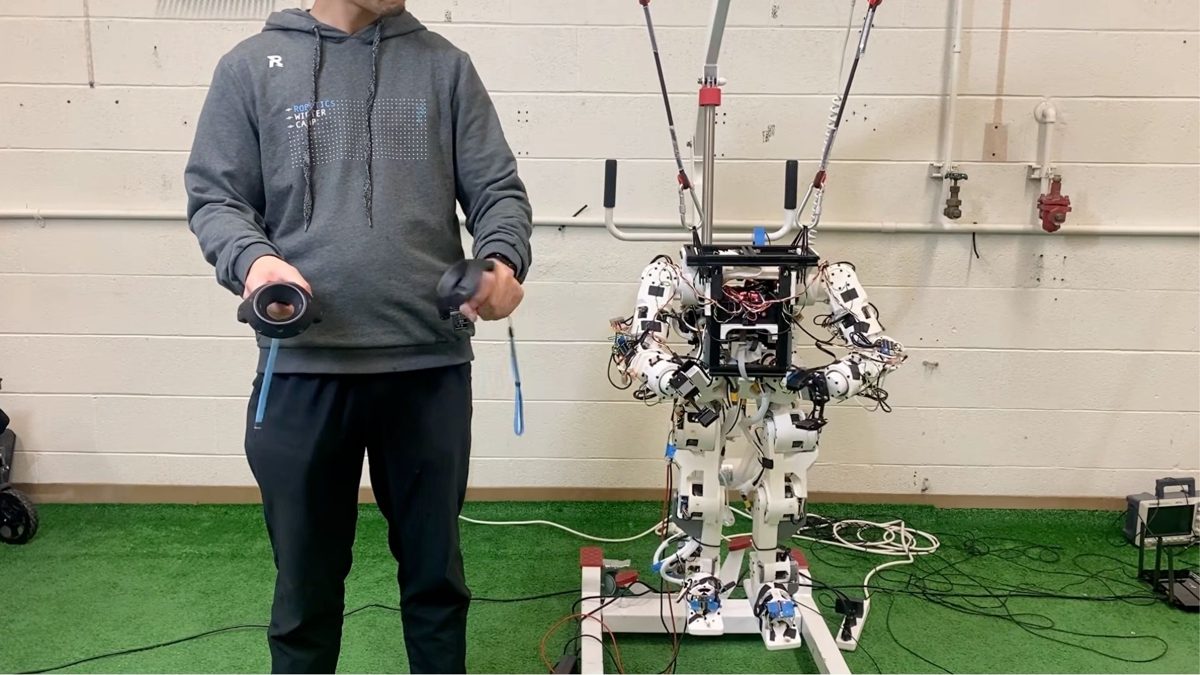
<p>Onderzoekers van de Universiteit van Californië, Berkeley hebben een humanoïde robot ontwikkeld die grotendeels uit 3D-geprinte onderdelen bestaat. De Berkeley Humanoid Lite kost minder dan 5000 dollar aan materiaal en is bedoeld als open-source bouwpakket voor onderzoekers en hobbyisten. Het ontwerp moet robotica-onderzoek toegankelijker maken voor wie geen budget heeft voor dure commerciële robots.</p>
De Berkeley Humanoid Lite is 0,8 meter hoog, weegt ongeveer 16 kilogram en staat op twee benen. Waar commerciële humanoïde robots al snel tienduizenden tot honderdduizenden dollars kosten, komt deze robot volgens de onderzoekers uit op minder dan 5000 dollar aan onderdelen tegen Amerikaanse marktprijzen. Het geheim zit in de actuatoren: de motoren die de gewrichten van de robot aandrijven. Bij dure robots zijn dit vaak op maat gemaakte, precisiegefreesde onderdelen. Bij de Berkeley Humanoid Lite worden de behuizing, tandwielen en assen van de actuatoren geprint op een gewone desktop-3D-printer, met goedkoop PLA-kunststof. Elk onderdeel past binnen een printvolume van 200 bij 200 bij 200 millimeter, zodat een standaard consumentenprinter volstaat.
Elke actuator combineert een borstelloze gelijkstroommotor, zoals ook in dronemotoren wordt gebruikt, met een geprinte cycloïdale tandwielkast en een positie-encoder die bijhoudt hoe ver een gewricht heeft gedraaid. Die tandwielkast is een slim staaltje mechanica: de belasting wordt verdeeld over meerdere tandwielen tegelijk, waardoor het relatief zwakke geprinte plastic toch grote krachten kan verwerken. Schroeven en ingebedde messing bussen versterken de zwakke plekken extra. De robot gebruikt twee actuatorformaten: een groter model van ongeveer 188 dollar per stuk en een kleiner model van circa 136 dollar. In totaal zitten er 22 van dit soort aandrijvingen in de robot, tien grote en twaalf kleine, goed voor het grootste deel van de bouwkosten.
Hoe duurzaam is geprint plastic?
De onderzoekers testten de actuatoren uitgebreid op efficiëntie en slijtage. De cycloïdale tandwielkast haalde onder normale omstandigheden een mechanisch rendement van ongeveer 90 procent, al liep dat terug bij hoge belasting doordat de onderdelen warm werden. Tijdens een duurtest van 60 uur bleef de efficiëntie redelijk stabiel, al nam de speling in de tandwielen geleidelijk toe door slijtage van het geprinte materiaal. Actuatoren die met twee verschillende 3D-printers waren gemaakt via additieve fabricage, presteerden onderling consistent: de afwijking in de krachtoverdracht bleef binnen 0,5 newtonmeter. De onderzoekers erkennen wel dat nog onduidelijk is hoe het materiaal zich op de lange termijn houdt onder herhaalde hitte.
Van tweebenige robot tot robothond
Een belangrijk voordeel van de modulaire actuatoren is dat de robot relatief eenvoudig is om te bouwen tot andere vormen. Omdat elke aandrijving alleen stroom en een CAN-bus-verbinding nodig heeft om met de rest van de robot te communiceren, kunnen onderzoekers ledematen verlengen of verkorten en gewrichten anders rangschikken. Zo is hetzelfde bouwpakket met wat aanpassingen te gebruiken voor een tweebenige robot, een robot op vier poten, een centaurachtige combinatie of een mobiel platform op wielen, en zelfs voor een levensgrote variant met langere ledematen. Voor de besturing gebruikt de robot een kleine Intel-computer en een bewegingssensor. Een regelsysteem dat via reinforcement learning in simulatie is getraind, werd direct overgezet naar de fysieke robot, waardoor die kan lopen op basis van simpele stuurcommando's. Daarnaast is de robot op afstand te bedienen met SteamVR-controllers: in demonstraties schreef de robot met een pen, verplaatste hij voorwerpen, pakte hij dozen in en loste hij zelfs een kubus van Rubik op. Doordat het complete ontwerp openbaar beschikbaar is, kunnen andere onderzoeksgroepen de robot nabouwen, aanpassen en gebruiken als testplatform, zonder de hoge instapkosten die commerciële humanoïde robots doorgaans met zich meebrengen.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Doordat de Berkeley Humanoid Lite grotendeels bestaat uit goedkope, printbare onderdelen, verlaagt dit project de drempel voor universiteiten, studenten en hobbyisten om zelf met humanoïde robots te experimenteren. Dat kan onderzoek naar lopen, grijpen en besturingssoftware versnellen, omdat niet langer alleen grote techbedrijven toegang hebben tot geschikte hardware. Op termijn kan zo'n open bouwpakket ook de ontwikkeling van goedkopere robots voor onderwijs en lichte taken in een stroomversnelling brengen.
- Actuator
- Een onderdeel dat elektrische energie omzet in beweging, bijvoorbeeld om een robotgewricht aan te sturen.
- Cycloïdale tandwielkast
- Een compact type tandwielkast dat de snelle draaiing van een motor vertraagt en tegelijk de kracht (het koppel) vergroot.
- BLDC-motor (borstelloze gelijkstroommotor)
- Een elektromotor zonder mechanische contactpunten, veelgebruikt in drones en robots vanwege de goede verhouding tussen gewicht en kracht.
- Positie-encoder
- Een sensor die precies meet hoever een gewricht of as gedraaid is, nodig om een robot nauwkeurig te besturen.
- Additieve fabricage (3D-printen)
- Een productietechniek waarbij een object laag voor laag wordt opgebouwd uit materiaal, in plaats van te worden gefreesd of gegoten.
- CAN-bus
- Een communicatiesysteem waarmee verschillende elektronische onderdelen in bijvoorbeeld een robot of auto met elkaar data uitwisselen via één gedeelde kabel.
- Mechanisch rendement
- Het percentage van de toegevoerde energie dat daadwerkelijk wordt omgezet in nuttige beweging; de rest gaat verloren aan bijvoorbeeld wrijving en warmte.
- Reinforcement learning
- Een vorm van machine learning waarbij een systeem via vallen en opstaan, en beloningen voor goed gedrag, leert een taak uit te voeren.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.