Tesla wil duizend Optimus-robots per week bouwen, maar hun brein hapert nog
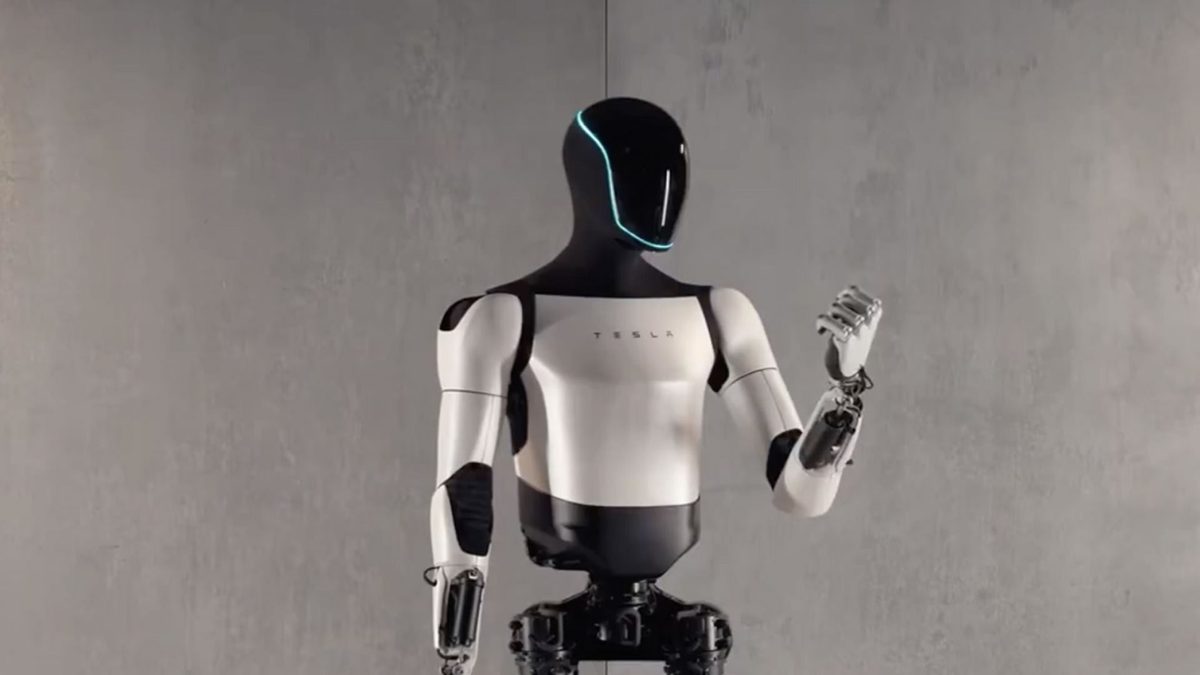
Tesla zegt binnenkort duizend Optimus-robots per week te kunnen produceren, tien keer zoveel als een paar maanden geleden. Het bedrijf geeft echter toe dat de robots nog altijd moeite hebben met simpele, onbekende taken en dat de handen kwetsbaar blijven.
Tesla claimt een grote sprong te hebben gemaakt in de productie van zijn humanoïde robot Optimus. Waar het bedrijf in het tweede kwartaal van 2026 nog een fractie van dat aantal haalde, moet de fabriek tegen het einde van dit jaar duizend exemplaren per week kunnen afleveren. Dat is een verhoging met een factor tien. Toch benadrukt Tesla zelf dat de fysieke productie niet langer het grootste probleem is. Het echte obstakel zit in de software: Optimus kan nog niet zelfstandig omgaan met taken die net iets anders zijn dan waarvoor hij is getraind.
Robot mist algemeen inzicht
Voor bedrijven is een robot pas nuttig als hij, net als een nieuwe collega, een simpele opdracht als "zet deze dozen op plank B" kan uitvoeren zonder uitgebreide training. Dat vereist dat de robot omgaat met wisselende doosformaten, gewichten, obstakels en fouten onderweg. Dat vermogen om kennis te veralgemeniseren naar nieuwe situaties heet generalisatie, en juist daar loopt Optimus op vast. Tesla meldt dat de robot getrainde taken prima uitvoert, maar dat onbekende situaties tot onvoorspelbaar gedrag leiden. Zelfs een ogenschijnlijk kleine nieuwe taak kan dagen aan training kosten.
Om dit op te lossen, bouwt Tesla naar eigen zeggen aan een bibliotheek van basisbewegingen: grijpen, tillen, lopen, neerzetten en manipuleren. Het idee is dat de kunstmatige intelligentie van de robot deze bouwstenen straks zelf kan combineren tot nieuwe, nog niet eerder geziene handelingen. Daarvoor heeft het bedrijf inmiddels meer dan 500.000 uur aan trainingsdata verzameld, onder meer met pakken die menselijke bewegingen vastleggen en camera's die medewerkers volgen tijdens hun werk.
Ook de handen zijn een zwakke schakel
Naast de software blijkt ook de hardware een uitdaging, met name de handen van Optimus. Een mensenhand is een complex staaltje techniek, met fijne motoriek, tastzin en kracht tegelijk. Tesla probeert dit na te bouwen met meer dan honderd losse onderdelen per hand, wat de assemblage tijdrovend maakt en foutgevoelig. Vooral de tastsensoren in de vingertoppen, een vorm van tactiele sensor, blijken kwetsbaar. Als oplossing werkt Tesla aan een soort vervangbaar sensor-'handschoentje', zodat een defecte sensor niet meteen de vervanging van de hele hand vereist.
Dat is commercieel relevant: een robot is pas waardevol als hij een taak duizenden of miljoenen keren kan herhalen zonder kapot te gaan. De hand fungeert daarbij als eindeffector, het onderdeel waarmee de robot daadwerkelijk grijpt en vastpakt, en dat onderdeel slijt het snelst. Tesla lijkt daarmee op een kantelpunt te staan: het bouwen van grote aantallen Optimus-robots blijkt haalbaar, maar zolang de robots niet snel kunnen bijleren en niet duurzaam genoeg zijn voor dagelijks industrieel gebruik, blijft massaproductie alleen niet genoeg om van humanoïde robots een echte doorbraaktechnologie te maken.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Dit nieuws laat zien dat de belofte van massaal inzetbare humanoïde robots verder weg is dan de productiecijfers doen vermoeden. Zolang robots als Optimus niet zelfstandig kunnen omgaan met nieuwe situaties en hun onderdelen niet duurzaam genoeg zijn, blijft grootschalige inzet in fabrieken en magazijnen beperkt. De komende jaren zal de vooruitgang dan ook vooral afhangen van softwaredoorbraken in generalisatie, niet van productieaantallen.
- Humanoïde robot
- Een robot met een mensachtige vorm, met een romp, twee armen en twee benen, bedoeld om taken uit te voeren in omgevingen die voor mensen zijn ontworpen.
- Generalisatie
- Het vermogen van een AI-systeem of robot om kennis die is opgedaan bij de ene taak toe te passen op nieuwe, net iets andere situaties zonder opnieuw uitgebreid te hoeven trainen.
- Tactiele sensor
- Een sensor die aanraking, druk of textuur meet, vergelijkbaar met de tastzin van een mens, en die robots helpt om voorzichtig en precies te grijpen.
- Eindeffector
- Het onderdeel aan het uiteinde van een robotarm waarmee daadwerkelijk wordt gegrepen, vastgehouden of gemanipuleerd, zoals een hand of grijper.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.