Robot ruimt zelf onbekende keuken op dankzij AI-model GPT-6 Astra
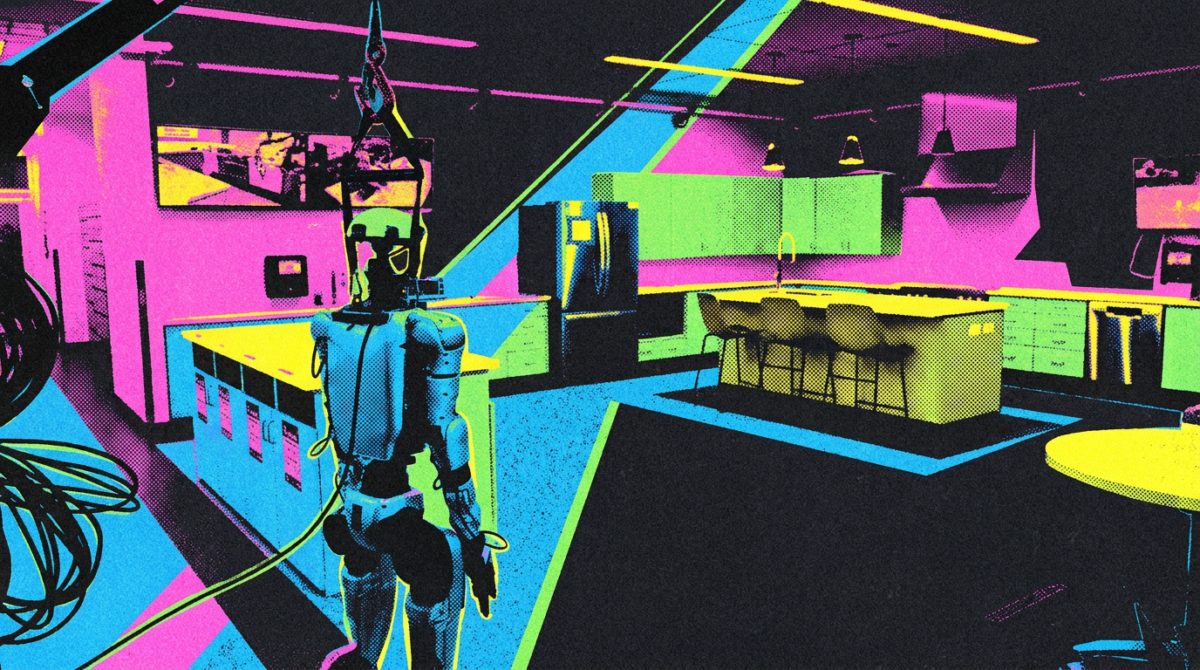
Onderzoekers van Stanford en Caltech lieten een mensvormige robot zelfstandig door een keuken lopen die hij nog nooit had gezien. De robot ruimde op, opende laden en pakte spullen, aangestuurd door het AI-model GPT-6 Astra van OpenAI. Het systeem, HomeBody genaamd, laat zien hoe ver taalmodellen inmiddels komen in de fysieke wereld.
Een humanoïde robot van het merk Unitree, het model G1, kreeg een opdracht die voor mensen doodgewoon klinkt: ruim de keuken op. Voor een robot is dat allerminst triviaal. Hij moet de ruimte verkennen, onthouden waar spullen liggen, obstakels vermijden en precies genoeg kracht gebruiken om een la open te trekken zonder iets te breken. Het Amerikaanse onderzoeksteam van Stanford en Caltech noemt hun systeem HomeBody en gebruikte daarvoor het AI-model GPT-6 Astra van OpenAI.
Geen aparte besturingslaag meer nodig
Normaal gesproken zit er tussen een taalmodel en een robot een apart besturingsprogramma dat speciaal getraind is om bewegingen aan te sturen. HomeBody slaat die tussenstap over. Het gebruikt in plaats daarvan een zogeheten vision-language-action-model: een AI-systeem dat camerabeelden en taal combineert en direct instructies geeft aan een verwisselbare bibliotheek met vaardigheden, zoals grijpen, rijden of een la openen. GPT Astra fungeert hier als het brein dat bepaalt welke vaardigheid op welk moment nodig is.
Voordat de robot aan de slag gaat, verkent hij eerst de ruimte. Met de camerabeelden bouwt hij een digitale tweeling van de keuken op in Nvidia's simulatiesoftware Isaac Sim. Daarbij legt hij vast welke objecten waar staan, ook als die later uit het zicht verdwijnen. Bij een opdracht als 'ruim de keuken op' splitst het taalmodel die taak op in kleinere stappen en corrigeert het zichzelf als iets misgaat, bijvoorbeeld wanneer een grijpbeweging mislukt.
Nog volop technische hobbels
Het systeem laat zien hoe onderzoekers steeds meer taken uit handen geven aan algemene taalmodellen in plaats van specifiek getrainde robotsoftware, een ontwikkeling die past bij het bredere streven naar fysieke AI: kunstmatige intelligentie die niet alleen tekst of beelden verwerkt, maar ook daadwerkelijk in de echte wereld handelt. Toch lopen de onderzoekers tegen praktische problemen aan. GPT Astra reageert soms traag, de servomotoren in de vingers van de robot lopen warm en het draaiend houden van zo'n groot AI-model kost veel rekenkracht en dus geld.
De broncode van HomeBody staat online op GitHub, zodat andere onderzoeksgroepen ermee kunnen experimenteren. Eerdere tests met GPT Astra toonden al een sterk verbeterd ruimtelijk inzicht van het model, terwijl ander onderzoek juist waarschuwde voor veiligheidsrisico's wanneer zo'n AI-model de controle krijgt over een fysieke robot. OpenAI kondigde eerder dit jaar al aan zelf weer robots te willen ontwikkelen, ook voor gebruik in huis.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als robots huishoudelijke taken kunnen uitvoeren zonder dat elke handeling apart geprogrammeerd is, komt de inzet van huishoudrobots dichterbij. Tegelijk laat het experiment zien dat snelheid, energieverbruik en veiligheid nog flinke drempels zijn voordat zulke robots betrouwbaar in huizen kunnen werken.
- Vision-language-action-model
- Een AI-model dat camerabeelden en taal combineert om direct actie-instructies te geven aan een robot, zonder aparte besturingssoftware ertussen.
- Digitale tweeling
- Een virtuele kopie van een echte ruimte of object, waarmee een computer kan plannen en simuleren voordat er in het echt wordt gehandeld.
- Fysieke AI
- Kunstmatige intelligentie die niet alleen tekst of beelden verwerkt, maar via een robot ook daadwerkelijk in de fysieke wereld beweegt en handelt.
- Humanoïde robot
- Een robot met een min of meer menselijke vorm, met armen, benen en een torso, zodat hij makkelijker in voor mensen gemaakte omgevingen kan werken.
- Ruimtelijk geheugen
- Het vermogen van een robot om te onthouden waar objecten zich in een ruimte bevinden, ook wanneer die objecten niet meer zichtbaar zijn.
- Vaardighedenbibliotheek
- Een verzameling losse, herbruikbare robotvaardigheden zoals grijpen of navigeren, die een AI-model naar believen kan aanroepen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.