Robot leert op één manier lopen, klimmen én vallen opvangen
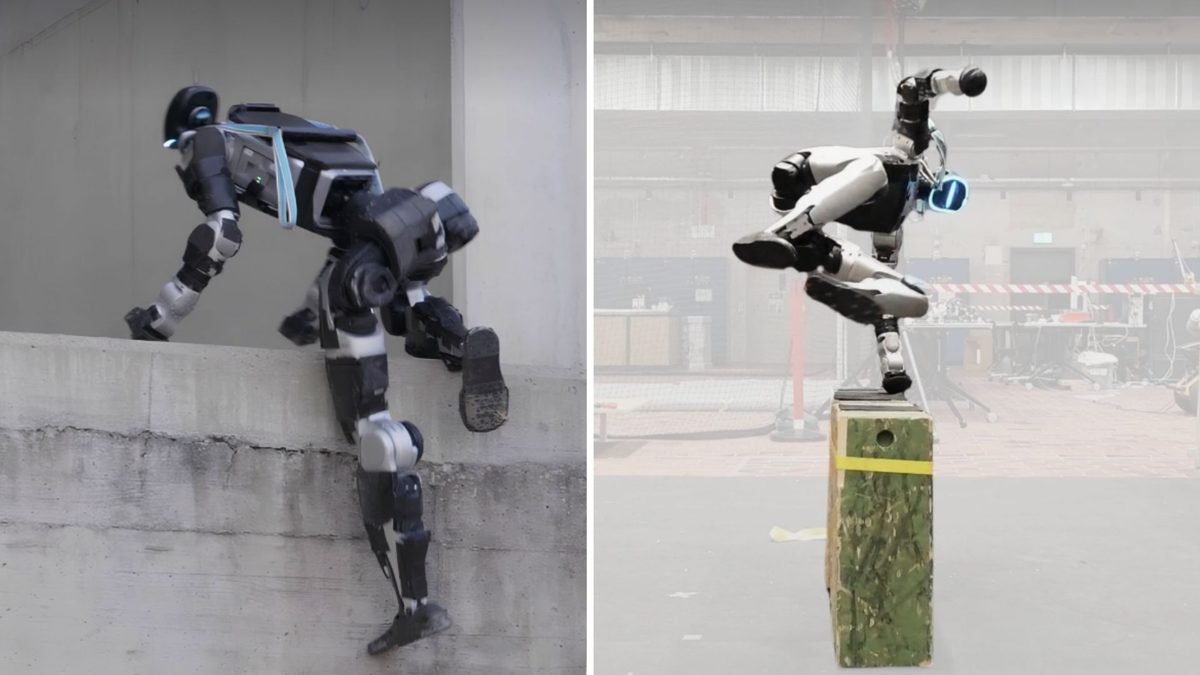
Onderzoekers van ETH Zürich hebben een besturingssysteem ontwikkeld waarmee een humanoïde robot met één en dezelfde methode ladders beklimt, over hindernissen klimt en na een val weer overeind komt. In simulaties haalde de aanpak een slagingspercentage van 92,5 procent, ruim boven de 58,8 procent van de bestaande techniek waarmee hij werd vergeleken.
Een humanoïde robot die soepel een ladder beklimt, over een hek stapt en na een misstap weer op de been komt: tot nu toe had zo'n robot voor elke taak een eigen, vooraf geprogrammeerde reeks bewegingen nodig. Onderzoekers van ETH Zürich, samen met partners van de onderzoeksgroep Legged Robotics, hebben daar verandering in gebracht met een nieuw besturingssysteem dat al deze vaardigheden met één geleerd programma aanstuurt. Ze testten de methode op de G1, een humanoïde robot van het Chinese bedrijf Unitree.
Niet elke stap vooraf bepalen, maar slim contact zoeken
De kern van de nieuwe aanpak heet Attention-based Contact Planning, afgekort ACP. In plaats van van tevoren precies vast te leggen hoe de robot zijn armen en benen moet bewegen, bepaalt het systeem steeds opnieuw waar handen, voeten, knieën, ellebogen en het bekken het beste steun kunnen zoeken in de omgeving. Een los besturingsprogramma zorgt er vervolgens voor dat de gewrichten van de robot daadwerkelijk naar die punten bewegen. Beklimt de robot een ladder, dan kiest het systeem eerst geschikte sporten voor handen en voeten. Daarna stuurt de besturing armen, benen en romp zodat de robot zich van sport naar sport verplaatst, zonder vaste volgorde. Dat maakt de robot flexibeler op onbekend terrein, zoals smalle richels of ongelijke stapstenen.
Om zijn omgeving te zien, gebruikt de robot een lidarsensor, een soort laserscanner die de afstand tot objecten meet. Een los rekensysteem zet die metingen razendsnel om in een hoogtekaart van de directe omgeving: in dertig milliseconden verwerkt het systeem een scan van twintigduizend meetpunten, tien keer per seconde. Zo herkent de robot ook smalle oppervlakken, zoals laddersporten, die anders over het hoofd worden gezien.
Trainen met mensbewegingen en simulaties
De training verliep in drie stappen. Eerst leerde het besturingssysteem bewegingen uitvoeren op basis van ruim dertien minuten aan menselijke bewegingsdata, aangepast aan het lichaam van de robot. Daarna werden het planningssysteem en de besturing samen verder getraind. In de laatste fase leerde de robot zichzelf aanpassen aan automatisch gegenereerde, steeds wisselende hindernisbanen via zogeheten reinforcement learning, een trainingsmethode waarbij een systeem leert door vallen en opstaan en feedback op zijn pogingen. Eenmaal in gebruik heeft de robot geen voorbeeldbewegingen meer nodig: hij baseert zijn bewegingen volledig op wat zijn sensoren waarnemen en op het doel dat hem is meegegeven.
In de praktijk beklom de G1 zo ladders en trappen, stapte over stapstenen, kroop door nauwe ruimtes, sprong over obstakels en krabbelde overeind na een val. In acht gecombineerde testparcours in simulatie haalde het systeem een gemiddeld slagingspercentage van 92,5 procent, tegenover 58,8 procent voor een vergelijkbare bestaande methode. De onderzoekers benadrukken dat dit simulatieresultaten zijn, geen cijfers uit de praktijk. Ook werkt het systeem nu vooral voor bewegingen over de grond: taken waarbij een robot ergens aan moet hangen of iets met zijn handen moet vastpakken en manipuleren, vragen nog om verdere ontwikkeling.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Een robot die met één systeem leert klimmen, over obstakels gaat en valpartijen opvangt, is een stap richting humanoïde robots die zelfstandig kunnen functioneren in rommelige, onvoorspelbare omgevingen zoals bouwplaatsen, rampgebieden of gewone huizen. Hoe minder specifieke programmering een robot nodig heeft voor elke nieuwe taak, hoe sneller deze technologie buiten het lab inzetbaar wordt.
- Humanoïde robot
- Een robot met een mensachtige lichaamsbouw, met armen, benen en een romp, gebouwd om zich net als mensen te bewegen en taken uit te voeren.
- Attention-based Contact Planning (ACP)
- Het in dit artikel beschreven besturingssysteem dat bepaalt waar een robot zijn handen, voeten en andere lichaamsdelen tegen de omgeving moet plaatsen, in plaats van elke beweging vooraf vast te leggen.
- Reinforcement learning
- Een trainingsmethode uit de kunstmatige intelligentie waarbij een systeem via herhaalde pogingen en feedback steeds beter leert presteren.
- Lidar
- Een sensor die met laserlicht afstanden meet en zo een driedimensionaal beeld van de omgeving maakt.
- Jetson Orin NX
- Een compacte computerchip van Nvidia, speciaal ontworpen om sensordata snel te verwerken aan boord van robots.
- MGMT-methode (motion-generation-and-tracking)
- De bestaande vergelijkingsmethode waarbij een robot een volledige bewegingsreeks genereert en vervolgens nauwgezet volgt, in plaats van flexibel contactpunten te plannen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.