Audi test humanoïde robots die onderdelen sorteren in autofabriek
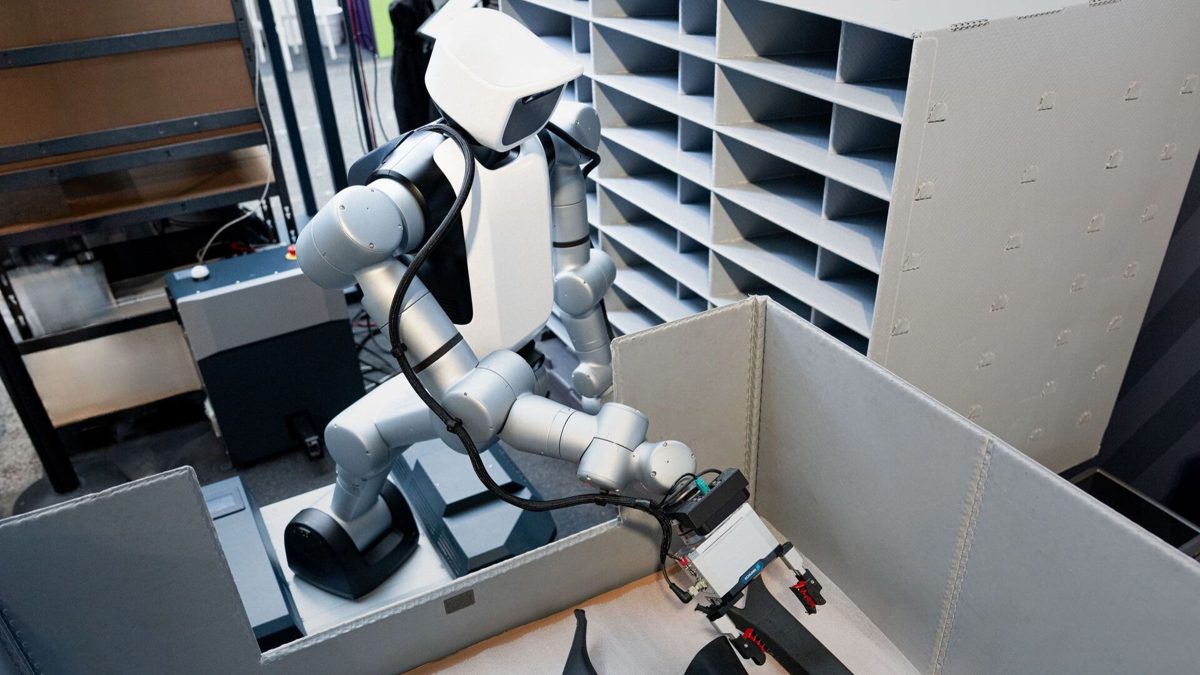
Audi laat in zijn Duitse fabriek in Ingolstadt mobiele humanoïde robots meedraaien die onderdelen uit bakken pakken en in de juiste volgorde klaarzetten voor de assemblagelijn. Het is een proefproject met robotbouwer Agile Robots, softwarebedrijf Dassault Systèmes en chipmaker NVIDIA. Harde resultaten of een uitroldatum zijn er nog niet.
Bij Audi worden dagelijks ongeveer een miljoen onderdelen uit voorraadbakken gepakt en in de juiste volgorde naar de assemblagelijn gebracht. Dat proces heet sequencing: medewerkers of machines zorgen dat elk onderdeel precies op het juiste moment en in de juiste positie bij de montagewerkplek aankomt. Audi onderzoekt nu of humanoïde robots dit werk kunnen overnemen. In het Audi Production Lab in Ingolstadt test het bedrijf daarvoor de Agile One, een mobiele humanoïde robot van het Duitse bedrijf Agile Robots. Het project werd op 21 oktober aangekondigd tijdens de techconferentie NVIDIA GTC Berlin.
Twee armen op wielen
De Agile One is geen robot die stilstaat op een vaste plek, zoals de robotarmen die al jaren in autofabrieken worden gebruikt. De robot heeft een onderstel op wielen, is ongeveer zo lang als een volwassene en beschikt over twee armen die zelfstandig kunnen samenwerken. Die combinatie moet het mogelijk maken dat de robot zich vrij door de fabriekshal beweegt en toch nauwkeurig werk doet, zonder dat de hele fabriek daarvoor hoeft te worden aangepast. Gerd Walker, bij Audi verantwoordelijk voor productie en logistiek, noemt het sorteren binnen sequencing in een verklaring al decennia een van de grootste automatiseringsproblemen in de auto-industrie.
Waarom dit moeilijk is voor gewone robots
Het pakken van losse onderdelen uit een bak klinkt simpel, maar is technisch lastig. Onderdelen verschillen in vorm, verpakking en positie, en liggen vaak niet netjes gesorteerd. Een robot moet elk onderdeel herkennen, bepalen hoe hij het het beste kan vastpakken, het voorzichtig uit de bak halen zonder het te beschadigen en het daarna op de juiste plek neerleggen. Buigzame of half-stijve onderdelen maken het nog ingewikkelder, omdat ze tijdens het vastpakken van vorm kunnen veranderen. Traditionele industriële robots zijn meestal ontworpen voor één vast type object in een strak gecontroleerde omgeving, en kunnen daarom niet goed omgaan met deze variatie. Agile Robots wil dit oplossen met kunstmatige intelligentie die objecten herkent en de twee armen van de robot op elkaar laat afstemmen.
Een digitale kopie van de fabriek
Voordat de robots fysiek worden ingezet, test Audi ze eerst virtueel. Softwarebedrijf Dassault Systèmes bouwt met zijn programma's DELMIA en het 3DEXPERIENCE-platform een digitale kopie van de logistieke omgeving, een zogeheten virtuele tweeling. Daarin kunnen ingenieurs van tevoren bekijken of een taak haalbaar is en hoe die uitpakt op het gebied van snelheid, veiligheid en belasting voor eventuele menselijke collega's. Simulatiesoftware van chipmaker NVIDIA, Omniverse, levert extra rekenkracht om fysieke omgevingen en de bewegingen van robots na te bouwen. Zo kunnen problemen al in de computer worden opgespoord, zonder dat de echte productielijn daarvoor stil moet. Audi noemt het project nog uitdrukkelijk een proof of concept: een eerste test om te zien of het idee werkt. Cijfers over snelheid of foutpercentages van de robots zijn niet gepubliceerd, en een datum voor bredere invoering in de fabrieken is er nog niet.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als mobiele humanoïde robots leren om willekeurig verpakte onderdelen te herkennen en op te pakken, kan automatisering doordringen tot fabriekstaken die altijd mensenwerk zijn gebleven. Dat zou autofabrieken flexibeler kunnen maken, omdat robots zich tussen bestaande werkplekken bewegen in plaats van vaste installaties te vervangen. Het is nog niet duidelijk of de techniek snel en betrouwbaar genoeg wordt om op grote schaal te werken.
- Humanoïde robot
- Een robot met een lichaamsvorm die lijkt op die van een mens, met armen, een romp en vaak een onderstel om zich te verplaatsen.
- Sequencing
- Het proces waarbij onderdelen in de juiste volgorde en op het juiste moment bij een assemblagelijn worden aangeleverd.
- Dual-arm manipulatie
- Het vermogen van een robot om twee armen gecoördineerd samen te laten werken, bijvoorbeeld om een onderdeel vast te houden terwijl de andere arm het bewerkt.
- Virtuele tweeling (digital twin)
- Een computersimulatie die een fysieke omgeving, zoals een fabriekshal, nabouwt om processen te testen voordat ze in het echt worden uitgevoerd.
- Proof of concept
- Een eerste test om te bewijzen dat een idee in de praktijk kan werken, zonder dat het al klaar is voor grootschalig gebruik.
- NVIDIA Omniverse
- Een softwareplatform van chipmaker NVIDIA waarmee bedrijven realistische 3D-simulaties van fabrieken en robots kunnen maken.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.