Chinese robot leert zichzelf bij: succes stijgt van 29 naar 86 procent in winkel
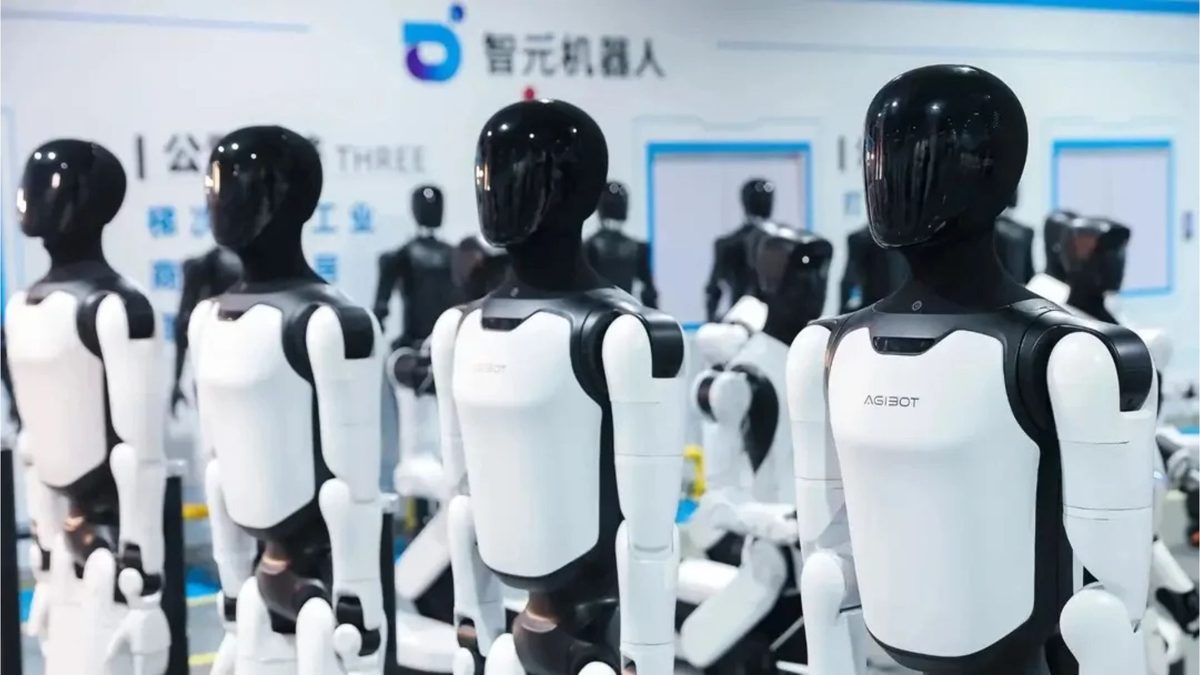
Het Chinese robotbedrijf AGIBOT heeft een nieuw AI-model gepresenteerd waarmee robots zichzelf tijdens hun werk kunnen bijscholen. In een test in een echte winkel steeg het slagingspercentage van een robot in vijf dagen van 28,6 naar 85,7 procent, zonder dat er mensen bijstuurden.
AGIBOT, een Chinese ontwikkelaar van robots, presenteerde op 29 oktober het model GO-3 Preview. Het systeem moet robots helpen om nieuwe taken sneller onder de knie te krijgen en, belangrijker nog, om tijdens het uitvoeren van hun werk zelf fouten te herkennen en te verbeteren. Volgens AGIBOT staat het model inmiddels op de eerste plaats van drie internationale testlijsten voor zogeheten embodied AI: RoboDojo, RoboTwin en RoboColiseum. Dat zijn benchmarks waarmee onderzoekers de prestaties van robotbesturingssystemen onderling vergelijken.
Hoe leert de robot?
De kern van GO-3 is een architectuur die AGIBOT WRAM noemt, kort voor World Reasoning Action Model. Dat systeem koppelt drie stappen aan elkaar: het begrijpen van een opdracht, het voorspellen van wat een handeling zal opleveren, en het daadwerkelijk aansturen van armen en grijpers. Het model wordt getraind met video's van mensen die alledaagse klussen uitvoeren, met bewegingsdata van robots zelf, en met computersimulaties. Door die drie bronnen te combineren, kan een robot kennis die hij in de ene situatie opdeed, toepassen op een taak die hij nog nooit heeft gezien. Zo kon een robot na een paar voorbeelden leren hoe hij jianbing moet bakken, een Chinese hartige pannenkoek die meerdere nauwkeurige bewegingen vereist, en kon een ander exemplaar na wat extra training losse Lego-blokjes assembleren.
Test in een echte winkel
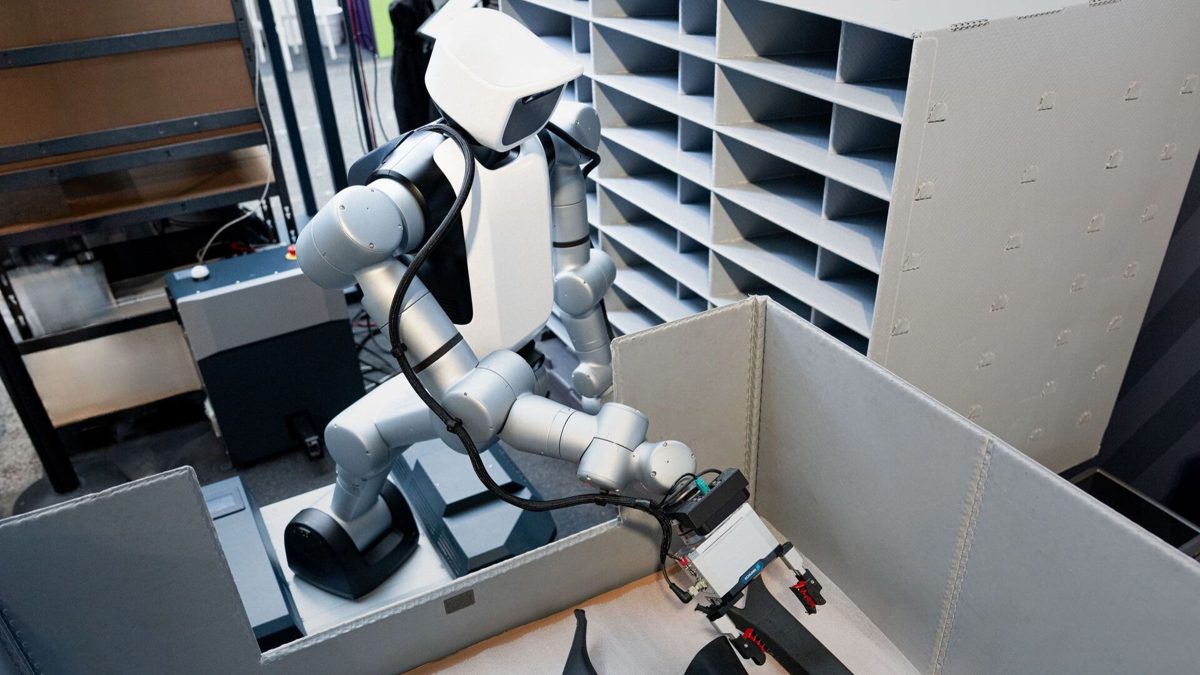
Het meest overtuigende bewijs kwam uit een praktijktest met een G2-robot in een werkende gemakswinkel. Dankzij een aangestuurd leersysteem, dat AGIBOT Genie Master noemt, kon de robot zijn eigen fouten analyseren, zijn aanpak aanpassen en die ervaring vasthouden voor de volgende poging. Niemand greep in met nieuwe voorbeelden of handmatige bijstellingen. Het resultaat: het slagingspercentage voor de volledige taak steeg van 28,6 procent op de eerste dag naar een stabiele 85,7 procent na vijf dagen. Bij een apart experiment, het ophangen van kleine haakjes, presteerde de robot 17,7 procentpunt beter dan met de klassieke trainingsmethode waarbij een model vooraf met vaste datasets wordt bijgeschaafd. Ook op andere terreinen liet het systeem groei zien: bij tafelcurling overtrof een robot na vier uur oefenen de gemiddelde menselijke speler, en bij een stapel blokken wist een robot er vijf achter elkaar weg te halen zonder de toren te laten omvallen.
Vervolgstappen
Voor de trainingsfase na de eerste opzet gebruikt AGIBOT een systeem genaamd Genie Evolver, dat data van ongeveer honderd fysieke robots combineert met natuurkundige simulaties. Zo kunnen robots taken virtueel blijven oefenen zonder dat elke poging in de echte wereld moet plaatsvinden, wat tijd en materiaal bespaart. AGIBOT zegt het volledige model eind 2026 open source te willen maken, zodat andere onderzoekers en bedrijven de technologie kunnen gebruiken en uitbreiden.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Robots die tijdens hun werk zelf van fouten leren, hebben veel minder menselijke begeleiding nodig om nieuwe taken te beheersen. Dat kan de inzet van robots in winkels, fabrieken en huishoudens versnellen, omdat ze niet meer voor elke klus apart geprogrammeerd hoeven te worden. Als AGIBOT het model zoals aangekondigd open source maakt, krijgt de hele sector toegang tot deze aanpak, wat de ontwikkeling van zelflerende robots breder kan versnellen.
- Embodied AI
- Kunstmatige intelligentie die niet alleen tekst of beelden verwerkt, maar via een fysiek lichaam, zoals een robot, met de echte wereld interacteert.
- WRAM (World Reasoning Action Model)
- De architectuur van GO-3 die redeneren over een opdracht, het voorspellen van resultaten en het aansturen van bewegingen aan elkaar koppelt.
- Benchmark
- Een gestandaardiseerde testomgeving waarmee de prestaties van verschillende AI-modellen of robots onderling vergeleken kunnen worden, zoals RoboDojo, RoboTwin en RoboColiseum.
- Fine-tuning
- Het bijschaven van een bestaand AI-model met extra, specifieke data om het beter te maken in één bepaalde taak.
- Simulatie
- Een computermodel van de werkelijkheid waarin een robot taken virtueel kan oefenen voordat of naast dat hij ze in de echte wereld uitvoert.
- Open source
- Software of modellen waarvan de broncode openbaar en vrij te gebruiken is, zodat anderen erop kunnen bouwen of het kunnen aanpassen.
- Genie Evolver
- Het trainingssysteem van AGIBOT dat data van fysieke robots combineert met computersimulaties om modellen sneller te verbeteren.
- Genie Master
- Het besturingsraamwerk waarmee een robot zijn eigen taakuitvoering beoordeelt, fouten herkent en zijn gedrag tijdens het werk aanpast.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.