Robotica › Autonome voertuigen & swarm robotics
Robotaximarkt groeit naar 400 miljard dollar, Nvidia levert de technologie
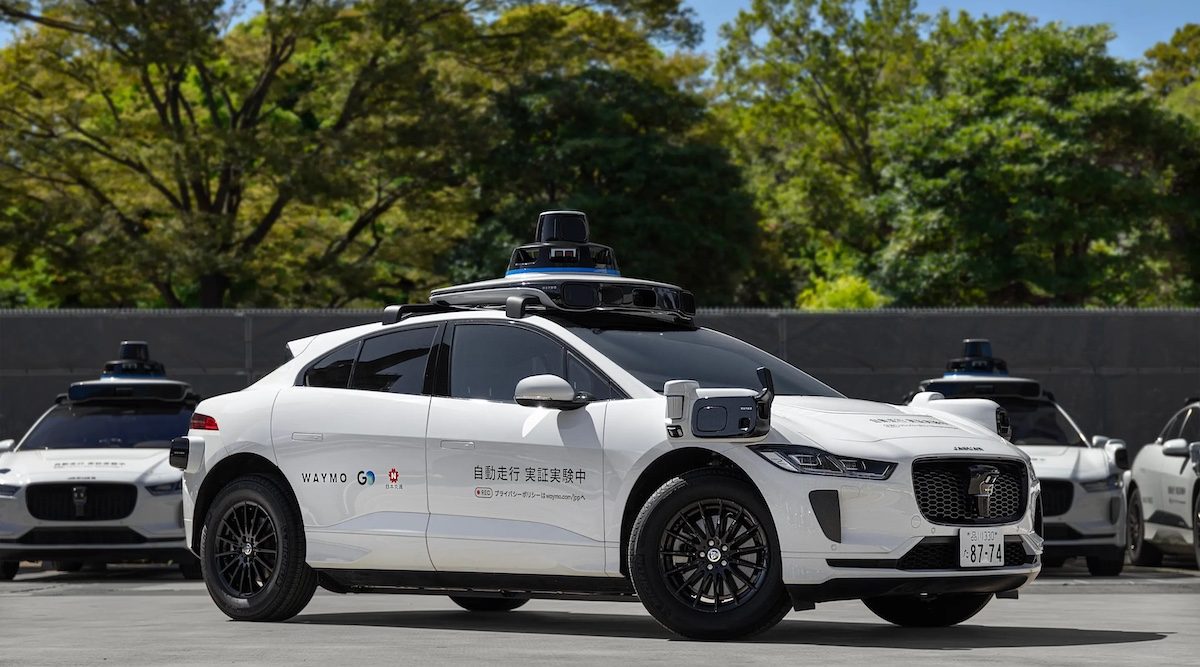
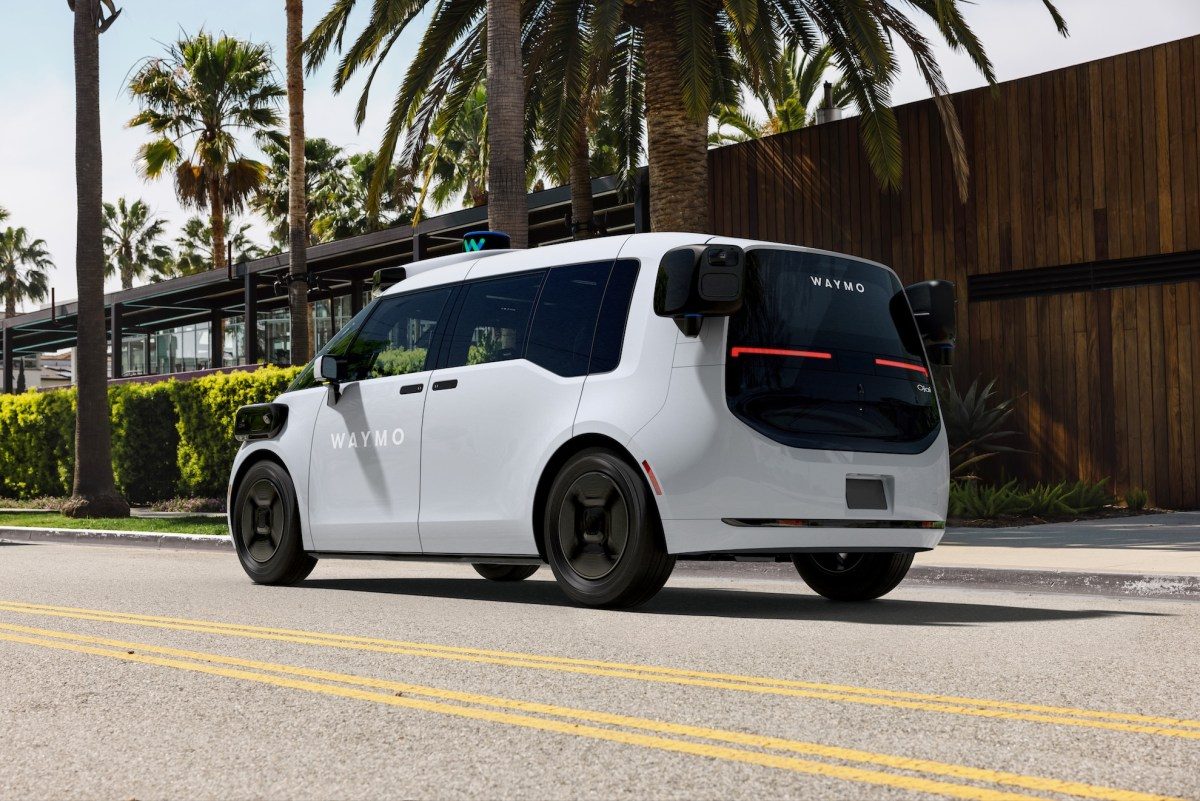
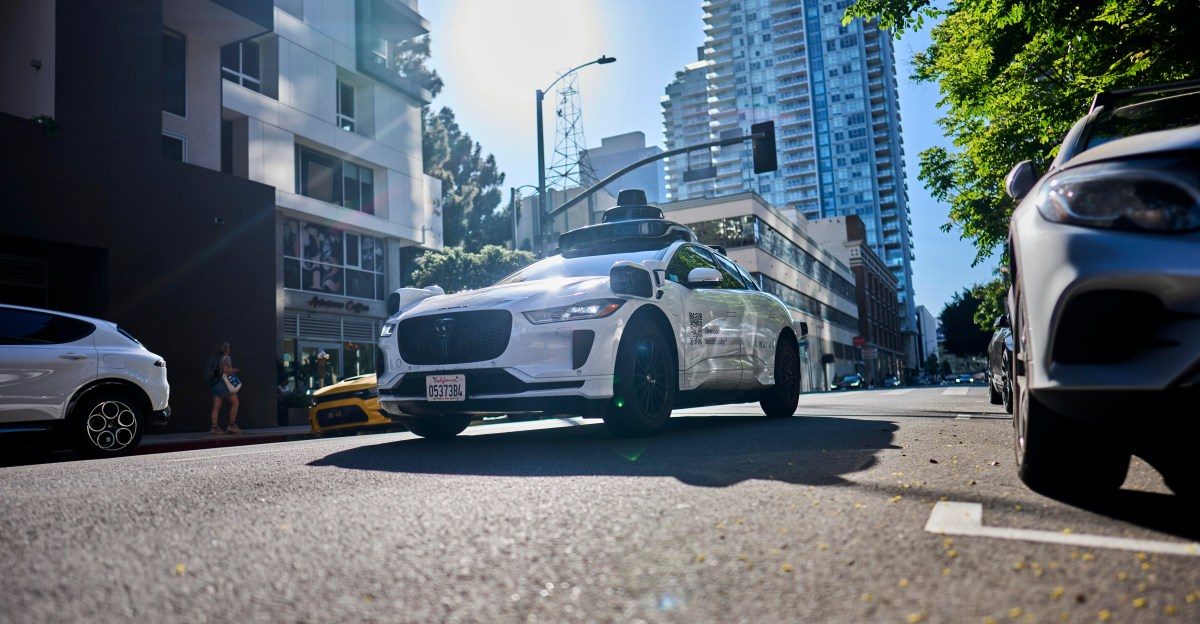
De markt voor zelfrijdende taxi's groeit explosief: in 2035 moeten er wereldwijd zes miljoen robotaxi's rondrijden, goed voor een omzet van 400 miljard dollar. Vrijwel elk bedrijf dat nu al commerciële robotaxi's op straat heeft, bouwt daarbij op chips en software van Nvidia.
Een zelfrijdende auto laten rijden is één ding. Een hele vloot van duizenden identieke voertuigen veilig en betrouwbaar laten functioneren is een heel andere uitdaging. Chipmaker Nvidia claimt dat vrijwel elk grote robotaxi-programma dat inmiddels commercieel actief is, draait op zijn technologie: van het trainen van de rijsoftware tot de computer die daadwerkelijk in de auto zit.
Drie computers voor één zelfrijdende auto
Nvidia knipt het traject van idee naar rijdende robotaxi op in drie stappen, elk met eigen hardware. Eerst worden rijmodellen getraind op krachtige DGX-servers, met het open Alpamayo-pakket aan zogeheten vision-language-action-modellen. Dat zijn AI-systemen die niet alleen beelden herkennen, maar ook redeneren over wat ze zien en daar een rijbeslissing aan koppelen. Door de modellen stap voor stap te laten nadenken over lastige verkeerssituaties, daalde de afwijking tussen voorspelde en werkelijke rijroute in Nvidia's eigen tests met 43 procent.
De tweede stap is simulatie. Echte kilometers rijden levert nooit genoeg zeldzame, gevaarlijke situaties op om een systeem goed te trainen. Daarom bouwt Nvidia met Omniverse en Cosmos digitale kopieën van bestaande verkeerssituaties na en genereert het daarvan duizenden variaties in weer, licht en verkeersdrukte, draaiend op gespecialiseerde RTX PRO-servers. Zo'n closed-loop simulatie laat ontwikkelaars zwakke plekken in hun software opsporen voordat een auto de weg op gaat.
De laatste schakel is de boordcomputer zelf: het DRIVE Hyperion-platform. Dat combineert twee DRIVE AGX Thor-chips met veertien camera's, negen radars, drie lidars en twaalf ultrasone sensoren voor een compleet beeld van de omgeving. Het systeem is bewust dubbel uitgevoerd, zodat de auto ook bij uitval van één sensor of rekeneenheid veilig kan doorrijden of stoppen.
Van Uber tot Mercedes-Benz
De lijst met bedrijven die deze aanpak overnemen is lang. Taxidienst Uber breidt zijn vloot met Nvidia-hardware uit naar 28 steden in 2028 en werkt daarbij samen met onder meer Mercedes-Benz, Stellantis, Nissan, Nuro, Lucid, Pony.ai, Zoox en Wayve. Ook automakers zoals Hyundai, Kia en Geely bouwen hun zelfrijdende systemen op het DRIVE Hyperion-platform. Tesla traint zijn eigen rijsoftware op supercomputers van Nvidia, en Mercedes-Benz ontwikkelt samen met Uber een robotaxi-versie van de nieuwe S-Klasse.
Waarom schaal zo lastig is
Eén zelfrijdende testauto veilig laten rijden is relatief overzichtelijk. Duizenden voertuigen in drukke steden dezelfde betrouwbaarheid geven, is een heel andere rekenkundige opgave. Elke robotaxi moet realtime sensordata verwerken, daarop reageren en dat ononderbroken blijven doen, terwijl de achterliggende AI-modellen continu worden bijgeschoold met nieuwe fleetdata. Door training, simulatie en boordcomputer als één samenhangend geheel aan te bieden, probeert Nvidia die opschaling voor autofabrikanten en taxidiensten beheersbaar te maken.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Doordat vrijwel de hele robotaxi-industrie op dezelfde onderliggende chips en software leunt, kan de sector sneller opschalen dan wanneer elk bedrijf zijn eigen technologie zou bouwen. Dat versnelt de komst van zelfrijdende taxi's in steden wereldwijd, maar maakt de sector ook sterk afhankelijk van één techleverancier.
- Robotaxi
- Een zelfrijdende taxi zonder chauffeur die passagiers vervoert op basis van AI-besturing.
- Vision-language-action-model
- Een AI-model dat camerabeelden combineert met taalachtige redenering om daaruit rijbeslissingen af te leiden.
- Closed-loop simulatie
- Een virtuele testomgeving waarin een zelfrijdend systeem herhaaldelijk wordt getest en bijgestuurd voordat het echt de weg op gaat.
- Lidar
- Een sensor die met laserlicht de omgeving in 3D in kaart brengt, essentieel voor het waarnemingssysteem van zelfrijdende auto's.
- Domeincontroller
- Een centrale boordcomputer die meerdere voertuigfuncties, zoals besturing en sensorverwerking, in één systeem aanstuurt.
- Fail-operational systeem
- Een technisch ontwerp waarbij een voertuig ook bij uitval van een onderdeel veilig kan blijven functioneren of tot stilstand kan komen.
- Trajectvoorspelling
- De inschatting die een zelfrijdend systeem maakt van het pad dat een voertuig of ander verkeersdeelnemer zal afleggen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.