Zuid-Koreaanse robot duwt 35 kilo en tilt 20 kilo terwijl hij in balans blijft
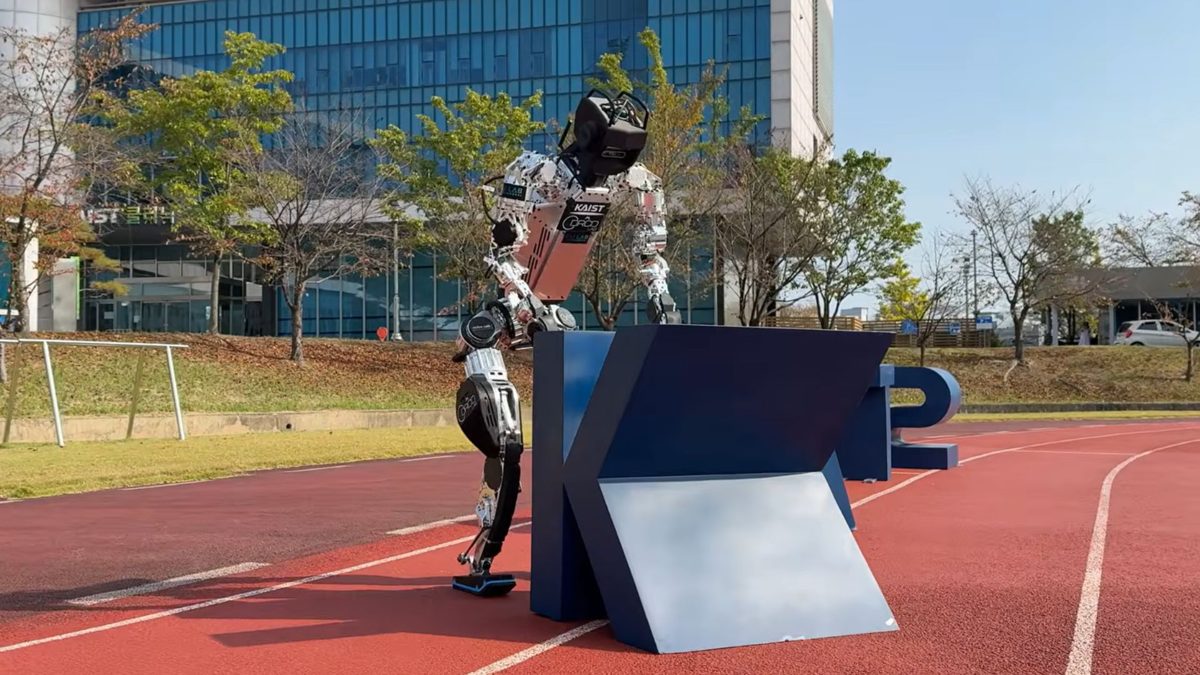
Onderzoekers van het Koreaanse instituut KAIST hebben een nieuwe versie van hun humanoïde robot laten zien die zware objecten kan duwen en tillen zonder zijn evenwicht te verliezen. De robot, Humanoid v0.9, duwt ladingen tot 35 kilo en tilt tot 20 kilo, en gebruikt daarbij camerabeelden om zijn bewegingen bij te sturen.
De robot komt uit het Dynamic Robot Control & Design Laboratory (DRCD Lab) van het Korea Advanced Institute of Science and Technology (KAIST), in samenwerking met RAILAB, dat de robotarmen ontwikkelde. In een op 19 oktober gepubliceerde video, met de titel 'Whole-Body Locomanipulation with KAIST Humanoid v0.9', toont het team hoe de robot tegelijk loopt, zijn evenwicht bewaart en kracht uitoefent op objecten om zich heen.
Duwen en tillen terwijl hij blijft staan
Het bijzondere aan de demonstratie is niet alleen het gewicht dat de robot verplaatst, maar vooral dat hij dit doet terwijl hij zijn lichaam blijft aansturen. Bij de meeste robots worden lopen en objecten vastpakken als twee losse taken behandeld. KAIST liet zijn robot beide tegelijk uitvoeren. Dat is lastiger dan het lijkt: duwen tegen een zware kist verandert de krachten die op het lichaam van de robot werken, waardoor hij extra moet corrigeren om niet om te vallen. Tillen vraagt weer iets anders, omdat de robot dan het volledige gewicht van het object moet dragen en zijn houding daarop moet aanpassen. In de video gebruikt de robot camerabeelden om de positie van voorwerpen te herkennen en legt hij blokken neer zodat ze samen de letters 'KAIST' vormen, een taak die precieze afstemming tussen zien en bewegen vereist.
Leren door te doen, niet door te programmeren
De vaardigheden van de robot zijn niet met de hand geprogrammeerd, maar aangeleerd. KAIST gebruikte hiervoor twee technieken die vaak samen worden ingezet in moderne robotica: deep reinforcement learning, waarbij de robot via duizenden pogingen in simulatie leert welke bewegingen werken, en leren van menselijke demonstraties, waarbij voorbeelden van mensen laten zien hoe een taak uitgevoerd moet worden. Door deze aanpak te combineren met visuele feedback van ingebouwde camera's, kan de robot zijn bewegingen tijdens het duwen en tillen steeds bijstellen in plaats van een vast bewegingspatroon te volgen.
Niet elk cijfer betekent hetzelfde
De 35 kilo die de robot duwt en de 20 kilo die hij tilt, zijn niet rechtstreeks met elkaar te vergelijken. Hoeveel kracht duwen vraagt, hangt sterk af van wrijving en de ondergrond, terwijl tillen vooral draait om het dragen van het volledige gewicht. KAIST geeft ook niet aan hoe zwaar de robot maximaal kan tillen bij langdurig gebruik, of hoe consistent hij presteert met andere objecten, oppervlakken of omstandigheden. De update bouwt voort op de eerdere versie v0.7, die vooral opviel door snel rennen en het uitvoeren van Michael Jacksons moonwalk. Met v0.9 verlegt KAIST de focus van voortbewegen naar het combineren van beweging met fysieke kracht op de omgeving.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Robots die tegelijk kunnen lopen, balanceren en zware objecten verplaatsen, komen een stap dichter bij inzetbaarheid in magazijnen, fabrieken en andere omgevingen die voor mensen zijn ingericht. Zolang zulke robots alleen onder gecontroleerde demo-omstandigheden presteren, blijft grootschalige toepassing echter nog ver weg.
- Humanoïde robot
- Een robot met een menselijke lichaamsvorm, met twee armen en twee benen, bedoeld om zich te bewegen en te werken in omgevingen die voor mensen zijn gebouwd.
- Locomanipulatie
- Het combineren van voortbeweging (lopen, balanceren) met het manipuleren van objecten, zodat een robot tegelijk kan bewegen en kracht uitoefenen.
- Deep reinforcement learning
- Een leermethode waarbij een systeem via herhaalde pogingen en beloningen leert welke acties tot het beste resultaat leiden, zonder dat elke stap met de hand wordt geprogrammeerd.
- Leren van menselijke demonstraties
- Een trainingsmethode waarbij een robot leert door voorbeelden te bekijken van hoe een mens een taak uitvoert.
- Visuele feedback
- Informatie die een robot via camera's verzamelt over zijn omgeving, waarmee hij zijn bewegingen tijdens het uitvoeren van een taak kan bijstellen.
- Payload
- Het gewicht dat een machine of robot kan verplaatsen, duwen of dragen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.