Locus Robotics pakt grootste uitdaging in robotica aan: grijpen
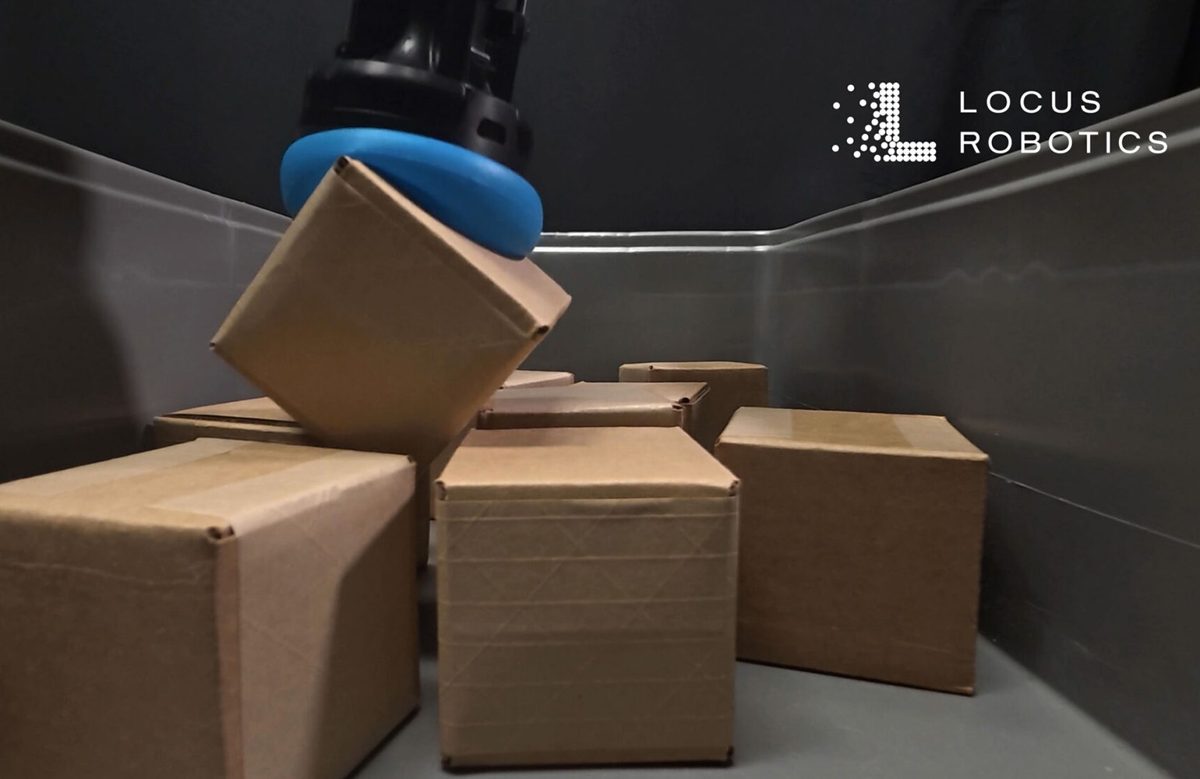
Robotbedrijf Locus Robotics combineert de technologie van het overgenomen Nexera Robotics met zijn eigen robotarm Array. De nieuwe zachte grijper NeuraGrasp mengt zuignap- en knijptechniek en moet robots in staat stellen vrijwel elk product op te pakken, van dozen tot kwetsbare plastic zakken.
Locus Robotics, bekend van zijn rondrijdende magazijnrobots, zet een grote stap in het grijpen van producten. Het bedrijf combineert de technologie van het overgenomen Nexera Robotics met zijn eigen robotarm Array. De nieuwe zachte grijper NeuraGrasp moet robots in staat stellen om zowel kleine bakjes als kwetsbare plastic zakken op te pakken, zonder producten te beschadigen.
Van rijdende robot naar grijpende robot
Miljoenen bedrijven gebruiken de autonome mobiele robots van Locus om spullen door magazijnen te vervoeren. Die robots hebben inmiddels meer dan 6 miljard producten helpen verzamelen, meldt het bedrijf. In maart 2025 breidde Locus zijn assortiment uit met Array, een mobiele manipulator: een robot die zich niet alleen verplaatst, maar ook zelf spullen van een schap kan pakken met een robotarm.
Die arm had aanvankelijk een simpele zuignapgrijper. Dat werkt goed voor gladde dozen, maar niet voor elk product. Om dat te verbeteren, nam Locus dit jaar Nexera Robotics over, een bedrijf uit Vancouver dat al jaren werkte aan een grijptechniek genaamd NeuraGrasp. Volgens Roy Belak, voormalig topman van Nexera en nu verantwoordelijk voor grijptechnologie bij Locus, was Array toevallig al voorbereid op de nieuwe grijper: de robot had al de juiste lucht- en stroomaansluitingen aan boord. Wanneer klanten toegang krijgen tot de nieuwe grijper, heeft Locus nog niet gezegd.
Zuignap of knijphand
Grijptechniek in de robotica beweegt zich volgens Belak tussen twee uitersten: zuignaptechnologie en knijpgrijpen, waarbij een grijper een product als een hand vastpakt. Zuignappen werken in de meeste gevallen goed, zegt Belak: in 60 tot 70 procent van de gevallen volstaat een simpele zuignap. Voor de resterende 30 tot 40 procent van de producten - denk aan poreuze verpakkingen, stof of onregelmatige vormen - schiet zuigen tekort. NeuraGrasp combineert daarom beide technieken in één grijper.
Betrouwbaarheid boven snelheid
Locus benadrukt dat betrouwbaarheid belangrijker is dan snelheid. Zuignaptechniek is weliswaar beperkt, maar zelden storingsgevoelig. Knijpgrijpers zijn veelzijdiger, maar kunnen onbetrouwbaar worden naarmate de techniek complexer wordt, aldus Belak. Hij wijst erop dat de robotica-industrie doorgaans pronkt met het aantal grepen per uur, terwijl de kwaliteit van die grepen minstens zo belangrijk is. Beschadigde producten, dubbele grepen en misgrepen kosten klanten uiteindelijk geld, ook al worden ze zelden genoemd in verkooppraatjes.
Tastzin blijft de bottleneck
Volgens Belak lopen twee zaken nog achter in de sector: kunstmatige intelligentie en een gevoel van tast. Bedrijven bouwen steeds geavanceerdere robothanden, maar de software die deze handen aanstuurt, mist vaak proprioceptie: het interne gevoel voor positie en kracht. Ook ontbreekt het vaak aan goede tactiele sensoren die robots laten voelen wat ze vastpakken. Data uit simulaties helpt daarbij volgens Belak maar beperkt; robuuste tastzin is volgens hem lastig na te bootsen zonder echte metingen uit de praktijk. Nexera werkt al met een vorm van tastzin en wil die de komende jaren verder verbeteren binnen Locus.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als robots straks net zo goed kunnen grijpen als mensen, kunnen ze veel meer taken in magazijnen en fabrieken overnemen. Dat versnelt de automatisering van logistiek, maar laat ook zien dat kunstmatige intelligentie en tastzin nog de grootste hindernissen zijn voordat robots overal zelfstandig kunnen werken.
- Mobiele manipulator
- Een robot die zich vrij door een ruimte beweegt én met een arm zelf objecten kan grijpen.
- Autonome mobiele robot
- Een robot die zelfstandig door een magazijn of fabriek navigeert zonder rails of vaste routes.
- Zuignapgrijper
- Een grijper die met een vacuüm producten vastzuigt, betrouwbaar maar beperkt bij poreuze of onregelmatige voorwerpen.
- Knijpgrijpen
- Een grijptechniek waarbij een robothand een object vastpakt zoals mensen dat met hun vingers doen.
- Proprioceptie
- Het interne gevoel voor de positie en kracht van eigen ledematen, bij robots nagebootst met sensoren en software.
- Tactiele sensor
- Een sensor die druk en aanraking meet, waardoor een robot kan 'voelen' wat hij vastpakt.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.