Robotica › Autonome voertuigen & swarm robotics
Nieuwe AI-techniek legt uit waarom een zelfrijdende auto zo beslist
Onderzoekers hebben een methode ontwikkeld die het besluitvormingsproces van zelfrijdende auto's begrijpelijk maakt voor mensen. Met CW-Net vertaalt de auto zijn interne redenering naar herkenbare situaties, zoals 'nadert stilstaand voertuig'. Tests op de openbare weg in Las Vegas laten zien dat bestuurders daardoor beter kunnen voorspellen wat de auto gaat doen.
Zelfrijdende auto's nemen hun beslissingen met behulp van diepe neurale netwerken. Dat werkt goed, maar niemand kan precies zien waarom de auto op een bepaald moment afremt, uitwijkt of juist doorrijdt. Die ondoorzichtigheid, het zogeheten zwarte-doosmodel, maakt het lastig te voorspellen wanneer een systeem faalt. Bij een aantal spraakmakende ongelukken met zelfrijdende auto's speelde precies dat gebrek aan communicatie tussen auto en bestuurder een rol.
Waarom een zelfrijdende auto een raadsel blijft
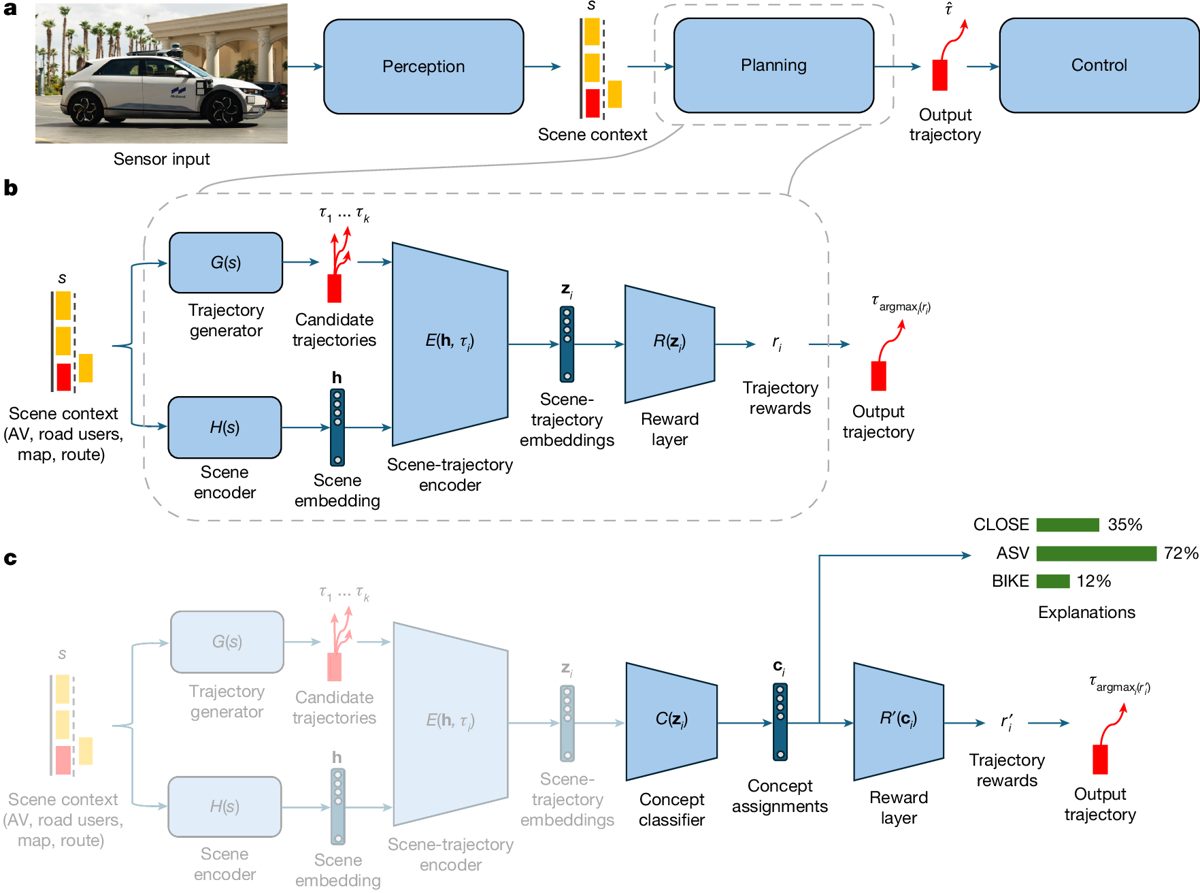
Een internationaal onderzoeksteam presenteert nu in Nature een methode die dat probleem moet verhelpen: het Concept-Wrapper Network, kortweg CW-Net. Het systeem koppelt de interne redenering van een bestaand deep learning-model aan concepten die mensen meteen begrijpen, zoals 'nadert stilstaand voertuig' of 'dicht bij fietser'. In plaats van een onnavolgbare stroom cijfers levert de auto zo een soort verklaring in mensentaal.
Concepten in plaats van cijfers
CW-Net bouwt voort op zogeheten concept-bottleneck-modellen: AI-systemen die eerst een tussenstap van herkenbare concepten doorlopen voordat ze een beslissing nemen. De aanpak is bovendien geïnspireerd op case-based reasoning, een klassieke techniek uit de kunstmatige intelligentie waarbij een systeem nieuwe situaties vergelijkt met eerder geziene voorbeelden. In de praktijk grijpt CW-Net in op de laatste laag van een al getraind model: die laag wordt vervangen door een concept-classifier, gevolgd door een nieuwe beslislaag. Alleen die twee onderdelen worden opnieuw getraind; de rest van het netwerk blijft ongewijzigd. Belangrijk is dat de herkende concepten rechtstreeks de uiteindelijke rijbeslissing bepalen. De verklaring is dus niet achteraf verzonnen, zoals bij veel bestaande verklaarmethoden, maar weerspiegelt echt hoe het systeem tot zijn keuze komt. Uit tests op een grote benchmarkdataset bleek bovendien dat de rijprestaties van de auto niet verslechteren door de toevoeging.
Getest op straat in Las Vegas
Om te testen of de uitleg ook echt nut heeft, bouwden de onderzoekers CW-Net in een echte zelfrijdende auto met een veiligheidsbestuurder aan het stuur. In een reeks scenario's waarin de bestuurder het gedrag van de auto aanvankelijk verkeerd inschatte, bleek het mentale model van de bestuurder na de uitleg van CW-Net merkbaar te verbeteren: hij of zij voorspelde daarna veel beter wat de auto zou doen, vooral in onverwachte situaties. Vergelijkbare resultaten kwamen naar voren in grotere online simulaties van diezelfde scenario's. De onderzoekers gingen nog een stap verder en zetten CW-Net in op de openbare weg in Las Vegas. De data uit die ritten gebruikten ze in een groot online onderzoek onder honderd deelnemers. Daaruit bleek dat een beter mentaal model ook echt leidt tot een nauwkeurigere voorspelling van het gedrag van de auto en een beter situationeel bewustzijn bij de bestuurder. Volgens de onderzoekers is dit de eerste keer dat zo'n verklaarbare AI-methode buiten het laboratorium op straat is getest en aantoonbaar nuttig blijkt.
De toepassing hoeft zich niet te beperken tot auto's. De onderzoekers verwachten dat dezelfde aanpak ook kan werken bij andere veiligheidskritische systemen, zoals autonome drones en chirurgische robots, en bij nieuwere AI-architecturen zoals end-to-end-systemen en vision-language-action-modellen. Daarmee zetten ze een stap naar AI die niet alleen slim is, maar ook uitlegt wat ze doet.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Als zelfrijdende auto's hun beslissingen kunnen uitleggen in menselijke termen, kunnen bestuurders en toezichthouders beter inschatten wanneer een systeem wel en niet te vertrouwen is. Dat kan het draagpad naar bredere acceptatie van autonome voertuigen versnellen en dezelfde aanpak kan ook veiligheid vergroten bij andere risicovolle AI-toepassingen, zoals drones en operatierobots.
- CW-Net (Concept-Wrapper Network)
- Een methode die de beslissingen van een bestaand AI-rijsysteem koppelt aan begrijpelijke concepten, zonder de prestaties van het systeem aan te tasten.
- Zwarte-doosmodel
- Een AI-systeem waarvan de interne werking zo complex is dat mensen niet kunnen navolgen waarom het tot een bepaalde uitkomst komt.
- Deep learning
- Een vorm van kunstmatige intelligentie waarbij een neuraal netwerk met veel lagen leert patronen te herkennen in grote hoeveelheden data.
- Concept-bottleneck-model
- Een AI-systeem dat eerst herkenbare tussenconcepten identificeert voordat het een uiteindelijke beslissing neemt, waardoor die beslissing beter te volgen is.
- Concept-classifier
- Het onderdeel van CW-Net dat de situatie waarin de auto zich bevindt indeelt in herkenbare categorieën, zoals 'nadert stilstaand voertuig'.
- Case-based reasoning
- Een klassieke AI-techniek waarbij een systeem nieuwe situaties oplost door ze te vergelijken met eerder geziene voorbeelden.
- Mentaal model
- Het beeld dat een bestuurder in zijn hoofd heeft van hoe een systeem werkt en zich zal gedragen.
- Benchmarkdataset
- Een standaardverzameling testgegevens waarmee onderzoekers de prestaties van verschillende AI-systemen eerlijk met elkaar kunnen vergelijken.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.