Nvidia leert robots taken met slechts één voorbeeld dankzij nieuw AI-model
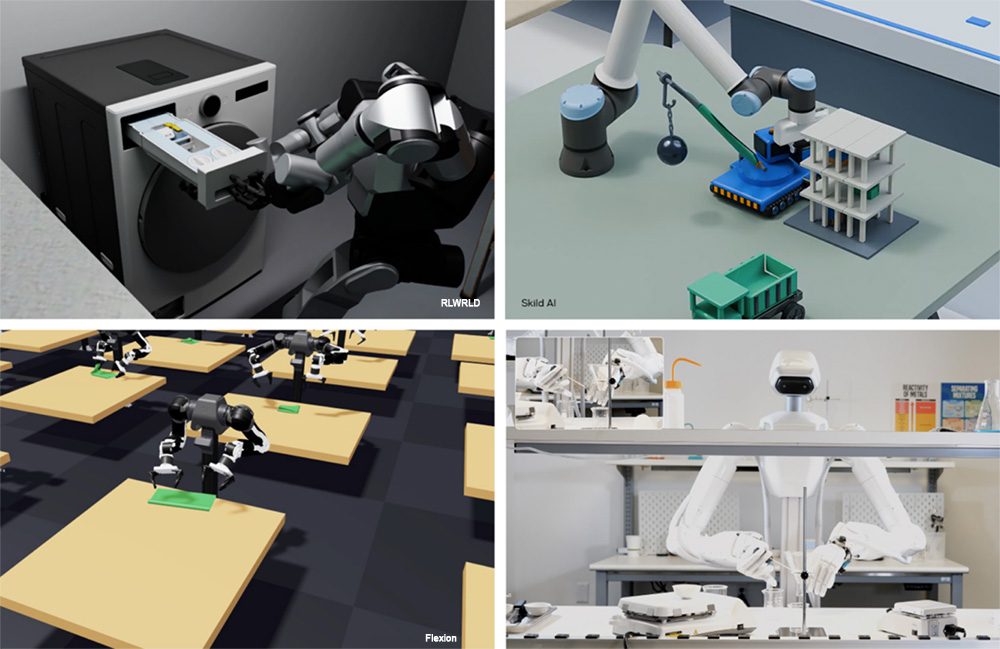
Chipgigant Nvidia heeft op robotica-congres CoRL in Austin twee nieuwe technologieën gepresenteerd: het AI-model GR00T 2 en de simulatiesoftware Isaac Lab 3.0. Samen moeten ze robots sneller en met veel minder trainingsdata fijne motorische taken laten leren, van kabels verwisselen tot wasgoed vouwen.
Robots trainen is tot nu toe een kostbare en tijdrovende klus. Elke nieuwe taak vraagt om duizenden voorbeelden waarbij een mens de beweging voordoet. Nvidia wil dat proces drastisch versnellen met GR00T 2, de nieuwste versie van zijn 'world action model'. Dit is een AI-systeem dat niet alleen beelden en taal begrijpt, maar ook voorspelt hoe een robotarm of -hand moet bewegen om een taak uit te voeren.
Minder voorbeelden, meer succes
Het model is getraind op een enorme hoeveelheid data, waaronder honderdduizend uur video opgenomen vanuit het perspectief van de gebruiker zelf, zogeheten egocentrische beelden. Volgens Nvidia voerde GR00T 2 veertig van de vijftig geteste taken minstens één keer foutloos uit, zonder dat het model specifiek op die taak was voorbereid. Met slechts één voorbeeld per taak haalde het systeem gemiddeld 71 procent succes; met vijf voorbeelden steeg dat naar 95 procent. Belangrijk is ook dat het model vaardigheden kan overdragen tussen verschillende robotlichamen, puur op basis van menselijke demonstraties, zonder dat de robot zelf opnieuw hoeft te oefenen.
Oefenen in een virtuele wereld
Omdat echte robots trainen duur en traag is, laat Nvidia robots vooral oefenen in een digitale simulatie. Daarvoor is Isaac Lab 3.0 bedoeld, een gratis en open trainingsraamwerk. De nieuwe versie werkt nauwer samen met Newton, een opensource natuurkunde-engine die nu ook zachte materialen zoals kabels en stof realistisch kan nabouwen, naast complexe onderdelen zoals robothanden met veel bewegende gewrichten. Realistische natuurkunde is cruciaal: hoe beter de simulatie de werkelijkheid benadert, hoe makkelijker een geleerde vaardigheid overgaat naar een echte robot. Volgens Nvidia is de trainingssnelheid met Newton tot 2,5 keer hoger dan met de vorige natuurkunde-engine PhysX. Daarnaast introduceerde het bedrijf Isaac Lab-Arena, waarmee onderzoekers duizenden varianten van een taak tegelijk kunnen testen om te zien onder welke omstandigheden een robot faalt.
Industrie staat al in de rij
Meerdere bedrijven testen de techniek al in de praktijk. Foxconn gebruikt GR00T 2 voor fabrieksautomatisering bij de productie van servers, Siemens onderzoekt toepassingen in de industrie, en techbedrijf Nexuni experimenteert ermee voor het vouwen van wasgoed. Ook universiteiten doen mee: de University of Washington ontwikkelde samen met Nvidia een trainingsmethode die vooral oefent op taken die een robot net voor de helft van de tijd goed doet, waardoor training op meer dan een miljoen gesimuleerde robots tegelijk mogelijk wordt. Robotbedrijf Skild AI presenteerde op de conferentie bovendien een eigen, op Newton gebaseerde rekenmotor om trainingen verder te versnellen.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Door robots te trainen in realistische digitale simulaties in plaats van in de echte wereld, kunnen fabrikanten veel sneller en goedkoper robots ontwikkelen die fijne, mensachtige taken aankunnen. Dat versnelt de opmars van flexibele robots in fabrieken, magazijnen en zelfs huishoudens, omdat ze minder trainingsdata nodig hebben om nieuwe klussen te leren.
- World action model
- Een AI-model dat niet alleen tekst of beelden verwerkt, maar ook voorspelt welke fysieke bewegingen nodig zijn om een taak uit te voeren.
- Vision-language-action (VLA) model
- Een type AI-model dat camerabeelden, taalinstructies en robotbewegingen combineert om taken uit te voeren.
- Egocentrische data
- Videobeelden opgenomen vanuit het perspectief van de persoon die een taak uitvoert, vaak met een camera op het hoofd of de hand.
- Simulatie
- Een digitale, virtuele nabouw van de werkelijkheid waarin robots veilig en snel kunnen oefenen voordat ze iets in het echt doen.
- Natuurkunde-engine (physics engine)
- Software die berekent hoe objecten zich gedragen volgens de natuurwetten, zoals vallen, botsen of buigen, binnen een simulatie.
- Newton en PhysX
- Twee verschillende natuurkunde-engines die Nvidia gebruikt om robotsimulaties te berekenen; Newton is de nieuwere, opensource variant.
- Benchmark
- Een gestandaardiseerde test waarmee de prestaties van verschillende AI-modellen of robots onderling vergeleken kunnen worden.
- Policy
- In robotica de term voor het AI-besturingsprogramma dat bepaalt welke beweging een robot op elk moment maakt.
- Reinforcement learning
- Een trainingsmethode waarbij een AI-systeem leert door te experimenteren en beloningen te krijgen voor goed gedrag, zonder exacte voorbeelden te volgen.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.