AI & computing › Digital twins (mens & stad)
Robotarm poetst 3D-geprinte metalen onderdelen voortaan op afstand
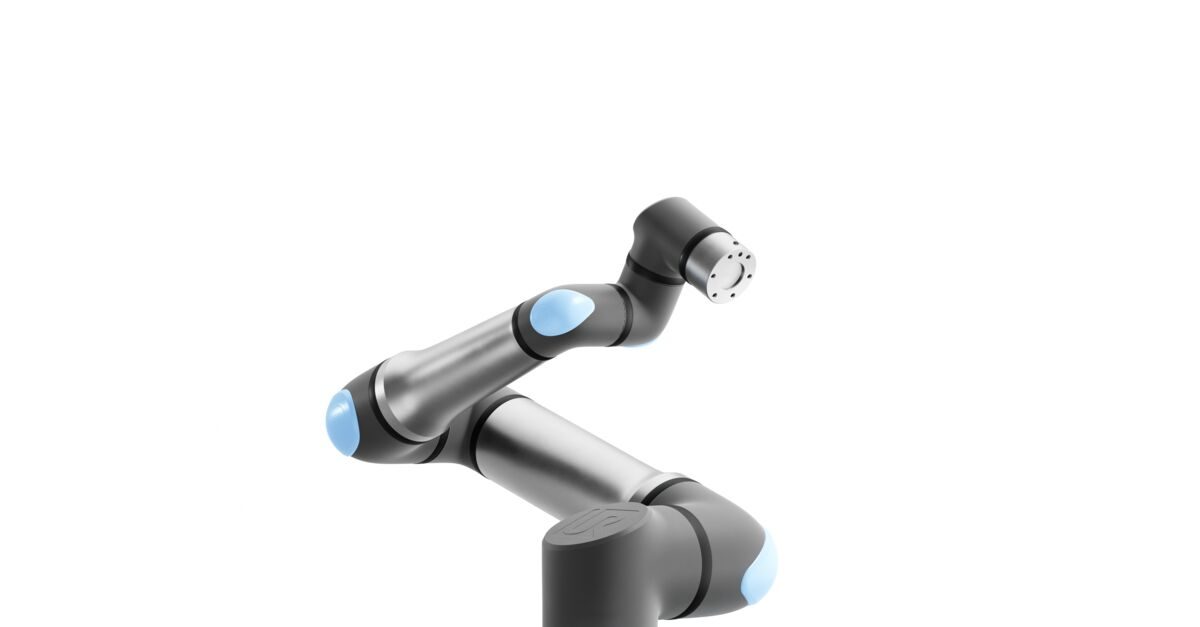
Onderzoekers van de University of North Carolina at Charlotte en de Finse University of Oulu bouwden een systeem waarmee een operator op afstand het naslijpen van 3D-geprinte metalen onderdelen kan programmeren en bewaken. Een digitale kopie van een robotarm en een trilslijpmachine maakt het mogelijk om de vervuilende, lawaaiige nabewerking te sturen zonder fysiek in de werkruimte te staan.
Metaal 3D-printen is inmiddels sterk geautomatiseerd, maar de afwerking van geprinte onderdelen is dat allerminst. Bramen wegslijpen en oppervlakken gladpolijsten gebeurt meestal handmatig, in een omgeving vol stof, trillingen en lawaai. De onderzoekers maten geluidsniveaus van ongeveer 85 decibel tijdens het proces — vergelijkbaar met een drukke snelweg. Om operators daar weg te halen, ontwikkelden de teams van UNC Charlotte en de universiteit van Oulu een systeem waarin een digital twin de schakel vormt tussen mens en machine.
Een virtuele kopie van de robot
Het fysieke opstelling bestaat uit een cobot van het type Universal Robots UR30, uitgerust met een grijper met drie vingers, en een trommelslijpmachine die onderdelen met behulp van draaiende schuurmassa afwerkt. In Unity bouwden de onderzoekers een virtuele versie van deze opstelling, die via een browser of met een VR-bril te bedienen is. Via het communicatieprotocol MQTT wisselen de digitale en fysieke robot voortdurend hun positiegegevens uit. Een operator kan in de virtuele omgeving waypoints vastleggen, de grijper bedienen en bewegingen simuleren voordat ze daadwerkelijk worden uitgevoerd. Voordat een commando naar de echte robot gaat, controleert het systeem eerst of de beweging veilig is en niet tot een botsing leidt — een dubbele controle die ook de robotcontroller zelf nog eens uitvoert.
Geen volledige autonomie, wel proceskennis nodig
Een centrale vraag in het onderzoek was of informatie over de robot alleen voldoende is om het afwerkproces op afstand te beoordelen. Dat bleek niet zo te zijn. Het systeem meet momenteel apart de oppervlaktekwaliteit van het onderdeel, met een techniek die hoogteprofielen en oppervlakteruwheid in kaart brengt. Pas met die extra data kan een operator beslissen of een onderdeel verder geslepen moet worden of klaar is. De onderzoekers noemen dit een belangrijk inzicht: puur kinematische robotgegevens schieten tekort voor goed toezicht op een afwerkproces.
Vertraging blijft grootste knelpunt
Bij een testtaak — een onderdeel oppakken, in de slijpmachine plaatsen, tussentijds verplaatsen en er weer uithalen — synchroniseerde de teleoperatie nauwkeurig, met een afwijking van slechts 0,12 graden. Een grotere uitdaging vormde de vertraging in de verbinding: gemiddeld 563 milliseconden tussen commando en uitvoering. Daardoor werkt het systeem in een 'beweeg-en-wacht'-regime, waarbij elke positie eerst wordt gecontroleerd voordat de robot beweegt. Continue, vloeiende besturing op afstand is hierdoor nog niet mogelijk.
De onderzoekers benadrukken dat volledige autonomie voor kleine productieseries economisch weinig zin heeft: mensen kunnen flexibeler inspelen op de vorm en het gedrag van elk onderdeel. Vervolgstappen zijn onder meer het toevoegen van krachtsensoren, trillings- en geluidsmeting aan het slijpproces, en het versnellen van de verbinding tussen operator en robot. Het systeem, gebouwd rond bestaande additieve fabricage, blijft voorlopig een laboratoriumprototype.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Dit onderzoek laat zien hoe fabrieken de laatste handmatige stap in 3D-printen — het afwerken van onderdelen — op afstand kunnen laten uitvoeren, wat werknemers weghoudt uit stoffige, lawaaiige werkruimtes. Op termijn kan dit soort technologie kleine productiebedrijven helpen om gespecialiseerd personeel efficiënter in te zetten, zonder dat operators fysiek aanwezig hoeven te zijn bij elke machine.
- Digital twin
- Een digitale, virtuele kopie van een fysiek object of systeem die in realtime wordt bijgewerkt met data uit de echte wereld.
- Cobot
- Een collaboratieve robotarm die veilig samen met mensen kan werken, vaak uitgerust met sensoren die botsingen voorkomen.
- Additieve fabricage
- De technische term voor 3D-printen, waarbij een object laag voor laag wordt opgebouwd in plaats van uit een blok materiaal gesneden.
- Teleoperatie
- Het op afstand besturen van een machine of robot, waarbij de bediener zich niet in dezelfde ruimte bevindt als het apparaat.
- MQTT-protocol
- Een lichtgewicht communicatieprotocol waarmee apparaten snel kleine hoeveelheden data kunnen uitwisselen, veel gebruikt in industriële en IoT-toepassingen.
- Oppervlakteruwheid
- Een maat voor hoe glad of ruw het oppervlak van een materiaal is, vaak bepalend voor de kwaliteit van een afgewerkt onderdeel.
- Centrifugaalafwerking
- Een nabewerkingstechniek waarbij onderdelen samen met schuurmateriaal in een draaiende trommel worden bewogen om bramen te verwijderen en oppervlakken glad te maken.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.