Boston Dynamics zet Atlas op wielen en laat hem 360 graden draaien
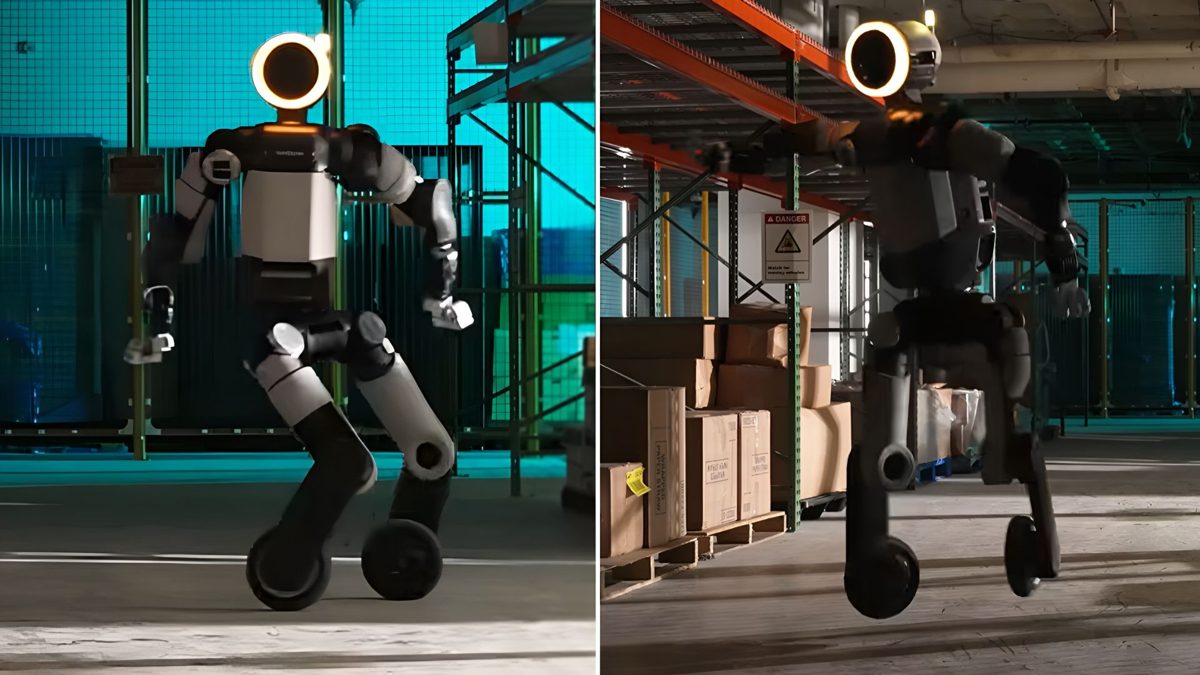
Boston Dynamics heeft de voeten van zijn humanoïde robot Atlas vervangen door wielen van een elektrische step. Met die ongewone aanpassing test het bedrijf hoe goed zelflerende besturingssystemen werken op fysieke hardware, en het resultaat is een robot die zijwaarts kan slippen en een sprong van 360 graden maakt.
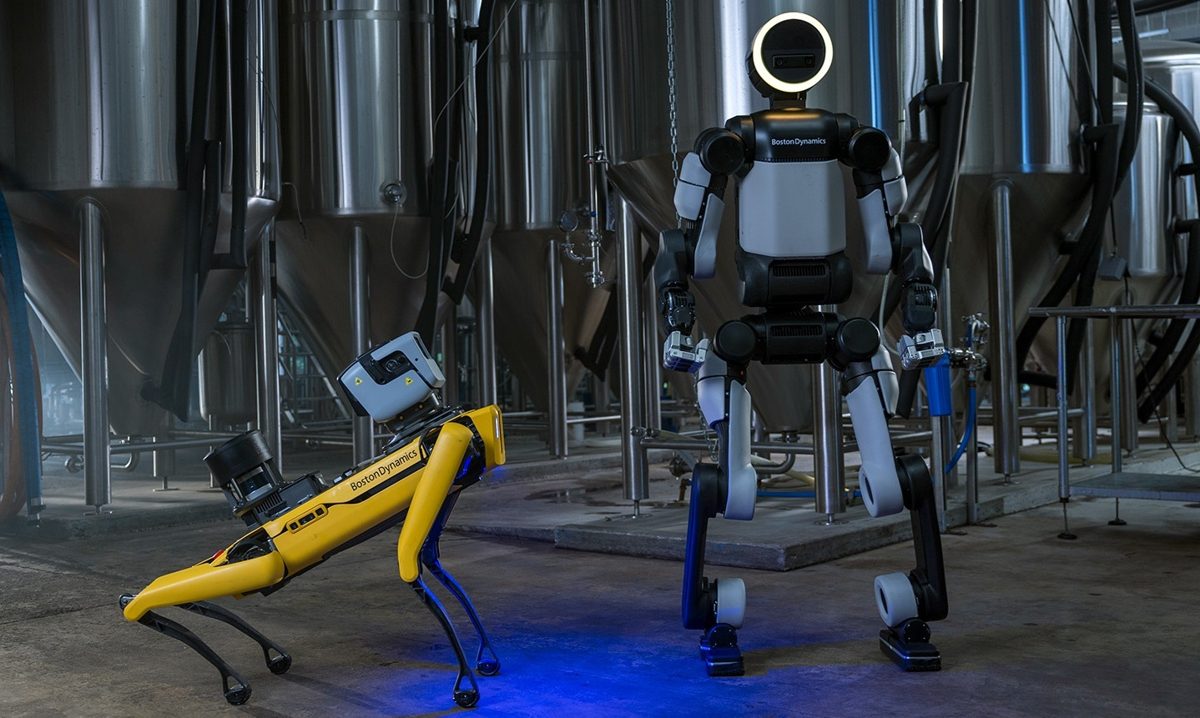
Atlas is de bekendste humanoïde robot van Boston Dynamics, het Amerikaanse bedrijf dat al jaren voorop loopt in de ontwikkeling van bewegende robots. Voor een experiment plaatsten de ingenieurs wielen van een elektrische step onder de robot, in plaats van zijn gebruikelijke voeten. Dat was geen aankondiging van een nieuw product, maar een manier om de motoren en de besturingssoftware van Atlas tot het uiterste te testen.
Simpele ingreep, grote impact
De aanpassing bleek technisch verrassend eenvoudig. Met één speciaal ontworpen adapter koppelden de ingenieurs de wielen rechtstreeks aan de bestaande actuatoren in de enkels van Atlas, de elektromotoren die normaal de voetbewegingen aansturen. Verdere hardware hoefde niet te worden aangepast. Dat kon dankzij het modulaire ontwerp van Atlas, dat door Boston Dynamics bewust zo gemaakt is dat onderdelen makkelijk te vervangen en te onderhouden zijn. De wielen vormden wel een zware test: ze dwongen de motoren om bij hoge snelheid toch veel kracht te leveren, bij elke versnelling, draai en stop.
Rollen via zelflerende software
Om de robot te leren rollen, gebruikte Boston Dynamics reinforcement learning, een trainingsmethode waarbij een computersysteem via duizenden simulaties zelf ontdekt welke bewegingen werken. Het probleem is dat een motor in een simulatie zich anders kan gedragen dan in de echte wereld, waardoor bewegingen die virtueel lukken in de praktijk mislukken. De ingenieurs maten daarom het gedrag van de echte motoren en stelden hun simulatiemodellen daarop bij. Ook pasten ze de trainingsregels, beloningsfuncties en houdingscontroles aan, zodat Atlas vloeiend leerde rollen in plaats van te wankelen.
Zijwaartse sprints en een volledige draai
Een deel van de bewegingen is gebaseerd op motion capture-opnames van mensen, filmbeelden waarin bewegingssensoren exact vastleggen hoe iemand loopt of springt. De ingenieurs kozen voorbeelden waarbij mensen met hun voeten over de grond slepen, omdat dat goed te vertalen is naar wielen. Zo leerde Atlas zijwaarts wegglijden in plaats van te schuifelen. Opvallender was de sprong van 360 graden: een besturingssysteem dat de opgenomen menselijke bewegingen volgt, liet de robot eerst zijn onderlichaam in positie rollen en vervolgens in één keer de volledige draai uitvoeren. Dat lukte in de eerste poging al.
Wat dit betekent voor toekomstige robots
Boston Dynamics benadrukt dat de wielen-versie van Atlas geen commercieel product wordt. De kennis die het experiment oplevert, wil het bedrijf wel gebruiken voor de gewone, lopende versie van de robot. Nauwkeurigere motorsimulaties en slimmere zelflerende besturing moeten Atlas straks betrouwbaarder en veelzijdiger maken, ook zonder wielen.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Dit experiment laat zien dat de grootste hindernis voor slimme robots niet alleen in de hardware zit, maar in hoe goed computersimulaties het gedrag van echte motoren kunnen nabootsen. Hoe nauwkeuriger die simulaties worden, hoe sneller bedrijven robots kunnen trainen voor nieuwe taken zonder dure en risicovolle tests in de praktijk. Dat versnelt de ontwikkeling van humanoïde robots die straks breder inzetbaar zijn, van fabriekshallen tot gevaarlijke omgevingen.
- Humanoïde robot
- Een robot met een lichaamsbouw die lijkt op die van een mens, met een romp, armen en benen.
- Actuator
- Het onderdeel van een robot, vaak een elektromotor, dat een gewricht of ander deel daadwerkelijk laat bewegen.
- Reinforcement learning
- Een trainingsmethode voor computersystemen waarbij een programma via talloze pogingen in simulaties zelf leert welke acties het beste resultaat opleveren.
- Simulatiemodel
- Een digitale nabootsing van de echte robot en zijn omgeving, gebruikt om bewegingen te testen en trainen voordat ze op de fysieke machine worden uitgeprobeerd.
- Motion capture
- Een techniek waarbij sensoren de bewegingen van een mens vastleggen, zodat die data later gebruikt kan worden om een robot of animatiefiguur dezelfde bewegingen te laten maken.
- Trajectory-tracking controller
- Een besturingssysteem dat een robot aanstuurt om een vooraf vastgelegd bewegingspad zo precies mogelijk te volgen.
- Adapter
- Een tussenstuk dat twee onderdelen, in dit geval de robotbenen en de stepwielen, mechanisch met elkaar verbindt.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.